Porque é que os Drones de Navegação Autónoma estão a avançar tão rapidamente: Estado atual, principais tecnologias e tendências futuras
Yvette Wu 30 de março de 2026
Introdução
Drones de navegação autónoma estão a passar de programas de investigação de nicho para a linha da frente da relevância militar e de dupla utilização a uma velocidade notável. A razão é simples: os drones modernos já não podem partir do princípio de que o GPS, a temporização por satélite ou as ligações de rádio estáveis estarão sempre disponíveis. Em ambientes altamente contestados, o empastelamento, a falsificação, o engano de sinais e a interrupção das comunicações transformaram a dependência da navegação externa numa grande fraqueza operacional. O documento de origem enquadra esta mudança como o principal motor por detrás do surgimento de drones auto-navegáveis: plataformas que podem continuar a localizar, orientar e atuar utilizando a deteção e computação a bordo, em vez de dependerem inteiramente de sinais externos.
Não se trata apenas de uma tendência de software. Trata-se de uma transformação a nível de sistemas que envolve sensores, processadores, arquitetura de controlo de voo, modelos de IA, computação de ponta e, cada vez mais, coordenação de vários drones. No campo de batalha atual e em muitas aplicações industriais futuras, o drone vencedor não será simplesmente aquele que voa mais longe ou que transporta a maior carga útil. Será aquele que conseguirá continuar a trabalhar quando o mapa de sinal entrar em colapso.
O que é um drone de navegação autónoma?
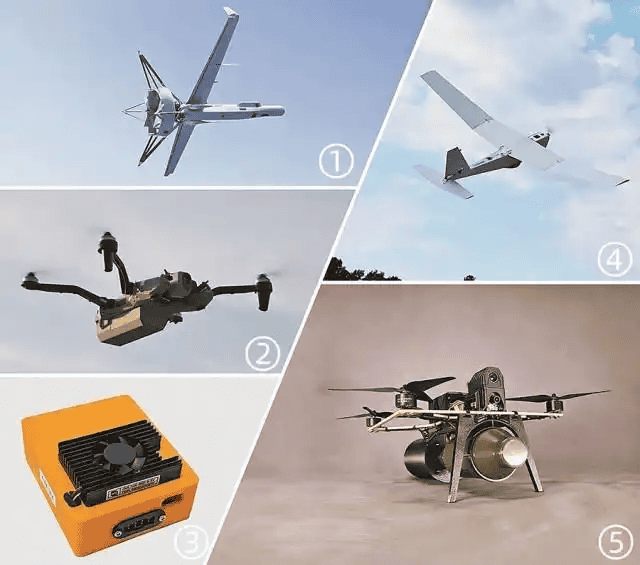
Um drone de navegação autónoma não é uma categoria de aeronave totalmente nova. É melhor entendido como um drone equipado com a capacidade de navegar e manter a continuidade da missão usando sistemas a bordo, mesmo quando o posicionamento externo e os auxílios de comunicação são degradados, negados ou indisponíveis. No material de origem, esta categoria é definida como um UAV que não depende principalmente de sinais externos de navegação ou comunicação, mas utiliza os seus próprios sistemas de bordo para determinar a posição e executar a navegação.
Em termos práticos, isso significa que o drone pode utilizar combinações de medição inercial e cálculo morto, navegação visual e correlação de terreno, lidar, radar ou deteção de alcance por laser, correspondência de mapas e SLAM, planeamento de trajetória baseado em IA e prevenção de obstáculos, e utilização oportunista de GNSS quando disponível, com recurso contínuo quando não está disponível.
Este último ponto é importante. Os sistemas mais realistas não são apenas GPS ou GPS-nunca. São sistemas híbridos concebidos para uma degradação graciosa e uma comutação inteligente. O documento de referência refere explicitamente que os sistemas autónomos anti-encravamento modernos não rejeitam totalmente a navegação por satélite; em vez disso, combinam a autonomia visual com a capacidade de utilizar sinais de satélite quando as condições o permitem.
Porque é que os drones de navegação autónoma estão a crescer tão rapidamente
A razão mais rápida é o crescimento da guerra eletrónica. A interferência e a falsificação provaram que muitas arquitecturas tradicionais de UAV são demasiado dependentes da navegação e das comunicações externas. O texto de partida identifica este facto como a força mais direta por detrás do rápido desenvolvimento de drones autónomos, especialmente no contexto dos campos de batalha modernos, onde a contestação electromagnética é intensa e contínua.
Por outras palavras, os drones de navegação autónoma estão a avançar rapidamente porque o antigo pressuposto de acesso incontestado ao GPS e ao controlo por rádio está a desaparecer. Uma vez quebrado esse pressuposto, a autonomia a bordo deixa de ser opcional e passa a ser arquitetónica.
Os limites do GPS, das ligações rádio e das alternativas controladas por fibra ótica
Um UAV tradicional depende frequentemente de dois pilares externos: a navegação por satélite e as ligações de comando por radiofrequência. Ambos podem ser atacados. A interferência pode negar o sinal. O spoofing pode injetar dados de posição falsos. O engano eletrónico pode induzir em erro os operadores ou os pilotos automáticos. O resultado não é apenas um desempenho degradado. Pode significar o fracasso da missão, o risco de fratricídio, a captura ou a perda da plataforma.
O documento de origem faz aqui uma comparação importante com os drones de fibra ótica. O controlo por fibra pode reduzir a vulnerabilidade ao empastelamento por rádio, mas introduz outras restrições, incluindo um alcance limitado, a redução da carga útil e um maior risco de exposição para os operadores devido às condições de funcionamento ligadas ao cabo. Isto torna a navegação autónoma atractiva porque preserva a distância de afastamento e reduz a necessidade de ligações de controlo contínuas e vulneráveis.
Isto não significa que a autonomia negada pelo GNSS seja fácil. De facto, é computacionalmente e sistemicamente mais difícil. Mas oferece uma resposta mais escalável à guerra de espetro contestado.
A pilha técnica de base: Porque é que o ‘Visual + Inercial’ se tornou a solução mais comum
Um dos pontos técnicos mais fortes do documento original é o facto de a navegação visual e por inércia ter surgido como a arquitetura dominante, com a navegação por inércia como camada de base e a visão como camada de correção principal. Isto corresponde ao entendimento mais alargado da indústria de UAV com GNSS negado conceção. As unidades de medição por inércia fornecem estimativas contínuas do movimento, mas sofrem desvios ao longo do tempo. As câmaras e os algoritmos de visão podem corrigir esse desvio seguindo pontos de referência, caraterísticas do terreno e movimento relativo. Sensores adicionais como o lidar, sensores de velocidade do ar ou telémetros laser podem melhorar ainda mais a robustez.
A lógica é simples. As IMUs fornecem dados de movimento rápidos e autónomos. A odometria visual regista as mudanças de cenário e o movimento de pontos de referência. A correspondência de terreno ou mapa ancora o drone a caraterísticas de referência conhecidas. A fusão de sensores combina todos os fluxos numa estimativa de estado estável. O planeamento de IA transforma essa estimativa em seleção de rotas, prevenção de obstáculos e comportamento de missão.
Isto é importante porque a autonomia no campo de batalha já não é apenas uma demonstração laboratorial. Está a tornar-se suficientemente boa para uma utilização tática prática em determinados contextos de missão.
A camada do chip de controlo: Porque é que o processador é tão importante como a estrutura do avião
Para compreender o verdadeiro rumo dos drones autónomos, não basta falar de sensores e algoritmos. O chip de controlo é agora um componente estratégico.
Nas arquitecturas de drones mais antigas, o controlador de voo estabilizava principalmente a aeronave e seguia uma lógica simples de waypoint. Nas arquitecturas mais recentes, a pilha de computação tem de lidar com a perceção, a fusão, o planeamento, a prevenção de obstáculos e, por vezes, com comportamentos colaborativos em tempo real. Isso exige mais do que uma placa de piloto automático básica.
Um drone moderno de navegação autónoma inclui normalmente várias camadas de computação:
Camadas de computação central
- MCU de controlo de voo ou processador de piloto automático - Este é o controlador crítico para a segurança que estabiliza a aeronave, lê os sensores principais e executa circuitos de controlo de baixo nível. Deve ser determinístico, eficiente em termos de energia e altamente fiável.
- Computador de missão ou processador de ponta de IA - Esta camada trata da navegação visual, da inferência, do mapeamento, do reconhecimento de alvos, da otimização de rotas e, por vezes, da lógica de enxame. É aqui que a autonomia se torna operacional e não teórica.
- Unidades de processamento específicas do sensor - Os sistemas de topo de gama podem utilizar processadores de sinais de imagem dedicados, lógica FPGA ou aceleradores neurais para pipelines de câmara, SLAM ou tratamento de sinais de baixa latência.
Esta separação é importante porque os drones autónomos têm de equilibrar as restrições SWaP-C: tamanho, peso, potência e custo. Um chip potente mas que consome muita energia pode encurtar a resistência. Um chip que seja eficiente mas demasiado fraco pode falhar em cargas de trabalho visuais complexas. É por isso que a autonomia de ponta é fundamentalmente um problema de co-design de hardware-software.
À medida que a autonomia se aprofunda, a pilha de chips de controlo determinará cada vez mais o número de sensores que podem ser fundidos em tempo real, se o drone pode executar SLAM a bordo, a rapidez com que pode reagir sem um humano no circuito, a sua resistência quando a largura de banda desaparece e se um operador pode supervisionar um drone ou muitos drones.
Na próxima fase do mercado, a arquitetura dos chips de controlo pode tornar-se tão importante como a propulsão ou a carga útil.
Integração de toda a aeronave: A autonomia não funciona para sempre como um acessório
Outro ponto-chave da expansão é a integração de todo o sistema. Muitas das primeiras actualizações de autonomia podem, de facto, ser adicionadas através de software ou de módulos de hardware modestos. O documento de referência refere que alguns drones mais recentes podem adquirir navegação autónoma em grande parte através de actualizações de software, ao passo que as plataformas mais antigas podem necessitar de adições de hardware, embora a modularidade e a miniaturização continuem a ser importantes para ambos.
Dito isto, os vencedores a longo prazo serão os drones concebidos desde o início em função da autonomia integrada. O desempenho da navegação depende da relação entre todos os subsistemas: a colocação dos sensores afecta o campo de visão e o ruído de vibração; a conceção térmica afecta a estabilidade do processador; a distribuição de energia afecta a disponibilidade e a resistência da computação; a vibração da estrutura afecta a precisão inercial e a qualidade da imagem; a colocação da carga útil afecta o centro de gravidade e a resposta do controlo; e a conceção do barramento de dados afecta a latência entre a perceção e o controlo.
Por conseguinte, um drone verdadeiramente autónomo não é apenas uma estrutura com um chip. É uma máquina integrada em que o piloto automático, o processador de IA, a carga útil EO/IR, os sensores de navegação, a pilha de comunicações, o sistema de energia e o software de missão são concebidos como uma arquitetura coerente.
A IA, a tomada de decisões a bordo e a ascensão do ‘piloto de IA’
O documento original utiliza uma frase útil: o algoritmo e a pilha de IA são o cérebro do drone e o núcleo do piloto de IA. Isto reflecte uma verdadeira mudança da pilotagem remota para a execução de missões conduzidas por máquinas.
No mínimo, a IA a bordo permite que um drone classifique o terreno e os pontos de referência, estime a pose e a posição, preveja rotas seguras ou não seguras, ajuste a trajetória em resposta a obstáculos ou inconsistências no mapa, continue a execução da missão após a perda do GPS e reduza a carga de trabalho dos operadores humanos remotos.
A nuance importante é que a verdadeira autonomia militar ainda é limitada. A independência total e sem limites não é a norma. Mas a autonomia limitada, em que o drone pode continuar, adaptar-se e recuperar dentro de um envelope de missão, já está a tornar-se prática.
Das plataformas individuais à cobertura de enxames: O próximo salto na utilidade de combate
O próximo grande passo não é apenas um drone autónomo melhor. É a formação de enxames de drones autónomos em rede que criam poder de cobertura.
Um enxame não tem de significar centenas de drones em movimento, como na ficção científica. Na realidade militar e industrial, normalmente significa um grupo de drones que podem partilhar tarefas, desconfiar de movimentos, distribuir áreas de busca, transmitir informações sobre o estado ou continuar a missão quando um nó se perde.
Porque é que isto é importante? Porque a autonomia a nível de plataforma única resolve a questão da sobrevivência. A autonomia do enxame resolve a questão da escala.
O que a cobertura de enxame pode criar
- Cobertura de reconhecimento mais alargada em terreno contestado
- Pesquisa de área e confirmação de alvo mais rápidas
- Referências de navegação redundantes em toda a equipa
- Maior persistência em caso de perda de unidade ou de sinal
- Deteção multi-ângulo para uma deteção e classificação mais fiáveis
- Efeitos de saturação contra as defesas ou pontos cegos dos sensores
Quando os drones conseguem localizar-se e atuar em equipa, deixam de ser bens isolados e passam a ser redes distribuídas de deteção e ação. É isso que cria o verdadeiro poder de cobertura do enxame: não apenas mais aeronaves no céu, mas uma inteligência mais coordenada, mais campos de visão sobrepostos e uma execução de missão mais resiliente.
Em sistemas práticos de curto prazo, a cobertura do enxame irá provavelmente crescer através de camadas de mapas partilhadas e quadros de referência comuns, navegação cooperativa em ambientes com GNSS negado, especialização de funções dentro da equipa, supervisão humana de um para muitos, coordenação baseada nos limites em vez de dependência da nuvem e autonomia parcial com supervisão humana no circuito.
Situação atual do desenvolvimento em todo o mundo
O documento de origem identifica a Ucrânia, os Estados Unidos, a Rússia e Israel como exemplos activos neste espaço, o que continua a ser uma boa orientação. O que une estes esforços não é um hardware idêntico. É um princípio de sistema comum: a garantia de navegação deve resultar da capacidade de bordo e não da confiança cega em sinais externos.
O que vem a seguir
As tendências futuras referidas no artigo original continuam a ser credíveis: módulos mais pequenos, IA mais profunda e novas alternativas, como a navegação celestial ou magnética. Nos próximos anos, é provável que os maiores desenvolvimentos incluam pacotes de autonomia mais pequenos e mais modulares, chips de IA de ponta mais capazes, fusão de sensores mais rigorosa, melhor integração da autonomia nativa, colaboração entre vários drones e diversidade de navegação.
Os sistemas futuros não dependerão de um sensor milagroso. Combinarão muitos métodos imperfeitos numa arquitetura resiliente.
Conclusão
Os drones de navegação autónoma estão a avançar rapidamente porque a guerra e as operações contestadas expuseram a fragilidade das arquitecturas de drones dependentes do GPS e das comunicações. A resposta que emerge da indústria e dos programas de defesa não é um único dispositivo inovador, mas um sistema em camadas: navegação inercial, localização baseada na visão, fusão de sensores, IA a bordo, processadores de ponta mais fortes, melhores chips de controlo, maior integração da estrutura e, eventualmente, comportamento de enxame colaborativo.
O que deve agora ser acrescentado é o seguinte: a verdadeira fronteira competitiva está a mudar da capacidade de um drone voar sem GPS para a inteligência com que um sistema integrado de drones pode detetar, calcular, decidir e cooperar sem GPS. Uma vez ultrapassado esse limiar, a autonomia deixa de ser uma caraterística e passa a ser o princípio organizador de todo o sistema não tripulado.
Yvette Wu
Yvette Wu - Especialista em aplicações de chips e desenvolvimento de mercado Yvette Wu é uma engenheira de aplicações de chips focada no mercado. A sua principal responsabilidade consiste em explorar e definir profundamente as exigências do mercado e integrar eficazmente os recursos em toda a cadeia industrial a montante e a jusante - desde a conceção de circuitos integrados até às aplicações finais - para resolver os requisitos altamente especializados e complexos dos produtos finais dos clientes. Tirando partido de uma visão perspicaz das tendências tecnológicas e dos cenários de aplicação dos clientes, desempenha um papel vital como ponte entre a tecnologia e o mercado. É excelente a traduzir as necessidades do mercado em especificações técnicas precisas e a articular soluções técnicas complexas num valor claro para o cliente, assegurando que os produtos respondem corretamente às necessidades do mercado...