Mengapa Drone Navigasi Otonom Berkembang Sangat Cepat: Status Saat Ini, Teknologi Inti, dan Tren Masa Depan
Yvette Wu 30 Maret 2026
Pendahuluan
Drone navigasi otonom bergerak dari program penelitian khusus ke relevansi militer garis depan dan penggunaan ganda dengan kecepatan yang luar biasa. Alasannya sederhana: drone modern tidak bisa lagi berasumsi bahwa GPS, waktu satelit, atau hubungan radio yang stabil akan selalu tersedia. Di lingkungan yang sangat diperebutkan, gangguan, spoofing, penipuan sinyal, dan gangguan komunikasi telah mengubah ketergantungan navigasi eksternal menjadi kelemahan operasional yang utama. Dokumen sumber membingkai pergeseran ini sebagai pendorong utama di balik kebangkitan drone yang dapat menavigasi sendiri: platform yang dapat terus melokalisasi, mengorientasikan, dan bertindak menggunakan penginderaan onboard dan komputasi onboard daripada bergantung sepenuhnya pada sinyal eksternal.
Ini bukan hanya tren perangkat lunak. Ini adalah transformasi tingkat sistem yang melibatkan sensor, prosesor, arsitektur kontrol penerbangan, model AI, komputasi edge, dan semakin banyak koordinasi multi-drone. Di medan perang saat ini dan di banyak aplikasi industri di masa depan, drone yang menang bukan hanya drone yang terbang paling jauh atau membawa muatan terbesar. Drone yang menang adalah drone yang dapat terus bekerja ketika peta sinyal runtuh.
Apa Itu Drone Navigasi Otonom?
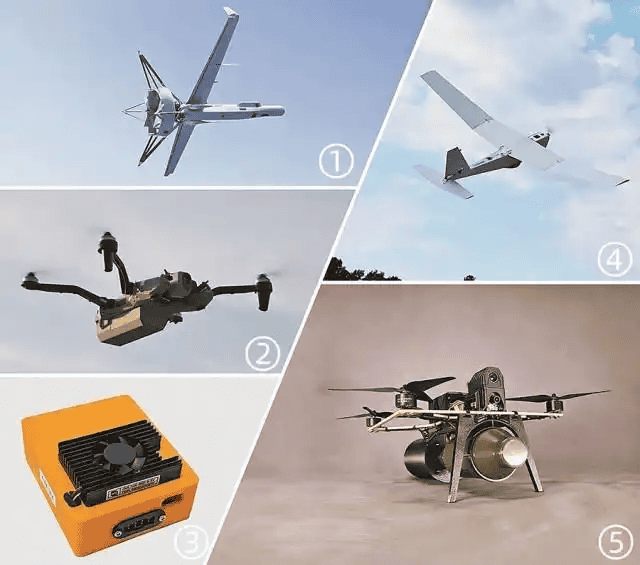
Drone navigasi otonom bukanlah kategori pesawat yang sama sekali baru. Ini lebih baik dipahami sebagai drone yang dilengkapi dengan kemampuan untuk menavigasi dan mempertahankan kesinambungan misi menggunakan sistem onboard bahkan ketika alat bantu pemosisian dan komunikasi eksternal terdegradasi, ditolak, atau tidak tersedia. Dalam materi sumber, ini didefinisikan sebagai UAV yang tidak bergantung terutama pada navigasi luar atau sinyal komunikasi, tetapi menggunakan sistem onboard sendiri untuk menentukan posisi dan menjalankan navigasi.
Secara praktis, itu berarti drone dapat menggunakan kombinasi pengukuran inersia dan perhitungan mati, navigasi visual dan korelasi medan, penginderaan jarak lidar, radar, atau laser, pencocokan peta dan SLAM, perencanaan jalur berbasis AI dan penghindaran rintangan, dan penggunaan GNSS secara oportunistik jika tersedia, dengan fallback tanpa hambatan jika tidak tersedia.
Poin terakhir itu penting. Sistem yang paling realistis bukanlah sistem yang hanya menggunakan GPS atau tanpa GPS. Mereka adalah sistem hibrida yang dirancang untuk degradasi yang anggun dan peralihan yang cerdas. Dokumen sumber secara eksplisit mencatat bahwa sistem otonom anti-macet modern tidak menolak navigasi satelit sepenuhnya; sebaliknya, sistem ini menggabungkan otonomi visual dengan kemampuan untuk menggunakan sinyal satelit ketika kondisi memungkinkan.
Mengapa Drone Navigasi Otonom Berkembang Sangat Cepat
Alasan yang paling cepat adalah pertumbuhan perang elektronik. Gangguan dan spoofing telah membuktikan bahwa banyak arsitektur UAV tradisional yang terlalu bergantung pada navigasi dan komunikasi eksternal. Teks sumber mengidentifikasi hal ini sebagai kekuatan paling langsung di balik perkembangan pesat drone yang dapat menavigasi sendiri, terutama dalam konteks medan perang modern di mana persaingan elektromagnetik sangat intens dan berkelanjutan.
Dengan kata lain, drone navigasi otonom berkembang dengan cepat karena asumsi lama tentang akses tak terbantahkan ke GPS dan kontrol radio mulai runtuh. Setelah asumsi itu runtuh, otonomi onboard tidak lagi menjadi opsional dan menjadi arsitektur.
Keterbatasan GPS, Tautan Radio, dan Alternatif yang Dikendalikan oleh Serat
UAV tradisional sering kali bergantung pada dua pilar eksternal: navigasi satelit dan tautan perintah frekuensi radio. Keduanya dapat diserang. Gangguan dapat menolak sinyal. Spoofing dapat menyuntikkan data posisi yang salah. Penipuan elektronik dapat menyesatkan operator atau pilot otomatis. Hasilnya bukan hanya penurunan kinerja. Hal ini bisa berarti kegagalan misi, risiko pembajakan, penangkapan, atau hilangnya platform.
Dokumen sumber membuat perbandingan penting di sini dengan drone serat optik. Kontrol serat dapat mengurangi kerentanan terhadap gangguan radio, tetapi hal ini menimbulkan kendala lain, termasuk jangkauan terbatas, pengorbanan muatan, dan peningkatan risiko paparan bagi operator karena kondisi pengoperasian yang terkait dengan tether. Hal ini membuat navigasi otonom menjadi menarik karena dapat menjaga jarak dan mengurangi kebutuhan akan tautan kontrol yang rentan dan terus menerus.
Ini bukan berarti otonomi yang ditolak GNSS itu mudah. Faktanya, ini lebih sulit secara komputasi dan sistemik. Tetapi ini menawarkan jawaban yang lebih terukur untuk peperangan spektrum yang diperebutkan.
Tumpukan Teknis Inti: Mengapa ‘Visual + Inersia’ Telah Menjadi Solusi Utama
Salah satu poin teknis terkuat dalam dokumen asli adalah bahwa navigasi visual plus inersia telah muncul sebagai arsitektur yang dominan, dengan navigasi inersia sebagai lapisan dasar dan penglihatan sebagai lapisan koreksi utama. Hal ini sesuai dengan pemahaman industri yang lebih luas tentang UAV yang ditolak GNSS desain. Unit pengukuran inersia memberikan estimasi gerakan yang terus menerus, tetapi unit tersebut melayang seiring waktu. Kamera dan algoritme penglihatan dapat mengoreksi penyimpangan tersebut dengan melacak tengara, fitur medan, dan gerakan relatif. Sensor tambahan seperti lidar, sensor kecepatan udara, atau pengukur jarak laser dapat lebih meningkatkan ketahanan.
Logikanya sangat mudah. IMU menyediakan data gerakan yang cepat dan mandiri. Odometri visual melacak perubahan pemandangan dan pergerakan tengara. Pencocokan medan atau peta menjangkar drone ke fitur referensi yang diketahui. Fusi sensor memadukan semua aliran ke dalam estimasi keadaan yang stabil. Perencanaan AI mengubah estimasi tersebut menjadi pemilihan rute, penghindaran rintangan, dan perilaku misi.
Hal ini penting karena otonomi medan perang bukan lagi sekadar demonstrasi laboratorium. Ini menjadi cukup baik untuk penggunaan taktis praktis dalam misi tertentu.
Lapisan Chip Kontrol: Mengapa Prosesor Sama Pentingnya dengan Rangka Pesawat
Untuk memahami ke mana arah drone otonom sebenarnya, tidak cukup hanya dengan membahas sensor dan algoritma. Chip kontrol sekarang menjadi komponen strategis.
Pada arsitektur drone yang lebih tua, pengendali penerbangan sebagian besar menstabilkan pesawat dan mengikuti logika titik arah yang sederhana. Pada arsitektur yang lebih baru, tumpukan komputasi harus menangani persepsi, fusi, perencanaan, penghindaran rintangan, dan terkadang perilaku kolaboratif dalam waktu nyata. Hal ini membutuhkan lebih dari sekadar papan autopilot dasar.
Drone navigasi otonom modern biasanya mencakup beberapa lapisan komputasi:
Lapisan Komputasi Inti
- MCU kontrol penerbangan atau prosesor autopilot - Ini adalah pengendali yang sangat penting untuk keselamatan yang menstabilkan pesawat, membaca sensor inti, dan menjalankan loop kontrol tingkat rendah. Alat ini harus bersifat deterministik, hemat daya, dan sangat andal.
- Komputer misi atau prosesor tepi AI - Lapisan ini menangani navigasi visual, inferensi, pemetaan, pengenalan target, pengoptimalan rute, dan terkadang logika kawanan. Di sinilah otonomi menjadi operasional, bukan teoretis.
- Unit pemrosesan khusus sensor - Sistem kelas atas dapat menggunakan prosesor sinyal gambar khusus, logika FPGA, atau akselerator saraf untuk saluran pipa kamera, SLAM, atau penanganan sinyal latensi rendah.
Pemisahan ini penting karena drone otonom harus menyeimbangkan batasan SWaP-C: ukuran, berat, daya, dan biaya. Chip yang kuat tetapi haus daya dapat memperpendek daya tahan. Chip yang efisien tetapi terlalu lemah mungkin gagal dalam beban kerja visual yang kompleks. Itulah sebabnya otonomi tepi pada dasarnya merupakan masalah desain bersama perangkat keras-perangkat lunak.
Seiring dengan semakin dalamnya otonomi, tumpukan chip kontrol akan semakin menentukan berapa banyak sensor yang dapat disatukan dalam waktu nyata, apakah drone dapat menjalankan SLAM di dalam pesawat, seberapa cepat drone dapat bereaksi tanpa adanya manusia di dalam pesawat, seberapa tangguh drone saat bandwidth menghilang, dan apakah seorang operator dapat mengawasi satu drone atau banyak drone.
Pada fase pasar berikutnya, arsitektur chip kontrol mungkin menjadi sama pentingnya dengan propulsi atau muatan.
Integrasi Seluruh Pesawat: Otonomi Tidak Bekerja Sebagai Baut Selamanya
Titik ekspansi utama lainnya adalah integrasi sistem penuh. Banyak peningkatan otonomi awal memang dapat ditambahkan melalui perangkat lunak atau modul perangkat keras sederhana. Dokumen sumber mencatat bahwa beberapa drone yang lebih baru dapat memperoleh navigasi otonom sebagian besar melalui peningkatan perangkat lunak, sementara platform yang lebih tua mungkin memerlukan tambahan perangkat keras, meskipun modularitas dan miniaturisasi tetap penting untuk keduanya.
Meskipun demikian, pemenang jangka panjang adalah drone yang dirancang sejak awal dengan otonomi terintegrasi. Performa navigasi bergantung pada hubungan di antara semua subsistem: penempatan sensor memengaruhi bidang pandang dan kebisingan getaran; desain termal memengaruhi stabilitas prosesor; distribusi daya memengaruhi ketersediaan dan daya tahan komputasi; getaran badan pesawat memengaruhi akurasi inersia dan kualitas gambar; penempatan muatan memengaruhi pusat gravitasi dan respons kontrol; dan desain bus data memengaruhi latensi antara persepsi dan kontrol.
Oleh karena itu, drone yang benar-benar otonom bukan hanya sebuah badan pesawat plus chip. Ini adalah mesin terintegrasi di mana autopilot, prosesor AI, muatan EO/IR, sensor navigasi, tumpukan komunikasi, sistem tenaga, dan perangkat lunak misi direkayasa sebagai satu arsitektur yang koheren.
AI, Pengambilan Keputusan di Pesawat, dan Bangkitnya ‘Pilot AI’
Dokumen asli menggunakan frasa yang berguna: algoritma dan tumpukan AI adalah otak drone dan inti dari pilot AI. Hal ini mencerminkan pergeseran nyata dari uji coba jarak jauh menuju eksekusi misi yang dipimpin oleh mesin.
Setidaknya, AI onboard memungkinkan drone untuk mengklasifikasikan medan dan tengara, memperkirakan pose dan posisi, memprediksi rute yang aman atau tidak aman, menyesuaikan jalur sebagai respons terhadap rintangan atau ketidakkonsistenan peta, melanjutkan eksekusi misi setelah kehilangan GPS, dan mengurangi beban kerja operator manusia jarak jauh.
Nuansa yang penting adalah bahwa otonomi militer yang sesungguhnya masih dibatasi. Kemandirian terbuka penuh bukanlah norma. Tetapi otonomi terbatas, di mana drone dapat melanjutkan, beradaptasi, dan pulih di dalam amplop misi, sudah menjadi hal yang praktis.
Dari Platform Tunggal ke Cakupan Kawanan: Lompatan Berikutnya dalam Utilitas Tempur
Langkah besar berikutnya bukan hanya drone otonom yang lebih baik. Ini adalah pembentukan kawanan drone otonom berjejaring yang menciptakan daya jangkau.
Kawanan tidak harus berarti ratusan drone yang bergerak seperti fiksi ilmiah. Dalam realitas militer dan industri, biasanya berarti sekelompok drone yang dapat berbagi tugas, gerakan dekonflik, mendistribusikan area pencarian, menyampaikan informasi keadaan, atau melanjutkan misi ketika satu node hilang.
Mengapa hal ini penting? Karena otonomi pada tingkat platform tunggal memecahkan masalah kemampuan bertahan. Otonomi kawanan memecahkan skala.
Apa yang Dapat Diciptakan oleh Cakupan Swarm
- Cakupan pengintaian yang lebih luas di medan yang diperebutkan
- Pencarian area dan konfirmasi target yang lebih cepat
- Referensi navigasi yang berlebihan di seluruh tim
- Ketekunan yang lebih besar melalui kehilangan unit atau kehilangan sinyal
- Penginderaan multi-sudut untuk deteksi dan klasifikasi yang lebih andal
- Efek saturasi terhadap pertahanan atau titik buta sensor
Begitu drone dapat melokalisasi dan bertindak dalam tim, mereka tidak lagi menjadi aset yang terisolasi dan menjadi jaringan penginderaan dan tindakan yang terdistribusi. Itulah yang menciptakan kekuatan cakupan kawanan yang sebenarnya: bukan hanya lebih banyak pesawat di langit, tetapi juga intelijen yang lebih terkoordinasi, lebih banyak bidang yang tumpang tindih, dan eksekusi misi yang lebih tangguh.
Dalam sistem jangka pendek yang praktis, cakupan swarm kemungkinan besar akan berkembang melalui lapisan peta bersama dan kerangka referensi umum, navigasi kooperatif di lingkungan yang tidak mendukung GNSS, spesialisasi peran dalam tim, pengawasan satu-ke-banyak manusia, koordinasi berbasis tepi daripada ketergantungan cloud, dan otonomi parsial dengan pengawasan manusia di dalam lingkaran.
Status Pembangunan Saat Ini di Seluruh Dunia
Dokumen sumber mengidentifikasi Ukraina, Amerika Serikat, Rusia, dan Israel sebagai contoh aktif dalam bidang ini, dan tetap terarah. Yang menyatukan semua upaya ini bukanlah perangkat keras yang sama. Ini adalah prinsip sistem yang umum: navigasi yang terjamin harus berasal dari kemampuan onboard, bukan kepercayaan buta pada sinyal eksternal.
Apa yang Terjadi Selanjutnya
Tren masa depan dalam artikel sumber masih dapat dipercaya: modul yang lebih kecil, AI yang lebih dalam, dan alternatif baru seperti navigasi langit atau magnetik. Selama beberapa tahun ke depan, perkembangan terbesar kemungkinan akan mencakup paket otonomi yang lebih kecil dan lebih modular, chip AI yang lebih mumpuni, perpaduan sensor yang lebih ketat, integrasi otonomi asli yang lebih baik, kolaborasi multi-drone, dan keragaman navigasi.
Sistem masa depan tidak akan bergantung pada satu sensor ajaib. Sistem ini akan menggabungkan banyak metode yang tidak sempurna ke dalam satu arsitektur yang tangguh.
Kesimpulan
Drone navigasi otonom berkembang dengan cepat karena peperangan dan operasi yang diperebutkan telah mengungkap kerapuhan arsitektur drone yang bergantung pada GPS dan komunikasi. Jawaban yang muncul dari program industri dan pertahanan bukanlah perangkat terobosan tunggal, tetapi sebuah sistem berlapis: navigasi inersia, pelokalan berbasis visi, fusi sensor, AI onboard, prosesor tepi yang lebih kuat, chip kontrol yang lebih baik, integrasi badan pesawat yang lebih dalam, dan pada akhirnya perilaku kawanan yang kolaboratif.
Yang sekarang harus ditambahkan adalah: batas persaingan yang sebenarnya bergeser dari apakah drone dapat terbang tanpa GPS menjadi seberapa cerdas sistem drone yang terintegrasi dapat merasakan, menghitung, memutuskan, dan bekerja sama tanpa GPS. Setelah ambang batas tersebut dilewati, otonomi tidak lagi menjadi fitur dan menjadi prinsip pengorganisasian seluruh sistem tanpa awak.
Yvette Wu
Yvette Wu - Spesialis Aplikasi Chip & Pengembangan Pasar Yvette Wu adalah insinyur aplikasi chip yang berfokus pada pasar. Tanggung jawab utamanya terletak pada penggalian dan pendefinisian permintaan pasar secara mendalam, serta mengintegrasikan sumber daya secara efisien di seluruh rantai industri hulu dan hilir - mulai dari desain chip hingga aplikasi akhir - untuk menyelesaikan kebutuhan produk akhir yang sangat terspesialisasi dan kompleks dari pelanggan. Dengan memanfaatkan wawasan yang tajam tentang tren teknologi dan skenario aplikasi pelanggan, ia memainkan peran penting sebagai jembatan antara teknologi dan pasar. Beliau unggul dalam menerjemahkan kebutuhan pasar ke dalam spesifikasi teknis yang tepat dan mengartikulasikan solusi teknis yang kompleks menjadi nilai pelanggan yang jelas, memastikan produk secara akurat memenuhi kebutuhan pasar...