Tại sao máy bay không người lái tự hành lại phát triển nhanh chóng đến vậy: Tình hình hiện tại, công nghệ cốt lõi và xu hướng tương lai
Yvette Wu Ngày 30 tháng 3 năm 2026
Giới thiệu
Máy bay không người lái có khả năng tự động điều hướng đang chuyển từ các chương trình nghiên cứu chuyên sâu sang ứng dụng quân sự tiền tuyến và công dụng kép với tốc độ đáng kinh ngạc. Lý do rất đơn giản: các máy bay không người lái hiện đại không thể tiếp tục giả định rằng GPS, đồng bộ thời gian qua vệ tinh hay các liên kết vô tuyến ổn định sẽ luôn sẵn có. Trong các môi trường có sự cạnh tranh gay gắt, các hành vi gây nhiễu, giả mạo, đánh lừa tín hiệu và làm gián đoạn liên lạc đã biến sự phụ thuộc vào hệ thống định vị bên ngoài thành một điểm yếu chiến thuật nghiêm trọng. Tài liệu gốc mô tả sự chuyển đổi này là động lực chính đằng sau sự trỗi dậy của các máy bay không người lái tự định vị: những nền tảng có thể tiếp tục xác định vị trí, định hướng và hành động bằng cách sử dụng cảm biến và tính toán trên máy bay thay vì hoàn toàn dựa vào các tín hiệu bên ngoài.
Đây không chỉ đơn thuần là một xu hướng phần mềm. Đây là một cuộc chuyển đổi ở cấp độ hệ thống, bao gồm các cảm biến, bộ xử lý, kiến trúc điều khiển bay, mô hình trí tuệ nhân tạo, điện toán biên và ngày càng nhiều hơn nữa là khả năng phối hợp giữa nhiều máy bay không người lái. Trên chiến trường ngày nay và trong nhiều ứng dụng công nghiệp trong tương lai, máy bay không người lái chiến thắng sẽ không chỉ đơn thuần là chiếc bay xa nhất hay mang được tải trọng lớn nhất. Đó sẽ là chiếc có thể tiếp tục hoạt động ngay cả khi mạng lưới tín hiệu bị sụp đổ.
Máy bay không người lái điều hướng tự động là gì?
Máy bay không người lái có khả năng tự động định vị không phải là một loại máy bay hoàn toàn mới. Loại máy bay này được hiểu rõ hơn là một máy bay không người lái được trang bị khả năng định vị và duy trì tính liên tục của nhiệm vụ bằng cách sử dụng các hệ thống trên máy bay, ngay cả khi các thiết bị hỗ trợ định vị và liên lạc bên ngoài bị suy giảm, bị chặn hoặc không khả dụng. Trong tài liệu gốc, loại máy bay này được định nghĩa là một máy bay không người lái (UAV) không chủ yếu dựa vào các tín hiệu định vị hoặc liên lạc từ bên ngoài, mà thay vào đó sử dụng các hệ thống trên máy bay của chính nó để xác định vị trí và thực hiện việc định vị.
Trên thực tế, điều đó có nghĩa là máy bay không người lái có thể kết hợp các phương pháp đo lường quán tính và định vị theo phương pháp ước lượng, điều hướng bằng thị giác và so sánh địa hình, lidar, radar hoặc cảm biến khoảng cách bằng laser, đối chiếu bản đồ và SLAM, lập kế hoạch đường đi và tránh chướng ngại vật dựa trên trí tuệ nhân tạo, cũng như tận dụng hệ thống định vị toàn cầu (GNSS) khi có sẵn, đồng thời chuyển sang phương án dự phòng một cách liền mạch khi không có tín hiệu GNSS.
Điểm cuối cùng này rất quan trọng. Các hệ thống thực tế nhất không phải là những hệ thống chỉ dựa vào GPS hay hoàn toàn không sử dụng GPS. Đó là những hệ thống lai được thiết kế để đảm bảo khả năng giảm hiệu suất một cách mượt mà và chuyển đổi thông minh. Tài liệu gốc nhấn mạnh rõ ràng rằng các hệ thống tự động chống nhiễu hiện đại không loại bỏ hoàn toàn việc định vị bằng vệ tinh; thay vào đó, chúng kết hợp khả năng tự động dựa trên thị giác với khả năng sử dụng tín hiệu vệ tinh khi điều kiện cho phép.
Tại sao máy bay không người lái có khả năng tự hành lại phát triển nhanh đến vậy
Lý do quan trọng nhất là sự phát triển của chiến tranh điện tử. Các hoạt động gây nhiễu và giả mạo đã chứng minh rằng nhiều kiến trúc UAV truyền thống quá phụ thuộc vào hệ thống định vị và liên lạc bên ngoài. Văn bản gốc xác định đây là động lực trực tiếp nhất thúc đẩy sự phát triển nhanh chóng của các máy bay không người lái tự định vị, đặc biệt là trong bối cảnh chiến trường hiện đại, nơi các cuộc đối đầu về điện từ diễn ra gay gắt và liên tục.
Nói cách khác, công nghệ máy bay không người lái điều hướng tự động đang phát triển nhanh chóng bởi vì giả định cũ về việc có thể truy cập GPS và điều khiển vô tuyến một cách không bị cản trở đang dần mất đi. Một khi giả định đó không còn đúng nữa, tính năng tự động trên máy bay sẽ không còn là tùy chọn mà trở thành một phần cấu trúc thiết kế.
Những hạn chế của GPS, liên kết vô tuyến và các giải pháp thay thế sử dụng cáp quang
Một máy bay không người lái (UAV) truyền thống thường phụ thuộc vào hai yếu tố bên ngoài: hệ thống định vị vệ tinh và các kênh điều khiển tần số vô tuyến. Cả hai đều có thể trở thành mục tiêu tấn công. Hành vi gây nhiễu có thể làm gián đoạn tín hiệu. Hành vi giả mạo có thể chèn dữ liệu vị trí sai lệch. Các thủ đoạn đánh lừa điện tử có thể khiến người điều khiển hoặc hệ thống lái tự động bị nhầm lẫn. Hậu quả không chỉ là hiệu suất bị suy giảm. Điều này có thể dẫn đến thất bại nhiệm vụ, nguy cơ bắn nhầm đồng đội, bị bắt giữ hoặc mất mát phương tiện.
Tài liệu gốc đưa ra một so sánh quan trọng ở đây với các máy bay không người lái sử dụng cáp quang. Việc điều khiển qua cáp quang có thể giảm thiểu nguy cơ bị gây nhiễu sóng vô tuyến, nhưng lại gây ra những hạn chế khác, bao gồm phạm vi hoạt động hạn chế, sự đánh đổi về tải trọng, và nguy cơ phơi nhiễm cao hơn cho người điều khiển do điều kiện vận hành phải kết nối bằng dây cáp. Điều đó khiến khả năng điều hướng tự động trở nên hấp dẫn vì nó duy trì khoảng cách an toàn và giảm bớt sự phụ thuộc vào các kênh điều khiển liên tục, vốn dễ bị tấn công.
Điều này không có nghĩa là việc vận hành tự động trong điều kiện không có tín hiệu GNSS là dễ dàng. Trên thực tế, nó đòi hỏi nhiều nỗ lực hơn về mặt tính toán và hệ thống. Tuy nhiên, nó mang lại một giải pháp có khả năng mở rộng hơn cho các tình huống chiến tranh trong môi trường phổ tần số bị tranh chấp.
Nền tảng công nghệ cốt lõi: Tại sao mô hình ‘Thị giác + Quán tính’ đã trở thành giải pháp chủ đạo
Một trong những điểm kỹ thuật nổi bật nhất trong tài liệu gốc là việc kết hợp định vị bằng hình ảnh và định vị quán tính đã trở thành kiến trúc chủ đạo, với định vị quán tính làm lớp nền tảng và định vị bằng hình ảnh làm lớp điều chỉnh chính. Điều này phù hợp với nhận thức chung của ngành về Máy bay không người lái bị vô hiệu hóa hệ thống định vị vệ tinh (GNSS) thiết kế. Các bộ đo lường quán tính cung cấp các ước lượng liên tục về chuyển động, nhưng chúng có xu hướng bị lệch theo thời gian. Máy ảnh và các thuật toán thị giác có thể khắc phục sự lệch này bằng cách theo dõi các điểm mốc, đặc điểm địa hình và chuyển động tương đối. Các cảm biến bổ sung như lidar, cảm biến tốc độ không khí hoặc máy đo khoảng cách bằng laser có thể giúp nâng cao độ ổn định hơn nữa.
Cơ chế hoạt động rất đơn giản. Các bộ cảm biến IMU cung cấp dữ liệu chuyển động nhanh chóng và độc lập. Công nghệ định vị bằng hình ảnh theo dõi sự thay đổi của khung cảnh và chuyển động của các điểm mốc. Việc so khớp địa hình hoặc bản đồ giúp định vị máy bay không người lái dựa trên các đặc điểm tham chiếu đã biết. Công nghệ tích hợp cảm biến kết hợp tất cả các luồng dữ liệu để tạo ra một ước lượng trạng thái ổn định. Hệ thống lập kế hoạch AI sử dụng ước lượng đó để lựa chọn lộ trình, tránh chướng ngại vật và điều khiển hành vi thực hiện nhiệm vụ.
Điều này rất quan trọng bởi vì khả năng tự chủ trên chiến trường không còn chỉ là một cuộc trình diễn trong phòng thí nghiệm nữa. Khả năng này đang dần đạt đến mức đủ tốt để ứng dụng thực tế trong các tình huống tác chiến cụ thể.
Lớp chip điều khiển: Tại sao bộ xử lý lại quan trọng không kém gì khung máy bay
Để hiểu rõ xu hướng phát triển thực sự của máy bay không người lái tự động, chỉ bàn luận về cảm biến và thuật toán là chưa đủ. Con chip điều khiển hiện nay đã trở thành một thành phần chiến lược.
Trong các kiến trúc máy bay không người lái thế hệ cũ, bộ điều khiển bay chủ yếu đảm nhiệm việc ổn định máy bay và tuân theo logic điểm định vị đơn giản. Trong các kiến trúc thế hệ mới, hệ thống xử lý dữ liệu phải xử lý các tác vụ nhận thức, tích hợp dữ liệu, lập kế hoạch, tránh chướng ngại vật và đôi khi cả các hành vi hợp tác theo thời gian thực. Điều này đòi hỏi nhiều hơn một bo mạch lái tự động cơ bản.
Một máy bay không người lái điều hướng tự động hiện đại thường bao gồm một số lớp xử lý:
Các lớp tính toán cốt lõi
- MCU điều khiển bay hoặc bộ xử lý hệ thống lái tự động – Đây là bộ điều khiển có vai trò quan trọng đối với an toàn, có nhiệm vụ ổn định máy bay, đọc dữ liệu từ các cảm biến chính và thực thi các vòng điều khiển cấp thấp. Thiết bị này phải có tính xác định, tiết kiệm năng lượng và có độ tin cậy cao.
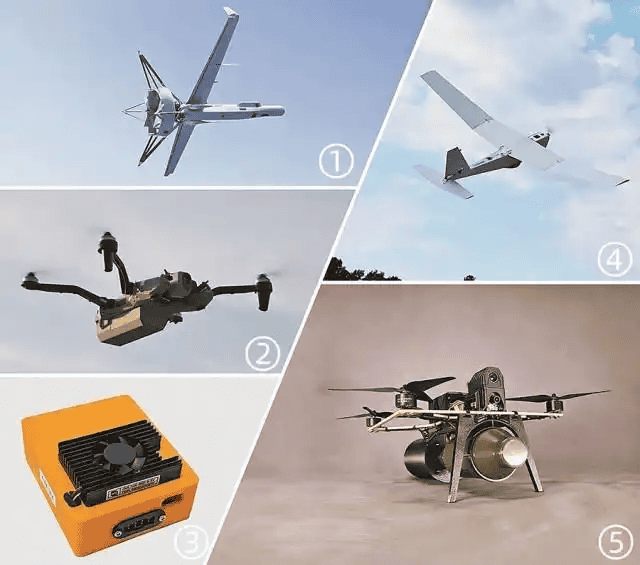
- Máy tính điều khiển hoặc bộ xử lý AI biên – Lớp này đảm nhiệm các chức năng điều hướng thị giác, suy luận, lập bản đồ, nhận diện mục tiêu, tối ưu hóa lộ trình và đôi khi là logic điều khiển bầy đàn. Đây chính là nơi mà khả năng tự hành được đưa vào ứng dụng thực tế thay vì chỉ dừng lại ở lý thuyết.
- Bộ xử lý chuyên dụng cho cảm biến – Các hệ thống cao cấp có thể sử dụng bộ xử lý tín hiệu hình ảnh chuyên dụng, mạch logic FPGA hoặc bộ gia tốc thần kinh cho các quy trình xử lý hình ảnh từ camera, SLAM hoặc xử lý tín hiệu có độ trễ thấp.
Sự phân tách này rất quan trọng bởi vì các máy bay không người lái tự động phải cân bằng các yếu tố SWaP-C: kích thước, trọng lượng, công suất và chi phí. Một con chip mạnh mẽ nhưng tiêu thụ nhiều năng lượng có thể làm giảm thời gian hoạt động. Ngược lại, một con chip tiết kiệm năng lượng nhưng quá yếu có thể không đáp ứng được các tác vụ xử lý hình ảnh phức tạp. Đó là lý do tại sao tính tự chủ ở thiết bị đầu cuối về cơ bản là một vấn đề thiết kế kết hợp giữa phần cứng và phần mềm.
Khi mức độ tự chủ ngày càng được nâng cao, hệ thống chip điều khiển sẽ ngày càng đóng vai trò quyết định trong việc xác định số lượng cảm biến có thể được tích hợp và xử lý đồng thời theo thời gian thực, khả năng máy bay không người lái có thể chạy thuật toán SLAM ngay trên thiết bị hay không, tốc độ phản ứng của nó khi không có sự can thiệp của con người, khả năng chịu lỗi khi băng thông bị gián đoạn, cũng như liệu một người điều khiển có thể giám sát một hay nhiều máy bay không người lái hay không.
Trong giai đoạn tiếp theo của thị trường, kiến trúc chip điều khiển có thể sẽ trở nên quan trọng không kém hệ thống đẩy hay tải trọng.
Tích hợp toàn bộ máy bay: Tính tự chủ không thể mãi mãi chỉ là một giải pháp bổ sung
Một điểm mở rộng quan trọng khác là tích hợp toàn hệ thống. Thực tế, nhiều bản nâng cấp tự động hóa ban đầu có thể được bổ sung thông qua phần mềm hoặc các mô-đun phần cứng nhỏ gọn. Tài liệu gốc lưu ý rằng một số máy bay không người lái thế hệ mới có thể đạt được khả năng điều hướng tự động chủ yếu nhờ các bản nâng cấp phần mềm, trong khi các nền tảng cũ hơn có thể cần bổ sung phần cứng, dù tính mô-đun và sự thu nhỏ vẫn giữ vai trò quan trọng đối với cả hai.
Tuy nhiên, những mẫu máy bay không người lái được thiết kế ngay từ đầu với tính năng tự chủ tích hợp mới là những sản phẩm sẽ chiếm ưu thế trong dài hạn. Hiệu suất định vị phụ thuộc vào mối quan hệ giữa tất cả các hệ thống con: vị trí lắp đặt cảm biến ảnh hưởng đến góc quan sát và nhiễu rung; thiết kế tản nhiệt ảnh hưởng đến độ ổn định của bộ xử lý; hệ thống phân phối điện năng ảnh hưởng đến khả năng tính toán và thời lượng hoạt động; rung động của khung máy bay ảnh hưởng đến độ chính xác của hệ thống quán tính và chất lượng hình ảnh; vị trí lắp đặt tải trọng ảnh hưởng đến trọng tâm và phản ứng điều khiển; và thiết kế bus dữ liệu ảnh hưởng đến độ trễ giữa quá trình nhận thức và điều khiển.
Do đó, một chiếc máy bay không người lái thực sự tự động không chỉ đơn thuần là một khung máy bay kết hợp với một con chip. Đó là một hệ thống tích hợp, trong đó hệ thống lái tự động, bộ xử lý trí tuệ nhân tạo, thiết bị mang EO/IR, cảm biến định vị, hệ thống truyền thông, hệ thống nguồn điện và phần mềm nhiệm vụ được thiết kế thành một kiến trúc thống nhất.
Trí tuệ nhân tạo (AI), Quyết định trên máy bay và Sự trỗi dậy của ‘Phi công AI’
Tài liệu gốc sử dụng một cách diễn đạt rất hay: thuật toán và hệ thống AI chính là “bộ não” của máy bay không người lái và là “trung tâm” của hệ thống điều khiển AI. Điều này phản ánh một sự chuyển đổi thực sự từ việc điều khiển từ xa sang việc thực thi nhiệm vụ do máy móc chủ động.
Ít nhất, công nghệ AI tích hợp trên máy bay không người lái cho phép thiết bị này phân loại địa hình và các điểm mốc, ước tính tư thế và vị trí, dự đoán các tuyến đường an toàn hoặc không an toàn, điều chỉnh lộ trình để ứng phó với chướng ngại vật hoặc sự không nhất quán trên bản đồ, tiếp tục thực hiện nhiệm vụ sau khi mất tín hiệu GPS, đồng thời giảm bớt khối lượng công việc cho các nhà điều khiển từ xa.
Điểm khác biệt quan trọng là quyền tự chủ quân sự thực sự vẫn còn bị hạn chế. Sự độc lập hoàn toàn và không giới hạn không phải là điều phổ biến. Tuy nhiên, quyền tự chủ có giới hạn — trong đó máy bay không người lái có thể tiếp tục hoạt động, thích ứng và phục hồi trong phạm vi nhiệm vụ — đã dần trở nên khả thi.
Từ các nền tảng đơn lẻ đến khả năng bao phủ theo kiểu bầy đàn: Bước nhảy vọt tiếp theo trong khả năng tác chiến
Bước tiến quan trọng tiếp theo không chỉ là việc phát triển một chiếc máy bay không người lái tự hành tốt hơn. Đó là việc hình thành các đàn máy bay không người lái tự hành kết nối mạng, tạo ra khả năng bao phủ rộng khắp.
Một "đám" không nhất thiết phải là hàng trăm máy bay không người lái di chuyển như trong phim khoa học viễn tưởng. Trong thực tế quân sự và công nghiệp, thuật ngữ này thường chỉ một nhóm máy bay không người lái có khả năng chia sẻ nhiệm vụ, phối hợp di chuyển để tránh xung đột, phân chia khu vực tìm kiếm, truyền tải thông tin tình trạng, hoặc tiếp tục thực hiện nhiệm vụ ngay cả khi một nút trong hệ thống bị mất.
Tại sao điều này lại quan trọng? Bởi vì tính tự chủ ở cấp độ nền tảng đơn lẻ giải quyết được vấn đề khả năng tồn tại. Tính tự chủ của hệ thống bầy đàn giải quyết được vấn đề quy mô.
Những gì phạm vi phủ sóng Swarm có thể mang lại
- Mở rộng phạm vi trinh sát trên địa hình tranh chấp
- Tìm kiếm khu vực và xác nhận mục tiêu nhanh hơn
- Các tham chiếu điều hướng trùng lặp trong toàn đội
- Khả năng duy trì kết nối tốt hơn khi mất tín hiệu hoặc mất kết nối
- Cảm biến đa góc để phát hiện và phân loại chính xác hơn
- Hiệu ứng bão hòa nhằm vô hiệu hóa hệ thống phòng thủ hoặc các điểm mù của cảm biến
Khi máy bay không người lái có thể xác định vị trí và hoạt động theo nhóm, chúng sẽ không còn là những phương tiện hoạt động độc lập mà trở thành các mạng lưới cảm biến và hành động phân tán. Chính điều này tạo nên sức mạnh thực sự của khả năng bao phủ theo kiểu bầy đàn: không chỉ là số lượng máy bay trên bầu trời nhiều hơn, mà còn là sự phối hợp thông minh hơn, phạm vi quan sát chồng chéo rộng hơn và khả năng thực thi nhiệm vụ linh hoạt hơn.
Trong các hệ thống thực tiễn trong ngắn hạn, phạm vi phủ sóng của bầy robot có khả năng sẽ được mở rộng thông qua các lớp bản đồ chia sẻ và hệ quy chiếu chung, điều hướng hợp tác trong môi trường không có tín hiệu GNSS, phân công chuyên môn hóa vai trò trong đội, giám sát theo mô hình “một người quản lý nhiều robot”, phối hợp dựa trên thiết bị đầu cuối thay vì phụ thuộc vào đám mây, và khả năng tự chủ một phần với sự giám sát của con người trong vòng lặp.
Tình hình phát triển hiện nay trên toàn thế giới
Tài liệu gốc chỉ ra Ukraine, Hoa Kỳ, Nga và Israel là những ví dụ điển hình trong lĩnh vực này, và nhận định đó về cơ bản vẫn đúng. Điều gắn kết các nỗ lực này lại với nhau không phải là phần cứng giống hệt nhau. Đó là một nguyên tắc hệ thống chung: khả năng định vị đáng tin cậy phải xuất phát từ khả năng tích hợp sẵn trên tàu, chứ không phải sự tin tưởng mù quáng vào các tín hiệu bên ngoài.
Điều gì sẽ xảy ra tiếp theo
Các xu hướng tương lai được đề cập trong bài viết gốc vẫn còn rất đáng tin cậy: các mô-đun nhỏ gọn hơn, trí tuệ nhân tạo (AI) tiên tiến hơn, cùng những giải pháp thay thế mới như định vị thiên văn hoặc định vị từ tính. Trong vài năm tới, những bước phát triển đáng chú ý nhất có thể bao gồm các gói hệ thống tự hành nhỏ gọn và mô-đun hóa hơn, chip AI biên có khả năng xử lý mạnh mẽ hơn, tích hợp cảm biến chặt chẽ hơn, tích hợp hệ thống tự hành bản địa tốt hơn, hợp tác giữa nhiều máy bay không người lái, và sự đa dạng trong các phương thức định vị.
Các hệ thống trong tương lai sẽ không chỉ dựa vào một cảm biến thần kỳ. Chúng sẽ kết hợp nhiều phương pháp chưa hoàn hảo thành một kiến trúc có khả năng thích ứng cao.
Kết luận
Các máy bay không người lái có khả năng điều hướng tự động đang phát triển nhanh chóng do các hoạt động chiến tranh và tác chiến trong môi trường đối kháng đã bộc lộ sự dễ bị tổn thương của các kiến trúc máy bay không người lái phụ thuộc vào GPS và hệ thống liên lạc. Giải pháp đang được ngành công nghiệp và các chương trình quốc phòng đưa ra không phải là một thiết bị đột phá duy nhất, mà là một hệ thống nhiều lớp: điều hướng quán tính, định vị dựa trên hình ảnh, tích hợp dữ liệu cảm biến, trí tuệ nhân tạo (AI) trên máy bay, bộ xử lý biên mạnh mẽ hơn, chip điều khiển hiệu quả hơn, tích hợp sâu hơn với khung máy bay, và cuối cùng là hành vi bầy đàn hợp tác.
Điều cần phải nhấn mạnh ở đây là: ranh giới cạnh tranh thực sự đang chuyển dịch từ việc liệu một chiếc máy bay không người lái có thể bay mà không cần GPS sang mức độ thông minh mà một hệ thống máy bay không người lái tích hợp có thể cảm nhận, xử lý, ra quyết định và phối hợp mà không cần GPS. Một khi đã vượt qua ngưỡng đó, tính tự chủ sẽ không còn chỉ là một tính năng mà trở thành nguyên tắc tổ chức của toàn bộ hệ thống không người lái.
Yvette Wu
Yvette Wu – Chuyên gia Ứng dụng Vi mạch & Phát triển Thị trường Yvette Wu là một kỹ sư ứng dụng vi mạch tập trung vào thị trường. Nhiệm vụ chính của cô là nghiên cứu sâu sắc và xác định nhu cầu thị trường, đồng thời tích hợp hiệu quả các nguồn lực trên toàn chuỗi ngành công nghiệp từ thượng nguồn đến hạ nguồn — từ thiết kế vi mạch đến các ứng dụng cuối cùng — nhằm giải quyết các yêu cầu sản phẩm cuối cùng rất chuyên biệt và phức tạp của khách hàng. Với sự am hiểu sâu sắc về xu hướng công nghệ và các kịch bản ứng dụng của khách hàng, cô đóng vai trò quan trọng như một cầu nối giữa công nghệ và thị trường. Cô xuất sắc trong việc chuyển đổi nhu cầu thị trường thành các thông số kỹ thuật chính xác và diễn giải các giải pháp kỹ thuật phức tạp thành giá trị rõ ràng cho khách hàng, đảm bảo sản phẩm đáp ứng chính xác nhu cầu thị trường…