Pourquoi les drones à navigation autonome progressent si rapidement : Situation actuelle, technologies de base et tendances futures
Yvette Wu 30 mars 2026
Introduction
Drones de navigation autonomes passent de programmes de recherche de niche à une pertinence militaire et à double usage en première ligne à une vitesse remarquable. La raison en est simple : les drones modernes ne peuvent plus supposer que le GPS, la synchronisation par satellite ou des liaisons radio stables seront toujours disponibles. Dans les environnements fortement contestés, le brouillage, la mystification des signaux et la perturbation des communications ont transformé la dépendance à l'égard de la navigation externe en une faiblesse opérationnelle majeure. Le document source présente ce changement comme le principal moteur de l'essor des drones à navigation automatique : des plateformes qui peuvent continuer à se localiser, à s'orienter et à agir en utilisant la détection et l'informatique embarquées plutôt qu'en s'appuyant entièrement sur des signaux externes.
Il ne s'agit pas simplement d'une tendance logicielle. Il s'agit d'une transformation au niveau des systèmes impliquant des capteurs, des processeurs, une architecture de commande de vol, des modèles d'intelligence artificielle, l'informatique de pointe et, de plus en plus, la coordination de plusieurs drones. Sur le champ de bataille actuel et dans de nombreuses applications industrielles futures, le drone gagnant ne sera pas simplement celui qui vole le plus loin ou qui transporte la plus grande charge utile. Il sera celui qui pourra continuer à travailler lorsque la carte des signaux s'effondrera.
Qu'est-ce qu'un drone de navigation autonome ?
Un drone de navigation autonome n'est pas une catégorie d'aéronef entièrement nouvelle. Il s'agit plutôt d'un drone équipé de la capacité de naviguer et de maintenir la continuité de la mission à l'aide de systèmes embarqués, même lorsque les aides externes au positionnement et à la communication sont dégradées, refusées ou indisponibles. Dans les documents de référence, il s'agit d'un drone qui ne dépend pas principalement de signaux de navigation ou de communication extérieurs, mais qui utilise ses propres systèmes embarqués pour déterminer sa position et exécuter la navigation.
Concrètement, cela signifie que le drone peut utiliser des combinaisons de mesures inertielles et de navigation à l'estime, de navigation visuelle et de corrélation avec le terrain, de lidar, de radar ou de télédétection laser, de correspondance cartographique et de SLAM, de planification de trajectoire et d'évitement d'obstacles basés sur l'IA, et d'utilisation opportuniste du GNSS lorsqu'il est disponible, avec une solution de repli transparente lorsqu'il ne l'est pas.
Ce dernier point est important. Les systèmes les plus réalistes ne sont pas des systèmes GPS uniquement ou GPS jamais. Il s'agit de systèmes hybrides conçus pour une dégradation progressive et une commutation intelligente. Le document source indique explicitement que les systèmes autonomes anti-brouillage modernes ne rejettent pas entièrement la navigation par satellite ; au contraire, ils combinent l'autonomie visuelle avec la capacité d'utiliser les signaux satellites lorsque les conditions le permettent.
Pourquoi les drones de navigation autonomes se développent-ils si rapidement ?
La raison la plus rapide est la croissance de la guerre électronique. Le brouillage et l'usurpation d'identité ont prouvé que de nombreuses architectures traditionnelles de drones sont trop dépendantes de la navigation et des communications externes. Le texte source identifie cela comme la force la plus directe derrière le développement rapide des drones auto-navigants, en particulier dans le contexte des champs de bataille modernes où la contestation électromagnétique est intense et continue.
En d'autres termes, les drones à navigation autonome progressent rapidement parce que l'ancienne hypothèse d'un accès incontesté au GPS et à la radiocommande est en train de s'effondrer. Une fois ce postulat brisé, l'autonomie embarquée cesse d'être optionnelle et devient architecturale.
Les limites du GPS, des liaisons radio et des alternatives contrôlées par fibre optique
Un drone traditionnel dépend souvent de deux piliers externes : la navigation par satellite et les liaisons de commande par radiofréquence. Ces deux éléments peuvent être attaqués. Le brouillage peut empêcher l'émission d'un signal. L'usurpation d'identité peut injecter de fausses données de position. La tromperie électronique peut induire en erreur les opérateurs ou les pilotes automatiques. Le résultat n'est pas seulement une dégradation des performances. Il peut s'agir d'un échec de la mission, d'un risque de fratricide, d'une capture ou de la perte de la plate-forme.
Le document source établit une comparaison importante avec les drones à fibre optique. Le contrôle par fibre optique peut réduire la vulnérabilité au brouillage radio, mais il introduit d'autres contraintes, notamment une portée limitée, des compromis en matière de charge utile et un risque d'exposition accru pour les opérateurs en raison des conditions de fonctionnement liées à l'attache. La navigation autonome est donc intéressante car elle préserve la distance de sécurité et réduit le besoin de liaisons de contrôle continues et vulnérables.
Cela ne signifie pas que l'autonomie refusée par le GNSS est facile. En fait, elle est plus difficile sur le plan des calculs et des systèmes. Mais elle offre une réponse plus évolutive à la guerre de spectre contestée.
La pile technique de base : Pourquoi la solution ‘visuelle + inertielle’ est devenue la solution la plus courante
L'un des points techniques les plus forts du document original est que la navigation visuelle et inertielle s'est imposée comme l'architecture dominante, la navigation inertielle étant la couche de base et la vision la couche de correction principale. Cela correspond à la compréhension plus large de l'industrie de la navigation visuelle et inertielle. UAV dépourvu de GNSS conception. Les unités de mesure inertielles fournissent des estimations continues du mouvement, mais elles dérivent avec le temps. Les caméras et les algorithmes de vision peuvent corriger cette dérive en suivant les points de repère, les caractéristiques du terrain et les mouvements relatifs. Des capteurs supplémentaires, tels que des lidars, des capteurs de vitesse ou des télémètres laser, peuvent encore améliorer la robustesse.
La logique est simple. Les UMI fournissent des données de mouvement rapides et autonomes. L'odométrie visuelle permet de suivre les changements de scène et les mouvements des repères. La correspondance avec le terrain ou la carte permet d'ancrer le drone à des caractéristiques de référence connues. La fusion des capteurs permet d'intégrer tous les flux dans une estimation stable de l'état. La planification IA transforme cette estimation en sélection d'itinéraires, en évitement d'obstacles et en comportement de mission.
C'est important car l'autonomie sur le champ de bataille n'est plus seulement une démonstration en laboratoire. Elle devient suffisamment performante pour une utilisation tactique pratique dans certaines enveloppes de mission.
La couche de la puce de contrôle : Pourquoi le processeur est aussi important que la cellule
Pour comprendre la véritable orientation des drones autonomes, il ne suffit pas de parler de capteurs et d'algorithmes. La puce de contrôle est désormais un élément stratégique.
Dans les architectures de drones plus anciennes, le contrôleur de vol stabilisait principalement l'aéronef et suivait une logique simple de points de passage. Dans les architectures plus récentes, la pile de calcul doit gérer la perception, la fusion, la planification, l'évitement des obstacles et parfois les comportements collaboratifs en temps réel. Cela nécessite plus qu'une simple carte de pilotage automatique.
Un drone de navigation autonome moderne comprend généralement plusieurs couches de calcul :
Couches de calcul central
- MCU de contrôle de vol ou processeur de pilotage automatique - Il s'agit du contrôleur essentiel à la sécurité qui stabilise l'avion, lit les capteurs principaux et exécute les boucles de contrôle de bas niveau. Il doit être déterministe, économe en énergie et très fiable.
- Ordinateur de mission ou processeur d'intelligence artificielle - Cette couche gère la navigation visuelle, l'inférence, la cartographie, la reconnaissance des cibles, l'optimisation des itinéraires et parfois la logique d'essaimage. C'est là que l'autonomie devient opérationnelle plutôt que théorique.
- Unités de traitement spécifiques aux capteurs - Les systèmes haut de gamme peuvent utiliser des processeurs de signaux d'image dédiés, une logique FPGA ou des accélérateurs neuronaux pour les pipelines de caméras, le SLAM ou le traitement des signaux à faible latence.
Cette séparation est importante car les drones autonomes doivent trouver un équilibre entre les contraintes SWaP-C : taille, poids, puissance et coût. Une puce puissante mais gourmande en énergie peut réduire l'endurance. Une puce efficace mais trop faible peut échouer en cas de charge de travail visuelle complexe. C'est pourquoi l'autonomie de bord est fondamentalement un problème de co-conception matérielle et logicielle.
Au fur et à mesure que l'autonomie s'accroît, la pile de puces de commande déterminera de plus en plus le nombre de capteurs qui peuvent être fusionnés en temps réel, si le drone peut exécuter le SLAM à bord, à quelle vitesse il peut réagir sans humain dans la boucle, quelle est sa résilience lorsque la bande passante disparaît, et si un opérateur peut superviser un drone ou plusieurs drones.
Dans la prochaine phase du marché, l'architecture de la puce de commande pourrait devenir aussi importante que la propulsion ou la charge utile.
Intégration de l'ensemble de l'aéronef : L'autonomie ne fonctionne pas comme une pièce rapportée pour toujours
Un autre point clé de l'expansion est l'intégration de l'ensemble du système. De nombreuses améliorations de l'autonomie peuvent en effet être ajoutées par le biais de logiciels ou de modules matériels modestes. Le document source indique que certains drones récents peuvent bénéficier d'une navigation autonome en grande partie grâce à des mises à jour logicielles, tandis que les plateformes plus anciennes peuvent nécessiter des ajouts matériels, bien que la modularité et la miniaturisation restent importantes dans les deux cas.
Cela dit, les gagnants à long terme seront les drones conçus dès le départ autour de l'autonomie intégrée. Les performances de navigation dépendent de la relation entre tous les sous-systèmes : l'emplacement des capteurs influe sur le champ de vision et le bruit des vibrations ; la conception thermique influe sur la stabilité du processeur ; la distribution de l'énergie influe sur la disponibilité et l'endurance du calcul ; les vibrations de la cellule influe sur la précision inertielle et la qualité de l'image ; l'emplacement de la charge utile influe sur le centre de gravité et la réponse du contrôle ; et la conception du bus de données influe sur la latence entre la perception et le contrôle.
Un drone véritablement autonome n'est donc pas simplement une cellule plus une puce. Il s'agit d'une machine intégrée dans laquelle le pilote automatique, le processeur d'intelligence artificielle, la charge utile EO/IR, les capteurs de navigation, la pile de communication, le système d'alimentation et le logiciel de mission sont conçus comme une architecture cohérente.
L'IA, la prise de décision à bord et l'émergence du ‘pilote IA’.’
Le document original utilise une expression utile : l'algorithme et la pile d'IA sont le cerveau du drone et le cœur du pilote d'IA. Cela reflète une véritable évolution du pilotage à distance vers l'exécution de la mission par une machine.
Au minimum, l'IA embarquée permet à un drone de classer le terrain et les points de repère, d'estimer la pose et la position, de prédire les itinéraires sûrs ou dangereux, d'ajuster la trajectoire en fonction des obstacles ou des incohérences de la carte, de poursuivre l'exécution de la mission en cas de perte du GPS et de réduire la charge de travail des opérateurs humains distants.
La nuance importante est que l'autonomie militaire réelle reste limitée. L'indépendance totale et illimitée n'est pas la norme. Mais l'autonomie limitée, qui permet au drone de continuer, de s'adapter et de récupérer à l'intérieur d'une enveloppe de mission, devient déjà pratique.
Des plates-formes uniques à la couverture de l'essaim : La prochaine étape dans l'utilité du combat
La prochaine étape majeure n'est pas simplement un meilleur drone autonome. Il s'agit de la formation d'essaims de drones autonomes en réseau qui créent une puissance de couverture.
Un essaim n'est pas forcément synonyme de centaines de drones se déplaçant comme dans la science-fiction. Dans la réalité militaire et industrielle, il s'agit généralement d'un groupe de drones capables de partager les tâches, de déconflictualiser les mouvements, de répartir les zones de recherche, de relayer les informations d'état ou de poursuivre la mission en cas de perte d'un nœud.
Pourquoi cela est-il important ? Parce que l'autonomie au niveau d'une plate-forme unique résout le problème de la capacité de survie. L'autonomie de l'essaim résout le problème de l'échelle.
Ce que la couverture de l'essaim peut créer
- Couverture de reconnaissance plus large sur des terrains contestés
- Recherche de zone et confirmation de cible plus rapides
- Références de navigation redondantes au sein de l'équipe
- Plus grande persistance en cas de perte d'unité ou de signal
- Détection multi-angle pour une détection et une classification plus fiables
- Effets de saturation contre les défenses ou les angles morts des capteurs
Une fois que les drones peuvent se localiser et agir en équipe, ils cessent d'être des actifs isolés et deviennent des réseaux de détection et d'action distribués. C'est ce qui crée une véritable puissance de couverture en essaim : il ne s'agit pas simplement d'un plus grand nombre d'aéronefs dans le ciel, mais d'une intelligence mieux coordonnée, de champs de vision qui se chevauchent davantage et d'une exécution de mission plus résiliente.
Dans les systèmes pratiques à court terme, la couverture de l'essaim se développera probablement grâce au partage de couches cartographiques et de cadres de référence communs, à la navigation coopérative dans des environnements dépourvus de GNSS, à la spécialisation des rôles au sein de l'équipe, à la supervision humaine individuelle, à la coordination en périphérie plutôt qu'à la dépendance vis-à-vis du nuage, et à l'autonomie partielle avec une supervision humaine en boucle.
État actuel du développement dans le monde
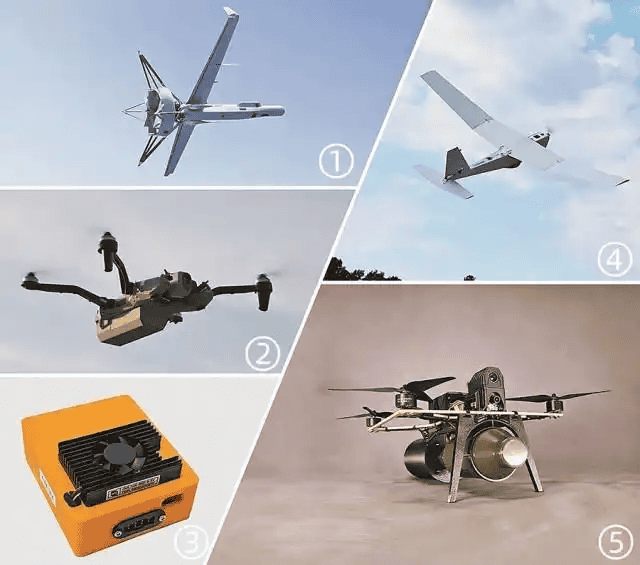
Le document source identifie l'Ukraine, les États-Unis, la Russie et Israël comme des exemples actifs dans ce domaine, ce qui reste judicieux. Ce qui relie ces efforts n'est pas un matériel identique. Il s'agit d'un principe de système commun : la navigation assurée doit provenir de la capacité embarquée, et non d'une confiance aveugle dans les signaux externes.
Ce qui vient ensuite
Les tendances futures mentionnées dans l'article source restent crédibles : des modules plus petits, une IA plus profonde et de nouvelles alternatives telles que la navigation céleste ou magnétique. Au cours des prochaines années, les développements les plus importants concerneront probablement des ensembles d'autonomie plus petits et plus modulaires, des puces d'IA plus performantes, une fusion plus étroite des capteurs, une meilleure intégration de l'autonomie native, la collaboration multi-drones et la diversité de la navigation.
Les systèmes du futur ne s'appuieront pas sur un capteur miracle. Ils combineront de nombreuses méthodes imparfaites dans une architecture résistante.
Conclusion
Les drones à navigation autonome progressent rapidement parce que la guerre et les opérations contestées ont mis en évidence la fragilité des architectures de drones dépendant du GPS et des communications. La réponse qui émerge des programmes de l'industrie et de la défense n'est pas un dispositif unique révolutionnaire, mais un système à plusieurs niveaux : navigation inertielle, localisation basée sur la vision, fusion de capteurs, intelligence artificielle embarquée, processeurs de pointe plus puissants, meilleures puces de contrôle, intégration plus poussée de la cellule et, enfin, comportement collaboratif en essaim.
Il faut maintenant ajouter ceci : la véritable frontière concurrentielle passe de la capacité d'un drone à voler sans GPS à la capacité d'un système de drone intégré à détecter, calculer, décider et coopérer sans GPS. Une fois ce seuil franchi, l'autonomie cesse d'être une caractéristique et devient le principe d'organisation de l'ensemble du système sans pilote.
Yvette Wu
Yvette Wu - Spécialiste des applications des puces et du développement des marchés Yvette Wu est une ingénieure en applications des puces axée sur le marché. Sa principale responsabilité est d'explorer et de définir en profondeur les demandes du marché et d'intégrer efficacement les ressources tout au long de la chaîne industrielle en amont et en aval, de la conception des puces aux applications finales, afin de répondre aux besoins hautement spécialisés et complexes des clients en matière de produits finaux. Grâce à sa connaissance approfondie des tendances technologiques et des scénarios d'application des clients, elle joue un rôle essentiel en tant que passerelle entre la technologie et le marché. Elle excelle à traduire les besoins du marché en spécifications techniques précises et à articuler des solutions techniques complexes en une valeur client claire, en veillant à ce que les produits répondent exactement aux besoins du marché....