لماذا تتقدم طائرات الملاحة المستقلة بدون طيار بسرعة كبيرة: الوضع الحالي والتقنيات الأساسية والاتجاهات المستقبلية
إيفيت وو مارس 30, 2026
مقدمة
طائرات بدون طيار ذاتية القيادة والملاحة تنتقل من برامج بحثية متخصصة إلى الأهمية العسكرية والاستخدام المزدوج في الخطوط الأمامية بسرعة ملحوظة. والسبب بسيط: لم يعد بإمكان الطائرات بدون طيار الحديثة أن تفترض أن النظام العالمي لتحديد المواقع أو توقيت الأقمار الصناعية أو الروابط اللاسلكية المستقرة ستكون متاحة دائماً. ففي البيئات المتنازع عليها بشدة، أدى التشويش والانتحال وخداع الإشارات وتعطيل الاتصالات إلى تحويل الاعتماد على الملاحة الخارجية إلى نقطة ضعف عملياتية كبيرة. وتضع الوثيقة المصدر هذا التحول في إطار هذا التحول باعتباره الدافع الرئيسي وراء ظهور الطائرات بدون طيار ذاتية الملاحة: المنصات التي يمكنها الاستمرار في تحديد الموقع والتوجيه والتصرف باستخدام الاستشعار على متن الطائرة والحوسبة على متنها بدلاً من الاعتماد كلياً على الإشارات الخارجية.
هذا ليس مجرد اتجاه برمجي. إنه تحوّل على مستوى الأنظمة يشمل أجهزة الاستشعار، والمعالجات، وبنية التحكم في الطيران، ونماذج الذكاء الاصطناعي، والحوسبة المتطورة، والتنسيق بين الطائرات بدون طيار المتعددة بشكل متزايد. في ساحة المعركة اليوم وفي العديد من التطبيقات الصناعية المستقبلية، لن تكون الطائرة بدون طيار الفائزة هي ببساطة الطائرة التي تطير أبعد أو تحمل أكبر حمولة. بل ستكون الطائرة التي يمكنها الاستمرار في العمل عندما تنهار خريطة الإشارة.
ما هي طائرة الملاحة المستقلة بدون طيار؟
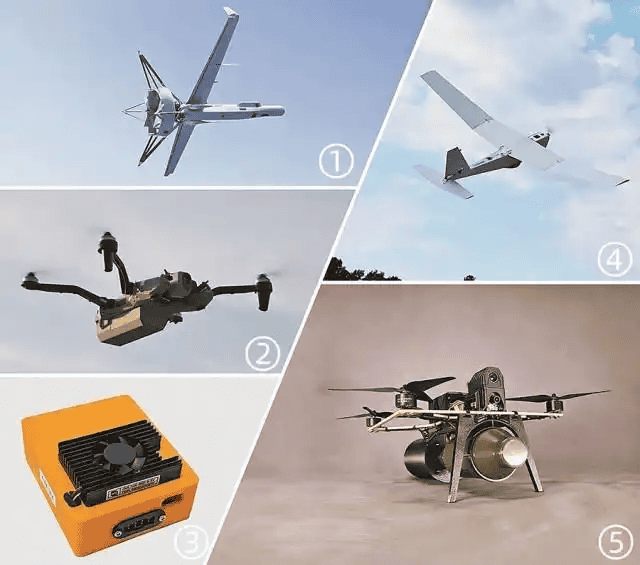
لا تعتبر طائرة الملاحة المستقلة بدون طيار فئة جديدة تماماً من الطائرات. بل تُفهم بشكل أفضل على أنها طائرة بدون طيار مزودة بالقدرة على الملاحة والحفاظ على استمرارية المهمة باستخدام أنظمة على متنها حتى في حالة تدهور أو رفض أو عدم توفر وسائل المساعدة الخارجية لتحديد المواقع والاتصالات. في المادة المصدر، يتم تعريفها على أنها طائرة بدون طيار لا تعتمد بشكل أساسي على إشارات الملاحة أو الاتصالات الخارجية، بل تستخدم بدلاً من ذلك أنظمتها الخاصة على متن الطائرة لتحديد الموقع وتنفيذ الملاحة.
من الناحية العملية، هذا يعني أن الطائرة بدون طيار قد تستخدم مزيجاً من القياس بالقصور الذاتي والحساب الميت، والملاحة البصرية وارتباط التضاريس، والليدار، والرادار، واستشعار المدى بالليزر، ومطابقة الخرائط وعمليات الوصول إلى الأهداف بالقصور الذاتي (SLAM)، وتخطيط المسار القائم على الذكاء الاصطناعي وتجنب العوائق، والاستخدام الانتهازي لنظام الملاحة العالمي للأنظمة العالمية لسواتل الملاحة عند توفره، مع إمكانية الرجوع السلس عندما لا يكون متاحاً.
هذه النقطة الأخيرة مهمة. فالأنظمة الأكثر واقعية ليست أنظمة نظام تحديد المواقع العالمي فقط أو نظام تحديد المواقع العالمي مطلقاً. بل هي أنظمة هجينة مصممة للتدهور الرشيق والتبديل الذكي. تشير الوثيقة المصدر صراحةً إلى أن الأنظمة المستقلة الحديثة المضادة للتشويش لا ترفض الملاحة عبر الأقمار الصناعية بالكامل؛ بل تجمع بين الاستقلالية البصرية والقدرة على استخدام إشارات الأقمار الصناعية عندما تسمح الظروف بذلك.
لماذا تنمو الطائرات بدون طيار ذاتية القيادة والملاحة بسرعة كبيرة؟
السبب الأسرع هو نمو الحرب الإلكترونية. فقد أثبت التشويش والانتحال أن العديد من البنى التقليدية للطائرات بدون طيار تعتمد بشكل كبير على الملاحة والاتصالات الخارجية. ويحدد النص المصدر هذا الأمر باعتباره القوة الأكثر مباشرة وراء التطور السريع في الطائرات بدون طيار ذاتية الملاحة، خاصة في سياق ساحات القتال الحديثة حيث التنافس الكهرومغناطيسي شديد ومستمر.
وبعبارة أخرى، تتقدم الطائرات بدون طيار ذاتية الملاحة بسرعة لأن الافتراض القديم المتمثل في الوصول غير المتنازع عليه إلى نظام تحديد المواقع العالمي والتحكم اللاسلكي آخذ في الانهيار. وبمجرد أن ينهار هذا الافتراض، تتوقف الاستقلالية على متن الطائرة عن كونها اختيارية وتصبح معمارية.
حدود نظام تحديد المواقع العالمي (GPS) والروابط اللاسلكية والبدائل التي تتحكم فيها الألياف
غالباً ما تعتمد الطائرات بدون طيار التقليدية على ركيزتين خارجيتين: الملاحة عبر الأقمار الصناعية وروابط القيادة بالترددات اللاسلكية. يمكن مهاجمة كلاهما. التشويش يمكن أن يمنع الإشارة. ويمكن للتشويش أن يضخ بيانات خاطئة عن الموقع. ويمكن أن يؤدي الخداع الإلكتروني إلى تضليل المشغلين أو الطيارين الآليين. والنتيجة ليست مجرد تدهور في الأداء. بل يمكن أن يعني فشل المهمة، أو خطر التصادم أو الأسر أو فقدان المنصة.
تعقد الوثيقة المصدر مقارنة مهمة هنا مع الطائرات بدون طيار التي تعمل بالألياف الضوئية. يمكن للتحكم بالألياف أن يقلل من التعرض للتشويش اللاسلكي، لكنه يقدم قيوداً أخرى، بما في ذلك النطاق المحدود، ومقايضات الحمولة، وزيادة مخاطر التعرض للمشغلين بسبب ظروف التشغيل المرتبطة بالحبل. وهذا ما يجعل الملاحة المستقلة جذابة لأنها تحافظ على مسافة المواجهة وتقلل من الحاجة إلى وصلات تحكم مستمرة وضعيفة.
هذا لا يعني أن الاستقلالية المحرومة من النظم العالمية لسواتل الملاحة أمر سهل. بل هو في الواقع أصعب من الناحية الحسابية والنظامية. لكنها تقدم إجابة أكثر قابلية للتطوير على حرب الطيف المتنازع عليه.
المكدس التقني الأساسي: لماذا أصبح ‘المرئي + القصور الذاتي’ هو الحل السائد
تتمثل إحدى أقوى النقاط الفنية في الوثيقة الأصلية في أن الملاحة البصرية بالإضافة إلى الملاحة بالقصور الذاتي برزت كبنية مهيمنة، حيث تمثل الملاحة بالقصور الذاتي الطبقة الأساسية والرؤية كطبقة تصحيح رائدة. وهذا يتطابق مع الفهم الأوسع للصناعة طائرة بدون طيار بدون طيار محرومة من النظام العالمي لتحديد المواقع (GNSS) التصميم. توفر وحدات القياس بالقصور الذاتي تقديرات مستمرة للحركة، ولكنها تنحرف بمرور الوقت. يمكن للكاميرات وخوارزميات الرؤية تصحيح هذا الانجراف من خلال تتبع المعالم وخصائص التضاريس والحركة النسبية. يمكن لأجهزة الاستشعار الإضافية مثل الليدار أو مستشعرات سرعة الهواء أو أجهزة تحديد المدى بالليزر تحسين المتانة.
المنطق واضح ومباشر. توفر وحدات القياس المتكاملة بيانات حركة سريعة ومستقلة بذاتها. يتتبع قياس المسافات البصري تغيرات المشهد وحركة المعالم. تعمل مطابقة التضاريس أو الخريطة على تثبيت الطائرة بدون طيار على ميزات مرجعية معروفة. يمزج دمج المستشعرات جميع التدفقات في تقدير مستقر للحالة. يحول تخطيط الذكاء الاصطناعي هذا التقدير إلى اختيار المسار وتجنب العوائق وسلوك المهمة.
هذا مهم لأن الاستقلالية في ساحة المعركة لم تعد مجرد عرض مختبري. فقد أصبحت جيدة بما فيه الكفاية للاستخدام التكتيكي العملي في بعض مظاريف المهام.
طبقة رقاقة التحكم: أهمية المعالج بقدر أهمية هيكل الطائرة
لفهم الاتجاه الحقيقي للطائرات بدون طيار ذاتية التحكم، لا يكفي مناقشة المستشعرات والخوارزميات. فشريحة التحكم أصبحت الآن عنصراً استراتيجياً.
في البنى الأقدم للطائرات بدون طيار، كانت وحدة التحكم في الطيران تعمل في الغالب على استقرار الطائرة واتباع منطق بسيط لنقاط الطريق. في البنى الأحدث، يجب أن تتعامل حزمة الحوسبة مع الإدراك والاندماج والتخطيط وتجنب العوائق وأحياناً السلوكيات التعاونية في الوقت الحقيقي. ويتطلب ذلك أكثر من مجرد لوحة طيار آلي أساسية.
عادةً ما تشتمل طائرة الملاحة الحديثة ذاتية القيادة بدون طيار على عدة طبقات حوسبة:
طبقات الحوسبة الأساسية
- وحدة التحكم في التحكم في الطيران MCU أو معالج الطيار الآلي - هذه هي وحدة التحكم الحرجة للسلامة التي تعمل على استقرار الطائرة، وتقرأ المستشعرات الأساسية، وتنفذ حلقات التحكم منخفضة المستوى. يجب أن تكون حتمية وموفرة للطاقة وموثوقة للغاية.
- كمبيوتر المهمة أو معالج حافة الذكاء الاصطناعي - تتعامل هذه الطبقة مع الملاحة البصرية والاستدلال ورسم الخرائط والتعرف على الهدف وتحسين المسار وأحياناً منطق السرب. وهنا تصبح الاستقلالية عملية وليست نظرية.
- وحدات المعالجة الخاصة بالمستشعرات - قد تستخدم الأنظمة المتطورة معالجات مخصصة لإشارات الصور، أو منطق FPGA، أو مسرعات عصبية لخطوط أنابيب الكاميرا، أو SLAM، أو معالجة الإشارات ذات الكمون المنخفض.
هذا الفصل مهم لأن الطائرات بدون طيار المستقلة يجب أن توازن بين قيود SWaP-C: الحجم والوزن والطاقة والتكلفة. قد تقلل الشريحة القوية ولكنها متعطشة للطاقة من القدرة على التحمل. وقد تفشل الشريحة الفعالة ولكنها ضعيفة للغاية في ظل أعباء العمل المرئية المعقدة. هذا هو السبب في أن استقلالية الحافة هي في الأساس مشكلة تصميم مشترك بين الأجهزة والبرمجيات.
مع تعمق الاستقلالية، ستحدد مجموعة شرائح التحكم بشكل متزايد عدد أجهزة الاستشعار التي يمكن دمجها في الوقت الفعلي، وما إذا كان بإمكان الطائرة بدون طيار تشغيل عملية "سلام" على متنها، ومدى سرعة تفاعلها دون وجود إنسان في الحلقة، ومدى مرونتها عند اختفاء النطاق الترددي، وما إذا كان بإمكان مشغل واحد الإشراف على طائرة واحدة بدون طيار أو العديد من الطائرات بدون طيار.
في المرحلة القادمة من السوق، قد تصبح بنية رقاقة التحكم في المرحلة القادمة بنفس أهمية الدفع أو الحمولة.
تكامل الطائرة بالكامل: الاستقلالية لا تعمل كجهاز مستقل إلى الأبد
نقطة التوسع الرئيسية الأخرى هي تكامل النظام الكامل. يمكن بالفعل إضافة العديد من ترقيات الاستقلالية المبكرة من خلال البرمجيات أو وحدات الأجهزة المتواضعة. وتشير الوثيقة المصدرية إلى أن بعض الطائرات بدون طيار الأحدث يمكن أن تحصل على ملاحة ذاتية التشغيل إلى حد كبير من خلال ترقيات البرمجيات، في حين أن المنصات الأقدم قد تتطلب إضافات للأجهزة، على الرغم من أن النمطية والتصغير يظلان مهمين لكليهما.
ومع ذلك، ستكون الطائرات بدون طيار المصممة منذ البداية حول الاستقلالية المتكاملة هي الرابحة على المدى الطويل. يعتمد أداء الملاحة على العلاقة بين جميع الأنظمة الفرعية: يؤثر وضع المستشعرات على مجال الرؤية وضوضاء الاهتزاز؛ ويؤثر التصميم الحراري على استقرار المعالج؛ ويؤثر توزيع الطاقة على توافر الحوسبة والقدرة على التحمل؛ ويؤثر اهتزاز هيكل الطائرة على دقة القصور الذاتي وجودة الصورة؛ ويؤثر وضع الحمولة على مركز الثقل واستجابة التحكم؛ ويؤثر تصميم ناقل البيانات على زمن الاستجابة بين الإدراك والتحكم.
وبالتالي فإن الطائرة بدون طيار ذاتية القيادة حقاً ليست مجرد هيكل طائرة بالإضافة إلى شريحة. إنها آلة متكاملة يتم فيها تصميم الطيار الآلي، ومعالج الذكاء الاصطناعي، وحمولة EO/الأشعة تحت الحمراء/الأشعة تحت الحمراء ومستشعرات الملاحة ومجموعة الاتصالات ونظام الطاقة وبرمجيات المهام كبنية واحدة متماسكة.
الذكاء الاصطناعي واتخاذ القرارات على متن الطائرة وصعود ‘طيار الذكاء الاصطناعي’
يستخدم المستند الأصلي عبارة مفيدة: الخوارزمية ومكدس الذكاء الاصطناعي هما دماغ الطائرة بدون طيار وجوهر طيار الذكاء الاصطناعي. وهذا يعكس تحولاً حقيقياً من القيادة عن بُعد إلى تنفيذ المهام بقيادة الآلة.
كحد أدنى، يسمح الذكاء الاصطناعي على متن الطائرة بدون طيار بتصنيف التضاريس والمعالم، وتقدير الوضع والموقع، والتنبؤ بالمسارات الآمنة أو غير الآمنة، وتعديل المسار استجابةً للعقبات أو عدم اتساق الخرائط، ومواصلة تنفيذ المهمة بعد فقدان نظام تحديد المواقع العالمي (GPS)، وتقليل عبء العمل على المشغلين البشريين عن بُعد.
والفارق المهم هو أن الاستقلالية العسكرية الحقيقية لا تزال مقيدة. فالاستقلالية الكاملة المفتوحة ليست هي القاعدة. لكن الاستقلالية المقيدة، حيث يمكن للطائرة بدون طيار أن تستمر وتتكيف وتتعافى داخل غلاف مهمة، أصبحت بالفعل عملية.
من المنصة الواحدة إلى تغطية السرب: القفزة التالية في المنفعة القتالية
الخطوة الرئيسية التالية ليست مجرد طائرة بدون طيار ذاتية القيادة أفضل. بل هي تشكيل أسراب من الطائرات بدون طيار المستقلة ذاتية التشغيل المترابطة شبكياً التي تخلق قوة تغطية.
لا يجب أن يعني السرب مئات الطائرات بدون طيار التي تتحرك مثل الخيال العلمي. ففي الواقع العسكري والصناعي، يعني عادةً مجموعة من الطائرات بدون طيار التي يمكن أن تتشارك المهام، أو تفكك الحركة، أو توزع مناطق البحث، أو تنقل معلومات عن الحالة، أو تواصل المهمة عند فقدان إحدى العقد.
لماذا هذا مهم؟ لأن الاستقلالية على مستوى المنصة الواحدة تحل مشكلة البقاء على قيد الحياة. الاستقلالية على مستوى السرب تحل مشكلة التوسّع.
ما الذي يمكن أن تخلقه تغطية السرب
- تغطية استطلاعية أوسع فوق الأراضي المتنازع عليها
- بحث أسرع عن المنطقة وتأكيد الهدف
- مراجع التنقل الزائدة عن الحاجة عبر الفريق
- ثبات أكبر من خلال فقدان الوحدة أو فقدان الإشارة
- استشعار متعدد الزوايا لاكتشاف وتصنيف أكثر موثوقية
- تأثيرات التشبع ضد الدفاعات أو البقع العمياء للمستشعر
بمجرد أن تتمكن الطائرات بدون طيار من تحديد مواقعها والعمل في فرق، فإنها تتوقف عن كونها أصولاً معزولة وتصبح شبكات استشعار وعمل موزعة. هذا هو ما يخلق قوة تغطية سرب حقيقية: ليس فقط المزيد من الطائرات في السماء، ولكن المزيد من الذكاء المنسق، والمزيد من مجالات الرؤية المتداخلة، والمزيد من المرونة في تنفيذ المهام.
في الأنظمة العملية على المدى القريب، من المرجح أن تنمو تغطية السرب من خلال طبقات الخرائط المشتركة والأطر المرجعية المشتركة، والملاحة التعاونية في البيئات التي لا تعتمد على أنظمة الملاحة العالمية لسواتل الملاحة، والتخصص في الأدوار داخل الفريق، والإشراف البشري من واحد إلى متعدد، والتنسيق القائم على الحافة بدلاً من الاعتماد على السحابة، والاستقلالية الجزئية مع الإشراف البشري على الحلقة.
حالة التنمية الحالية حول العالم
وتحدد الوثيقة المصدرية أوكرانيا والولايات المتحدة وروسيا وإسرائيل كأمثلة نشطة في هذا المجال، ويبقى ذلك سليماً من الناحية التوجيهية. ما يربط هذه الجهود معًا ليس الأجهزة المتطابقة. بل هو مبدأ أنظمة مشتركة: يجب أن تأتي الملاحة المضمونة من القدرة على متن الطائرة، وليس الثقة العمياء في الإشارات الخارجية.
ما الذي سيأتي بعد ذلك
لا تزال الاتجاهات المستقبلية في المقال المصدر موثوقة: وحدات أصغر، وذكاء اصطناعي أعمق، وبدائل جديدة مثل الملاحة السماوية أو المغناطيسية. على مدى السنوات العديدة القادمة، من المرجح أن تشمل أكبر التطورات على مدى السنوات العديدة القادمة حزم استقلالية أصغر حجماً وأكثر وحدة، ورقائق ذكاء اصطناعي أكثر قدرة على الحافة، ودمج أكثر إحكاماً للمستشعرات، وتكامل أفضل للاستقلالية المحلية، والتعاون بين الطائرات بدون طيار المتعددة، وتنوع الملاحة.
لن تعتمد الأنظمة المستقبلية على جهاز استشعار واحد معجزة. بل ستجمع بين العديد من الطرق غير الكاملة في بنية واحدة مرنة.
خاتمة
تتقدم الطائرات بدون طيار ذاتية الملاحة المستقلة بسرعة لأن الحروب والعمليات المتنازع عليها كشفت هشاشة البنى الهندسية للطائرات بدون طيار المعتمدة على نظام تحديد المواقع العالمي والاتصالات. إن الإجابة الناشئة عن برامج الصناعة والدفاع ليست جهازًا واحدًا متطورًا، بل نظامًا متعدد الطبقات: الملاحة بالقصور الذاتي، والتوطين القائم على الرؤية، ودمج أجهزة الاستشعار، والذكاء الاصطناعي على متن الطائرة، ومعالجات متطورة أقوى، وشرائح تحكم أفضل، وتكامل أعمق لهيكل الطائرة، وفي النهاية سلوك السرب التعاوني.
ما يجب إضافته الآن هو ما يلي: تتحول الحدود التنافسية الحقيقية من قدرة الطائرة بدون طيار على الطيران بدون نظام تحديد المواقع العالمي إلى مدى ذكاء نظام الطائرات بدون طيار المتكامل في الاستشعار والحساب واتخاذ القرار والتعاون بدون نظام تحديد المواقع العالمي. وبمجرد تجاوز هذه العتبة، تتوقف الاستقلالية عن كونها ميزة وتصبح المبدأ المنظم للنظام غير المأهول بأكمله.
إيفيت وو
إيفيت وو - أخصائية تطبيقات الرقائق وتطوير السوق. إيفيت وو مهندسة تطبيقات رقائق متخصصة في السوق. تكمن مسؤوليتها الأساسية في دراسة احتياجات السوق وتحديدها بدقة، ودمج الموارد بكفاءة عبر سلسلة الصناعة، من تصميم الرقائق إلى التطبيقات النهائية، لتلبية متطلبات العملاء من المنتجات النهائية شديدة التخصص والتعقيد. بفضل رؤيتها الثاقبة لاتجاهات التكنولوجيا وسيناريوهات تطبيقات العملاء، تلعب دورًا حيويًا كحلقة وصل بين التكنولوجيا والسوق. تتفوق في ترجمة احتياجات السوق إلى مواصفات تقنية دقيقة، وبلورة الحلول التقنية المعقدة بقيمة واضحة للعملاء، مما يضمن تلبية المنتجات لمتطلبات السوق بدقة.