Waarom autonome navigatiedrones zo snel vooruitgaan: Huidige status, kerntechnologieën en toekomstige trends
Yvette Wu 30 maart 2026
Inleiding
Autonome navigatiedrones evolueren met een opmerkelijke snelheid van nicheonderzoeksprogramma's naar militaire en dual-use relevantie. De reden is eenvoudig: moderne drones kunnen er niet langer van uitgaan dat GPS, satelliettiming of stabiele radioverbindingen altijd beschikbaar zullen zijn. In zwaar omstreden omgevingen hebben storing, spoofing, signaalmisleiding en communicatiestoringen de afhankelijkheid van externe navigatie veranderd in een belangrijke operationele zwakte. Het brondocument ziet deze verschuiving als de belangrijkste drijfveer achter de opkomst van zelfnavigerende drones: platformen die kunnen blijven lokaliseren, oriënteren en handelen met behulp van detectie en berekening aan boord in plaats van volledig te vertrouwen op externe signalen.
Dit is niet alleen een softwaretrend. Het is een transformatie op systeemniveau waarbij sensoren, processoren, vluchtbesturingsarchitectuur, AI-modellen, edge computing en in toenemende mate de coördinatie van meerdere drones betrokken zijn. Op het slagveld van vandaag en in veel toekomstige industriële toepassingen zal de winnende drone niet simpelweg degene zijn die het verst vliegt of de grootste lading vervoert. Het zal degene zijn die kan blijven werken wanneer de signaalkaart instort.
Wat is een autonome navigatiedrone?
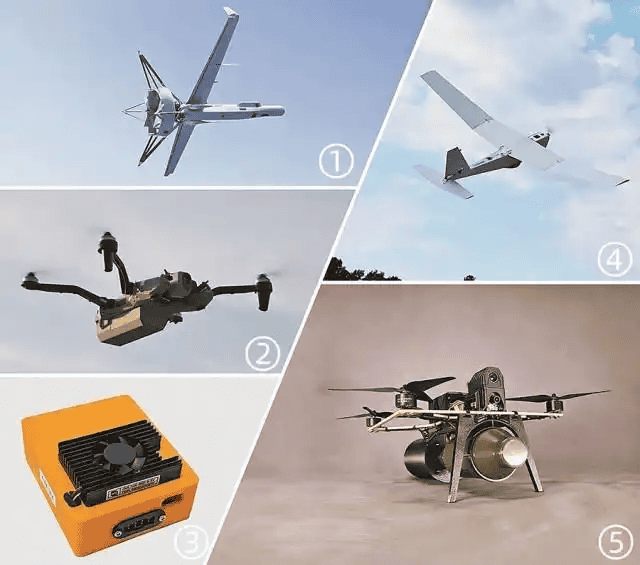
Een autonome navigatiedrone is geen geheel nieuwe vliegtuigcategorie. Het is beter te begrijpen als een drone die is uitgerust met het vermogen om te navigeren en de continuïteit van de missie te behouden met behulp van boordsystemen, zelfs wanneer externe positionerings- en communicatiehulpmiddelen zijn aangetast, geweigerd of niet beschikbaar zijn. In het bronmateriaal wordt dit gedefinieerd als een UAV die niet primair vertrouwt op navigatie- of communicatiesignalen van buitenaf, maar in plaats daarvan zijn eigen boordsystemen gebruikt om zijn positie te bepalen en navigatie uit te voeren.
In de praktijk betekent dit dat de drone gebruik kan maken van combinaties van traagheidsmeting en dead reckoning, visuele navigatie en terreincorrelatie, lidar, radar of laserafstandsdetectie, kaartmatching en SLAM, AI-gebaseerde padplanning en obstakelvermijding, en opportunistisch gebruik van GNSS wanneer dat beschikbaar is, met naadloze fallback wanneer dat niet het geval is.
Dat laatste is belangrijk. De meest realistische systemen zijn niet GPS-only of GPS-nooit. Het zijn hybride systemen die zijn ontworpen voor gracieuze degradatie en intelligent schakelen. Het brondocument merkt expliciet op dat moderne autonome anti-jam systemen satellietnavigatie niet volledig afwijzen; in plaats daarvan combineren ze visuele autonomie met de mogelijkheid om satellietsignalen te gebruiken wanneer de omstandigheden dat toelaten.
Waarom autonome navigatiedrones zo snel groeien
De snelste reden is de groei van elektronische oorlogsvoering. Jamming en spoofing hebben bewezen dat veel traditionele UAV-architecturen te afhankelijk zijn van externe navigatie en communicatie. De brontekst identificeert dit als de meest directe kracht achter de snelle ontwikkeling in zelfnavigerende drones, vooral in de context van moderne slagvelden waar elektromagnetische strijd intens en continu is.
Met andere woorden, autonome navigatiedrones gaan snel vooruit omdat de oude aanname van onbetwiste toegang tot GPS en radiobesturing aan het verdwijnen is. Zodra die aanname breekt, is autonomie aan boord niet langer optioneel maar wordt het een architectuur.
De grenzen van GPS, radioverbindingen en glasvezelgestuurde alternatieven
Een traditionele UAV is vaak afhankelijk van twee externe pijlers: satellietnavigatie en radiofrequentie-commandoverbindingen. Beide kunnen worden aangevallen. Jamming kan het signaal blokkeren. Spoofing kan valse positiegegevens injecteren. Elektronisch bedrog kan operators of automatische piloten misleiden. Het resultaat is niet alleen verminderde prestaties. Het kan een mislukte missie betekenen, een risico op broedermoord, gevangenneming of verlies van het platform.
Het brondocument maakt hier een belangrijke vergelijking met fiber-optic drones. Besturing via glasvezel kan de kwetsbaarheid voor radiostoringen verminderen, maar introduceert andere beperkingen, waaronder een beperkt bereik, een beperkt laadvermogen en een verhoogd blootstellingsrisico voor operators als gevolg van aan een kabel gekoppelde operationele omstandigheden. Dat maakt autonome navigatie aantrekkelijk omdat het de afstand bewaart en de behoefte aan continue, kwetsbare controleverbindingen vermindert.
Dit betekent niet dat GNSS-ontkende autonomie gemakkelijk is. In feite is het rekenkundig en systematisch moeilijker. Maar het biedt een beter schaalbaar antwoord op oorlogsvoering met een betwist spectrum.
De technische kern: Waarom ‘Visual + Inertial’ de mainstream oplossing is geworden
Een van de sterkste technische punten in het oorspronkelijke document is dat visuele plus traagheidsnavigatie naar voren is gekomen als de dominante architectuur, met traagheidsnavigatie als de basislaag en vision als de leidende correctielaag. Dit komt overeen met de bredere opvatting van de industrie over GNSS-geweigerde UAV ontwerp. Traagheidsmeeteenheden geven continue schattingen van bewegingen, maar ze verschuiven in de loop van de tijd. Camera's en vision-algoritmen kunnen die drift corrigeren door herkenningspunten, terreinkenmerken en relatieve beweging te volgen. Extra sensoren zoals lidar, luchtsnelheidsensoren of laserafstandsmeters kunnen de robuustheid verder verbeteren.
De logica is eenvoudig. IMU's leveren snelle, zelfstandige bewegingsgegevens. Visuele odometrie volgt veranderingen in de scène en beweging van oriëntatiepunten. Terrein- of kaartmatching verankert de drone aan bekende referentiepunten. Sensorfusie voegt alle stromen samen tot een stabiele schatting van de status. AI-planning zet die schatting om in routekeuze, obstakelvermijding en missiegedrag.
Dit is belangrijk omdat autonomie op het slagveld niet langer alleen een demonstratie in een laboratorium is. Het wordt goed genoeg voor praktisch tactisch gebruik in bepaalde missies.
De besturingschiplaag: Waarom de processor net zo belangrijk is als het casco
Om te begrijpen waar autonome drones echt naartoe gaan, is het niet genoeg om over sensoren en algoritmen te praten. De besturingschip is nu een strategische component.
In oudere drone-architecturen stabiliseerde de vluchtbesturing meestal het vliegtuig en volgde eenvoudige waypoint-logica. In nieuwere architecturen moet de computerstack perceptie, fusie, planning, obstakelvermijding en soms samenwerkingsgedrag in realtime afhandelen. Dat vereist meer dan een basisstuurautomaatkaart.
Een moderne autonome navigatiedrone bevat meestal meerdere rekenlagen:
Core Compute Lagen
- VluchtbesturingsMCU of stuurautomaatprocessor - Dit is de veiligheidskritische controller die het vliegtuig stabiliseert, kernsensoren uitleest en regelkringen op laag niveau uitvoert. Hij moet deterministisch, energiezuinig en zeer betrouwbaar zijn.
- Missiecomputer of AI-randprocessor - Deze laag zorgt voor visuele navigatie, inferentie, kartering, doelherkenning, routeoptimalisatie en soms zwermlogica. Dit is waar autonomie operationeel wordt in plaats van theoretisch.
- Sensorspecifieke verwerkingseenheden - High-end systemen kunnen speciale beeldsignaalprocessors, FPGA-logica of neurale versnellers gebruiken voor camerapijplijnen, SLAM of signaalverwerking met lage latentie.
Deze scheiding is belangrijk omdat autonome drones een balans moeten vinden tussen SWaP-C beperkingen: grootte, gewicht, kracht en kosten. Een krachtige maar energievretende chip kan het uithoudingsvermogen verkorten. Een chip die efficiënt is maar te zwak, kan falen onder complexe visuele belastingen. Daarom is autonomie aan de rand fundamenteel een hardware-software co-design probleem.
Naarmate de autonomie toeneemt, zal de stack van besturingschips steeds meer bepalen hoeveel sensoren in realtime kunnen worden samengevoegd, of de drone SLAM aan boord kan uitvoeren, hoe snel hij kan reageren zonder dat er een mens aan te pas komt, hoe veerkrachtig hij is wanneer bandbreedte wegvalt en of één operator toezicht kan houden op één drone of op vele drones.
In de volgende fase van de markt kan de architectuur van de besturingschip net zo belangrijk worden als de voortstuwing of de nuttige lading.
Integratie van het hele vliegtuig: Autonomie is niet iets voor altijd
Een ander belangrijk uitbreidingspunt is volledige systeemintegratie. Veel vroege autonomie-upgrades kunnen inderdaad worden toegevoegd via software of bescheiden hardwaremodules. Het brondocument merkt op dat sommige nieuwere drones autonome navigatie grotendeels kunnen krijgen door software-upgrades, terwijl oudere platforms hardware-uitbreidingen kunnen vereisen, hoewel modulariteit en miniaturisatie voor beide belangrijk blijven.
Dat gezegd hebbende, de winnaars op de lange termijn zullen de drones zijn die vanaf het begin zijn ontworpen rondom geïntegreerde autonomie. De navigatieprestaties hangen af van de relatie tussen alle subsystemen: de plaatsing van de sensoren beïnvloedt het gezichtsveld en het trillingsgeluid; het thermische ontwerp beïnvloedt de stabiliteit van de processor; de stroomverdeling beïnvloedt de beschikbaarheid en het uithoudingsvermogen van de computer; de trilling van het vliegtuigframe beïnvloedt de traagheidsnauwkeurigheid en de beeldkwaliteit; de plaatsing van de lading beïnvloedt het zwaartepunt en de besturingsrespons; en het ontwerp van de databus beïnvloedt de latentie tussen waarneming en besturing.
Een echt autonome drone is daarom niet alleen een casco plus een chip. Het is een geïntegreerde machine waarin de automatische piloot, AI-processor, EO/IR payload, navigatiesensoren, communicatiestack, voedingssysteem en missiesoftware zijn ontworpen als één samenhangende architectuur.
AI, besluitvorming aan boord en de opkomst van de ‘AI-piloot’
Het oorspronkelijke document gebruikt een nuttige uitdrukking: het algoritme en de AI-stapel zijn het brein van de drone en de kern van de AI-piloot. Dat weerspiegelt een echte verschuiving van besturing op afstand naar machinegestuurde missie-uitvoering.
Met AI aan boord kan een drone ten minste het terrein en oriëntatiepunten classificeren, de positie en houding schatten, veilige of onveilige routes voorspellen, de route aanpassen als reactie op obstakels of inconsistenties in de kaart, doorgaan met het uitvoeren van missies als de GPS uitvalt en de werklast voor menselijke operators op afstand verminderen.
De belangrijke nuance is dat echte militaire autonomie nog steeds beperkt is. Volledige onafhankelijkheid voor onbepaalde tijd is niet de norm. Maar begrensde autonomie, waarbij de drone kan doorgaan, zich kan aanpassen en kan herstellen binnen een missie-enveloppe, wordt al praktisch.
Van enkelvoudige platforms naar zwermdekking: De volgende sprong in gevechtsbereidheid
De volgende grote stap is niet alleen een betere autonome drone. Het is de vorming van genetwerkte autonome dronezwermen die dekkracht creëren.
Een zwerm hoeft niet te betekenen dat er honderden drones bewegen zoals in sciencefiction. In de militaire en industriële realiteit betekent het meestal een groep drones die taken kunnen delen, bewegingen kunnen deconflicteren, zoekgebieden kunnen verdelen, statusinformatie kunnen doorgeven of de missie kunnen voortzetten wanneer één node verloren gaat.
Waarom is dit belangrijk? Omdat autonomie op het niveau van één platform overlevingsvermogen oplost. Zwermautonomie lost schaal op.
Wat Zwermdekking kan creëren
- Breder verkenningsgebied boven betwist terrein
- Sneller gebied zoeken en doel bevestigen
- Overbodige navigatieverwijzingen in het team
- Grotere persistentie bij verlies van eenheid of signaal
- Detectie vanuit meerdere hoeken voor betrouwbaardere detectie en classificatie
- Verzadigingseffecten tegen afweer of blinde vlekken van sensoren
Zodra drones zich kunnen lokaliseren en in teams kunnen opereren, zijn het geen geïsoleerde middelen meer maar gedistribueerde detectie- en actienetwerken. Dat is wat echte zwermkracht creëert: niet alleen meer vliegtuigen in de lucht, maar ook meer gecoördineerde intelligentie, meer overlappende gezichtsvelden en een veerkrachtigere uitvoering van missies.
In praktische systemen voor de nabije toekomst zal de zwermdekking waarschijnlijk toenemen door middel van gedeelde kaartlagen en gemeenschappelijke referentiekaders, coöperatieve navigatie in GNSS-ontkende omgevingen, rolspecialisatie binnen het team, één-op-veel menselijke supervisie, randgebaseerde coördinatie in plaats van wolkafhankelijkheid, en gedeeltelijke autonomie met menselijke supervisie.
Huidige ontwikkelingsstatus over de hele wereld
Het brondocument noemt Oekraïne, de Verenigde Staten, Rusland en Israël als actieve voorbeelden in deze ruimte, en dat blijft richtinggevend. Wat deze inspanningen verbindt is niet identieke hardware. Het is een gemeenschappelijk systeemprincipe: navigatiezekerheid moet komen van de mogelijkheden aan boord, niet van blind vertrouwen in externe signalen.
Wat komt hierna
De toekomstige trends in het bronartikel zijn nog steeds geloofwaardig: kleinere modules, diepere AI en nieuwe alternatieven zoals hemelnavigatie of magnetische navigatie. In de komende jaren zullen de grootste ontwikkelingen waarschijnlijk bestaan uit kleinere en meer modulaire autonomiepakketten, meer capabele edge-AI-chips, nauwere sensorfusie, betere native autonomie-integratie, samenwerking tussen meerdere drones en navigatiediversiteit.
Toekomstige systemen zullen niet vertrouwen op één wondersensor. Ze zullen vele imperfecte methoden combineren in één veerkrachtige architectuur.
Conclusie
Autonome navigatiedrones maken een snelle opmars omdat oorlogsvoering en betwiste operaties de kwetsbaarheid van GPS- en communicatie-afhankelijke drone-architecturen hebben blootgelegd. Het antwoord dat uit de industrie en defensieprogramma's naar voren komt, is niet een enkel baanbrekend apparaat, maar een gelaagd systeem: traagheidsnavigatie, lokalisatie op basis van visie, sensorfusie, AI aan boord, sterkere randprocessoren, betere besturingschips, diepere integratie van het casco en uiteindelijk collaboratief zwermgedrag.
Wat daar nu aan toegevoegd moet worden is dit: de echte grens van de concurrentie verschuift van de vraag of een drone kan vliegen zonder GPS naar hoe intelligent een geïntegreerd drone-systeem kan waarnemen, berekenen, beslissen en samenwerken zonder GPS. Zodra die drempel is overschreden, is autonomie niet langer een kenmerk maar wordt het het organiserende principe van het hele onbemande systeem.
Yvette Wu
Yvette Wu – Specialist Chiptoepassingen en Marktontwikkeling Yvette Wu is een marktgerichte chiptoepassingsengineer. Haar kerntaak ligt in het diepgaand analyseren en definiëren van marktbehoeften en het efficiënt integreren van middelen in de upstream- en downstream-industrieketen – van chipontwerp tot eindtoepassingen – om te voldoen aan de zeer gespecialiseerde en complexe eindproductvereisten van klanten. Met een scherp inzicht in technologische trends en klanttoepassingsscenario's speelt ze een cruciale rol als brug tussen technologie en de markt. Ze excelleert in het vertalen van marktbehoeften naar precieze technische specificaties en het formuleren van complexe technische oplossingen in duidelijke klantwaarde, waardoor producten nauwkeurig aansluiten op de markt…