چرا پهپادهای ناوبری خودران اینقدر سریع در حال پیشرفت هستند: وضعیت کنونی، فناوریهای اصلی و روندهای آینده
ایوت وو ۳۰ مارس ۲۰۲۶
مقدمه
پهپادهای ناوبری خودران با سرعتی شگفتانگیز در حال حرکت از برنامههای تحقیقاتی خاص به سمت کاربردهای نظامی در خط مقدم و مصارف دوگانه هستند. دلیل آن ساده است: پهپادهای مدرن دیگر نمیتوانند فرض کنند که GPS، زمانبندی ماهوارهای یا لینکهای رادیویی پایدار همیشه در دسترس خواهند بود. در محیطهای شدیداً مورد مناقشه، اختلالافکنی، جعل سیگنال، فریب سیگنال و اختلال در ارتباطات، وابستگی به ناوبری خارجی را به یک نقطهضعف عملیاتی بزرگ تبدیل کرده است. سند اصلی این تغییر را به عنوان عامل اصلی ظهور پهپادهای خودران مطرح میکند: پلتفرمهایی که میتوانند به جای اتکا کامل به سیگنالهای خارجی، با استفاده از حسگرها و پردازشگرهای نصبشده روی خود به مکانیابی، جهتیابی و اقدام ادامه دهند.
این صرفاً یک روند نرمافزاری نیست. این یک تحول در سطح سیستمهاست که شامل حسگرها، پردازندهها، معماری کنترل پرواز، مدلهای هوش مصنوعی، محاسبات لبه و بهطور فزایندهای هماهنگی چندپاد است. در میدان نبرد امروز و در بسیاری از کاربردهای صنعتی آینده، پهپاد برنده صرفاً آن نخواهد بود که دورترین پرواز را انجام میدهد یا بیشترین محموله را حمل میکند. بلکه آن است که وقتی نقشه سیگنال فرو میپاشد، همچنان به کار خود ادامه دهد.
پهپاد ناوبری خودران چیست؟
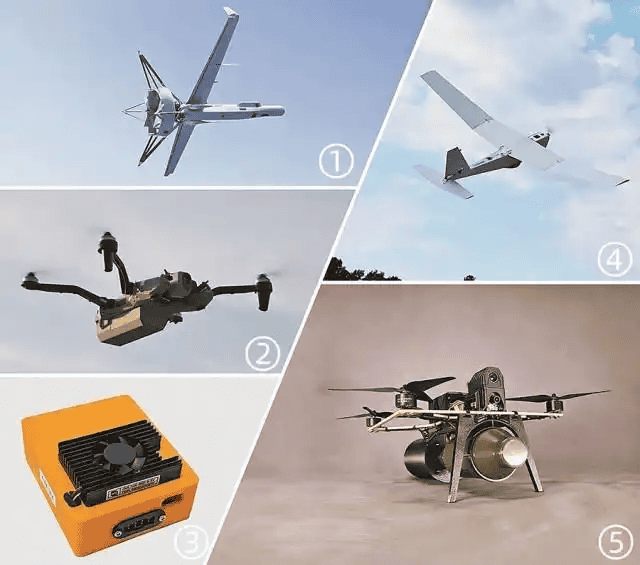
یک پهپاد ناوبری خودران یک دستهبندی کاملاً جدید از هواپیما نیست. بهتر است آن را بهعنوان پهپادی در نظر گرفت که به توانایی ناوبری و حفظ تداوم مأموریت با استفاده از سامانههای درونسامانهای خود مجهز است، حتی زمانی که کمکهای موقعیتیابی و ارتباطات خارجی تضعیف، مسدود یا در دسترس نباشند. در متن اصلی، این موضوع بهعنوان یک هواپیمای بدونسرنشین تعریف شده است که عمدتاً به ناوبری یا سیگنالهای ارتباطی خارجی متکی نیست، بلکه از سامانههای درونسامانهای خود برای تعیین موقعیت و اجرای ناوبری استفاده میکند.
در عمل، این بدان معناست که پهپاد ممکن است از ترکیبی از اندازهگیری اینرسی و تخمین موقعیت، ناوبری بصری و همبستگی با توپوگرافی، لیدار، رادار یا سنجش فاصله با لیزر، تطبیق نقشه و SLAM، برنامهریزی مسیر مبتنی بر هوش مصنوعی و اجتناب از موانع، و استفاده فرصتطلبانه از GNSS در صورت دسترسی، همراه با بازگشت روان به روشهای پشتیبان در صورت عدم دسترسی، بهره ببرد.
آن نکتهٔ آخر اهمیت دارد. واقعگرایانهترین سامانهها نه صرفاً GPS هستند و نه هرگز از GPS استفاده نمیکنند. آنها سامانههای ترکیبی هستند که برای کاهش تدریجی عملکرد و سوئیچینگ هوشمند طراحی شدهاند. سند منبع صراحتاً اشاره میکند که سامانههای خودمختار ضدجایم مدرن بهطور کامل ناوبری ماهوارهای را رد نمیکنند؛ بلکه خودمختاری بصری را با توانایی استفاده از سیگنالهای ماهوارهای در شرایط مساعد ترکیب میکنند.
چرا پهپادهای ناوبری خودران اینقدر سریع در حال رشد هستند
سریعترین دلیل، رشد جنگ الکترونیک است. اختلالافکنی و جعل نشان دادهاند که بسیاری از معماریهای سنتی پهپادها بیش از حد به ناوبری و ارتباطات خارجی وابستهاند. متن اصلی این را بهعنوان مستقیمترین نیروی پشت توسعهٔ سریع پهپادهای خودران معرفی میکند، بهویژه در زمینهٔ میدانهای نبرد مدرن که رقابت الکترومغناطیسی در آنها شدید و مداوم است.
به عبارت دیگر، پهپادهای ناوبری خودران بهسرعت در حال پیشرفت هستند زیرا فرض قدیمی دسترسی بیچونوچرا به GPS و کنترل رادیویی در حال فروپاشی است. وقتی این فرض فروبپاشد، خودران بودن درونسامانهای از حالت اختیاری خارج شده و به یک مؤلفه معماری تبدیل میشود.
محدودیتهای GPS، پیوندهای رادیویی و جایگزینهای کنترلشده با فیبر
یک پهپاد سنتی اغلب به دو ستون خارجی متکی است: ناوبری ماهوارهای و لینکهای فرمان فرکانسی رادیویی. هر دو میتوانند مورد حمله قرار گیرند. جیمینگ میتواند سیگنال را قطع کند. اسپوفینگ میتواند دادههای موقعیت نادرست را تزریق کند. فریب الکترونیکی میتواند اپراتورها یا خلبان خودکار را گمراه کند. نتیجه تنها کاهش عملکرد نیست؛ میتواند به شکست مأموریت، خطر کشتهشدن توسط دوستان، اسارت یا از دست رفتن سامانه منجر شود.
سند منبع در اینجا مقایسهای مهم با پهپادهای فیبر نوری انجام میدهد. کنترل فیبری میتواند آسیبپذیری در برابر اختلال رادیویی را کاهش دهد، اما محدودیتهای دیگری را نیز به همراه دارد، از جمله برد محدود، مصالحههای بار مفید و افزایش خطر قرار گرفتن اپراتورها در معرض دید بهدلیل شرایط عملیاتی متصل به کابل. این امر ناوبری خودران را جذاب میکند، زیرا فاصله ایمنی را حفظ کرده و نیاز به لینکهای کنترل مداوم و آسیبپذیر را کاهش میدهد.
این بدان معنا نیست که خودکاری بدون دسترسی به GNSS آسان باشد. در واقع، از نظر محاسباتی و سیستمی دشوارتر است. اما پاسخی مقیاسپذیرتر به جنگ در باندهای مورد مناقشه ارائه میدهد.
مجموعه فناوری اصلی: چرا ‘دیداری + ژیروسکوپی’ به راهحل غالب تبدیل شده است
یکی از قویترین نکات فنی در سند اصلی این است که ناوبری بصری بههمراه ناوبری اینرسی بهعنوان معماری غالب ظهور کرده است، بهطوریکه ناوبری اینرسی بهعنوان لایه پایه و بینایی بهعنوان لایه اصلاحکننده اصلی عمل میکند. این با درک گستردهتر صنعت از پهپاد فاقد سامانه موقعیتیاب جهانی طراحی. واحدهای اندازهگیری اینرسی برآوردهای مداومی از حرکت ارائه میدهند، اما با گذشت زمان دچار لغزش میشوند. دوربینها و الگوریتمهای بینایی میتوانند با ردیابی نشانگان، ویژگیهای زمین و حرکت نسبی، آن لغزش را اصلاح کنند. حسگرهای اضافی مانند لیدار، حسگرهای سرعت هوا یا فاصلهسنجهای لیزری میتوانند استحکام را بیشتر بهبود بخشند.
منطق آن ساده است. واحدهای IMU دادههای حرکتی سریع و مستقل را فراهم میکنند. اودومتری بصری تغییرات صحنه و حرکت نقاط شاخص را ردیابی میکند. تطبیق زمین یا نقشه، پهپاد را به ویژگیهای مرجع شناختهشده متصل میکند. ادغام حسگرها همه جریانها را در یک برآورد حالت پایدار ترکیب میکند. برنامهریزی هوش مصنوعی آن برآورد را به انتخاب مسیر، اجتناب از موانع و رفتار مأموریتی تبدیل میکند.
این موضوع اهمیت دارد زیرا خودکاری میدان نبرد دیگر صرفاً یک نمایش آزمایشگاهی نیست. این فناوری در حال رسیدن به سطح کافی برای استفاده تاکتیکی عملی در برخی محدودههای مأموریتی است.
لایه چیپ کنترل: چرا پردازنده به اندازه بدنه هواپیما اهمیت دارد
برای درک اینکه پهپادهای خودمختار واقعاً به کجا میروند، بحث درباره حسگرها و الگوریتمها کافی نیست. تراشه کنترل اکنون یک مؤلفه استراتژیک است.
در معماریهای قدیمیتر پهپادها، کنترلکنندهٔ پرواز عمدتاً هواپیما را پایدار نگه میداشت و از منطق سادهٔ نقاط مسیر پیروی میکرد. در معماریهای جدیدتر، پشتهٔ محاسباتی باید بهصورت همزمان ادراک، ادغام، برنامهریزی، اجتناب از موانع و گاهی رفتارهای مشارکتی را بهصورت بلادرنگ مدیریت کند. این امر بیش از یک برد خلبان خودکار پایه نیاز دارد.
یک پهپاد ناوبری خودران مدرن معمولاً شامل چندین لایه محاسباتی است:
لایههای محاسباتی اصلی
- میکروکنترلر کنترل پرواز یا پردازنده خلبان خودکار – این کنترلکننده حیاتی از نظر ایمنی است که هواپیما را تثبیت میکند، حسگرهای اصلی را میخواند و حلقههای کنترل سطح پایین را اجرا میکند. این واحد باید قابل پیشبینی، کممصرف و بسیار قابلاعتماد باشد.
- کامپیوتر مأموریت یا پردازنده لبه هوش مصنوعی – این لایه مسئول ناوبری بصری، استنتاج، نقشهسازی، شناسایی هدف، بهینهسازی مسیر و گاهی منطق رویم است. اینجاست که خودران بودن از حالت نظری به عملیاتی تبدیل میشود.
- واحدهای پردازش اختصاصی حسگر – سیستمهای ردهبالا ممکن است از پردازندههای سیگنال تصویر اختصاصی، منطق FPGA یا شتابدهندههای عصبی برای خطوط لوله دوربین، SLAM یا پردازش سیگنال با تأخیر کم استفاده کنند.
این تفکیک اهمیت دارد زیرا پهپادهای خودمختار باید محدودیتهای SWaP-C (اندازه، وزن، توان و هزینه) را متعادل کنند. تراشهای که قدرتمند است اما مصرف توان بالایی دارد ممکن است دوام پروازی را کوتاه کند. تراشهای که کارآمد است اما بیش از حد ضعیف باشد ممکن است در بارهای کاری بصری پیچیده شکست بخورد. به همین دلیل، خودمختاری لبه اساساً یک مسئله همطراحی سختافزار و نرمافزار است.
با افزایش خودکفایی، لایهٔ چیپهای کنترل بهطور فزایندهای تعیین میکند که چه تعداد حسگر را میتوان بهصورت همزمان و در زمان واقعی ادغام کرد، آیا پهپاد میتواند بهصورت درونسامانهای از SLAM استفاده کند، چقدر سریع میتواند بدون دخالت انسان واکنش نشان دهد، در هنگام قطع پهنای باند چقدر مقاوم است و آیا یک اپراتور میتواند بر یک پهپاد یا چندین پهپاد نظارت کند.
در مرحله بعدی بازار، معماری تراشه کنترلی ممکن است به اندازه پیشرانه یا بار مفید اهمیت پیدا کند.
یکپارچهسازی کل هواپیما: اتونومی برای همیشه بهعنوان یک افزونه قابل نصب عمل نمیکند
یک نقطه کلیدی دیگر در توسعه، یکپارچهسازی کامل سیستم است. بسیاری از ارتقاءهای اولیه خودمختاری در واقع میتوانند از طریق نرمافزار یا ماژولهای سختافزاری کمحجم اضافه شوند. سند اصلی اشاره میکند که برخی از پهپادهای جدیدتر میتوانند عمدتاً از طریق بهروزرسانیهای نرمافزاری به ناوبری خودمختار دست یابند، در حالی که پلتفرمهای قدیمیتر ممکن است به افزودن سختافزار نیاز داشته باشند، هرچند مدولار بودن و مینیاتوریسازی برای هر دو مهم باقی میمانند.
با این حال، برندگان بلندمدت آن پهپادهایی خواهند بود که از ابتدا حول خودکاری یکپارچه طراحی شدهاند. عملکرد ناوبری به رابطه میان همه زیرسامانهها بستگی دارد: محل قرارگیری حسگرها بر میدان دید و نویز لرزشی تأثیر میگذارد؛ طراحی حرارتی بر پایداری پردازنده تأثیر دارد؛ توزیع توان بر در دسترس بودن توان محاسباتی و دوام آن تأثیر میگذارد؛ لرزش بدنه هواپیما بر دقت ژیروسکوپی و کیفیت تصویر تأثیر میگذارد؛ محل قرارگیری بار مفید بر مرکز جرم و پاسخ کنترل تأثیر میگذارد؛ و طراحی باس داده بر تأخیر میان ادراک و کنترل تأثیر میگذارد.
یک پهپاد واقعاً خودمختار بنابراین صرفاً بدنهٔ هواپیما بهعلاوه یک تراشه نیست. این یک ماشین یکپارچه است که در آن خلبان خودکار، پردازندهٔ هوش مصنوعی، بار مفید دیدهبانی الکترواپتیک/تابش حرارتی، حسگرهای ناوبری، پشتهٔ ارتباطی، سیستم تأمین انرژی و نرمافزار مأموریت بهعنوان یک معماری منسجم مهندسی شدهاند.
هوش مصنوعی، تصمیمگیری در حین حرکت و ظهور ‘خلبان هوش مصنوعی’
سند اصلی از عبارت مفیدی استفاده میکند: الگوریتم و پشته هوش مصنوعی مغز پهپاد و هسته خلبان هوش مصنوعی هستند. این نشاندهنده تغییر واقعی از خلبانی از راه دور به سمت اجرای مأموریت به رهبری ماشین است.
حداقل، هوش مصنوعی نصبشده روی پهپاد به آن امکان میدهد تا زمین و نقاط شاخص را طبقهبندی کند، وضعیت و موقعیت را برآورد نماید، مسیرهای ایمن یا ناایمن را پیشبینی کند، مسیر را در پاسخ به موانع یا ناسازگاریهای نقشه تنظیم نماید، پس از قطع GPS به اجرای مأموریت ادامه دهد و بار کاری اپراتورهای انسانی را کاهش دهد.
نکتهٔ مهم این است که خودمختاری واقعی نظامی هنوز محدود است. استقلال کامل و نامحدود هنجار نیست. اما خودمختاری محدود، جایی که پهپاد میتواند در چارچوب مأموریت ادامه دهد، تطبیق یابد و بازیابی شود، در حال عملیاتی شدن است.
از سکوی تکی تا پوشش انبوه: جهش بعدی در کارایی رزمی
گام بزرگ بعدی تنها یک پهپاد خودران بهتر نیست. بلکه تشکیل ابرهای پهپادهای خودران شبکهای است که قدرت پوششدهی ایجاد میکنند.
گروه پرندههای بدونسرنشین لزوماً به معنای صدها پهپاد حرکتکننده مانند داستانهای علمیتخیلی نیست. در واقعیت نظامی و صنعتی، معمولاً به گروهی از پهپادها گفته میشود که میتوانند وظایف را تقسیم کنند، حرکت خود را هماهنگ سازند، مناطق جستجو را تقسیمبندی کنند، اطلاعات وضعیت را منتقل کنند یا وقتی یکی از گرهها از دست میرود، مأموریت را ادامه دهند.
چرا این موضوع اهمیت دارد؟ زیرا خودمختاری در سطح یک سکوی واحد، بقای سیستم را تضمین میکند. خودمختاری جمعی، مقیاس را حل میکند.
آنچه پوشش سوآرم میتواند خلق کند
- پوشش شناسایی گستردهتر بر فراز زمینهای مورد مناقشه
- جستجوی سریعتر در ناحیه و تأیید هدف
- ارجاعات ناوبری تکراری در سراسر تیم
- پایداری بیشتر در صورت از دست دادن واحد یا قطع سیگنال
- حسگری چندزاویهای برای تشخیص و طبقهبندی قابلاعتمادتر
- اثرهای اشباع علیه سامانههای دفاعی یا نقاط کور حسگر
وقتی پهپادها بتوانند موقعیتیابی کنند و بهصورت تیمی عمل نمایند، دیگر داراییهای منزوی نیستند و به شبکههای توزیعشدهی حسگر و اقدام تبدیل میشوند. این همان چیزی است که قدرت واقعی پوشش جمعی را ایجاد میکند: نه صرفاً هواپیماهای بیشتر در آسمان، بلکه هوش هماهنگتر، حوزههای دید همپوشان بیشتر و اجرای مأموریت مقاومتر.
در سامانههای عملیاتی کوتاهمدت، پوشش رویمهای احتمالاً از طریق لایههای نقشهای مشترک و چارچوبهای مرجع یکسان، ناوبری مشارکتی در محیطهای محروم از GNSS، تخصص نقشهای درون تیم، نظارت انسانی یکبهچند، هماهنگی مبتنی بر لبه بهجای وابستگی به ابر و خودمختاری جزئی با نظارت انسان در حلقه رشد خواهد کرد.
وضعیت فعلی توسعه در سراسر جهان
سند منبع اوکراین، ایالات متحده، روسیه و اسرائیل را بهعنوان نمونههای فعال در این حوزه شناسایی میکند و این همچنان از نظر جهتگیری صحیح است. آنچه این تلاشها را به هم پیوند میدهد، سختافزار یکسان نیست؛ بلکه یک اصل مشترک در سیستمهاست: ناوبری مطمئن باید از قابلیتهای درونسامانه تأمین شود، نه با اعتماد کور به سیگنالهای خارجی.
بعد چه میشود؟
روندهای آینده در مقالهٔ منبع همچنان معتبر هستند: ماژولهای کوچکتر، هوش مصنوعی عمیقتر و جایگزینهای جدید مانند ناوبری سماوی یا مغناطیسی. در چند سال آینده، بزرگترین تحولات احتمالاً شامل بستههای خودکاری کوچکتر و ماژولارتر، تراشههای هوش مصنوعی لبه توانمندتر، ادغام سفتتر حسگرها، یکپارچهسازی بهتر خودکاری بومی، همکاری چند پهپادی و تنوع در ناوبری خواهند بود.
سیستمهای آینده به یک حسگر معجزهآسا تکیه نخواهند کرد. آنها روشهای ناکامل متعدد را در یک معماری مقاوم ترکیب خواهند کرد.
نتیجهگیری
پهپادهای ناوبری خودمختار بهسرعت در حال پیشرفت هستند، زیرا جنگها و عملیاتهای مورد مناقشه شکنندگی معماریهای وابسته به GPS و ارتباطات را آشکار کردهاند. پاسخی که از برنامههای صنعتی و دفاعی پدیدار میشود، یک دستگاه تحولآفرین واحد نیست، بلکه سیستمی چندلایه است: ناوبری ژیروسکوپی، مکانیابی مبتنی بر بینایی، ادغام حسگرها، هوش مصنوعی درونسامانه، پردازندههای قدرتمندتر در لبه، تراشههای کنترل بهتر، یکپارچهسازی عمیقتر ساختار بدنه و در نهایت رفتار جمعی همکارانه.
آنچه اکنون باید اضافه شود این است: مرز واقعی رقابت از پرسش «آیا یک پهپاد میتواند بدون GPS پرواز کند؟» به پرسش «یک سامانهٔ یکپارچهٔ پهپادی تا چه حد میتواند بدون GPS بهطور هوشمند حس کند، محاسبه کند، تصمیم بگیرد و همکاری کند؟» در حال تغییر است. وقتی از آن آستانه عبور شود، خودکفایی دیگر یک ویژگی نیست و به اصل سازماندهندهٔ کل سامانهٔ بدون سرنشین تبدیل میشود.
ایوت وو
ایوت وو - متخصص توسعه بازار و کاربردهای تراشه ایوت وو یک مهندس کاربردهای تراشه متمرکز بر بازار است. مسئولیت اصلی او کاوش عمیق و تعریف نیازهای بازار و ادغام کارآمد منابع در سراسر زنجیره صنعت بالادستی و پاییندستی - از طراحی تراشه تا کاربردهای نهایی - برای حل نیازهای بسیار تخصصی و پیچیده محصول نهایی مشتریان است. او با بهرهگیری از بینش عمیق خود در مورد روندهای فناوری و سناریوهای کاربرد مشتری، نقش حیاتی را به عنوان پلی بین فناوری و بازار ایفا میکند. او در ترجمه نیازهای بازار به مشخصات فنی دقیق و بیان راهحلهای فنی پیچیده به ارزش شفاف مشتری، و اطمینان از اینکه محصولات به طور دقیق به بازار پاسخ میدهند، عالی است...