自律航法ドローンが急速に進化する理由:現状、コア技術、今後の動向
イベット・ウー 3月 30, 2026
はじめに
自律航行ドローン は、ニッチな研究プログラムから、驚くべきスピードで最前線の軍事用やデュアルユースの関連性へと移行している。理由は簡単で、現代のドローンはもはやGPS、衛星タイミング、安定した無線リンクが常に利用可能であるとは想定できないからである。激しく競合する環境では、ジャミング、スプーフィング、信号の欺瞞、通信の途絶が、外部ナビゲーションへの依存を主要な作戦上の弱点に変えている。ソース・ドキュメントでは、このシフトをセルフナビゲーション・ドローンの台頭の主な原動力としている。つまり、外部信号に完全に依存するのではなく、オンボードのセンシングとオンボードの計算を使用して、定位、方向付け、行動を継続できるプラットフォームである。.
これは単なるソフトウェアのトレンドではない。センサー、プロセッサー、飛行制御アーキテクチャー、AIモデル、エッジコンピューティング、さらにはマルチドローンの協調を含むシステムレベルの変革なのだ。今日の戦場や将来の多くの産業用途において、勝利するドローンは単に最も遠くまで飛んだり、最も大きなペイロードを運んだりするものではないだろう。それは、シグナルマップが崩壊したときに働き続けることができるものである。.
自律航行ドローンとは?
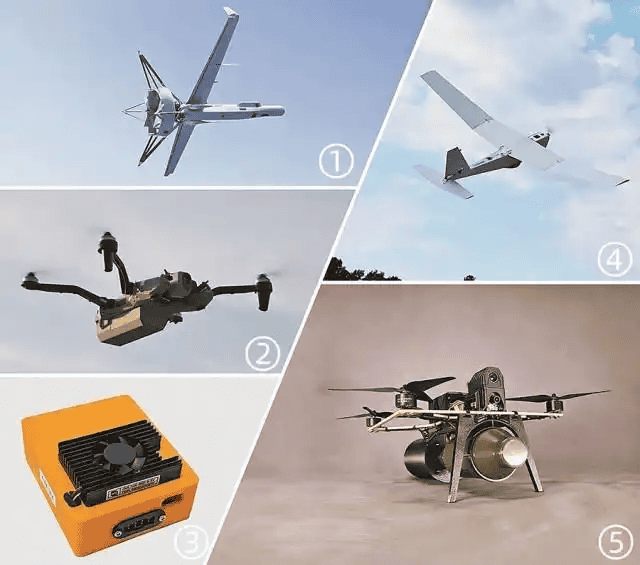
自律航行ドローンは、まったく新しい航空機カテゴリーというわけではない。外部からの測位や通信補助が低下したり、拒否されたり、利用できなくなったりした場合でも、搭載されたシステムを使って航行し、任務の継続性を維持する能力を備えたドローンとして理解するのがよい。ソース資料では、これは主に外部のナビゲーションや通信信号に依存せず、代わりに独自のオンボードシステムを使用して位置を決定し、ナビゲーションを実行するUAVと定義されている。.
実際的には、ドローンは慣性計測と推測航法、視覚ナビゲーションと地形相関、ライダー、レーダー、レーザーレンジセンシング、マップマッチングとSLAM、AIベースのパスプランニングと障害物回避、GNSSが利用可能な場合は臨機応変に利用し、利用できない場合はシームレスなフォールバックを利用することができる。.
最後の点が重要だ。最も現実的なシステムは、GPSのみでもGPSなしでもない。優雅な劣化とインテリジェントな切り替えのために設計されたハイブリッド・システムである。ソース・ドキュメントでは、最新のアンチジャム自律システムは衛星ナビゲーションを完全に拒否しているわけではなく、条件が許す限り、視覚的自律性と衛星信号を使用する能力を兼ね備えていることを明記している。.
自律航法ドローンが急成長している理由
その最たる理由は、電子戦の拡大である。ジャミングやスプーフィングによって、従来のUAVアーキテクチャの多くが外部ナビゲーションや通信に依存しすぎていることが証明された。原文では、特に電磁波の争奪戦が激しく継続する現代の戦場において、このことが自己航法ドローンの急速な発展を支える最も直接的な力であるとしている。.
言い換えれば、自律航行ドローンが急速に進歩しているのは、GPSと無線制御への無条件アクセスという旧来の前提が崩れつつあるからだ。その前提が崩れれば、搭載された自律性はオプションではなくなり、アーキテクチャになる。.
GPS、無線リンク、光ファイバー制御の代替手段の限界
従来のUAVは、多くの場合、衛星ナビゲーションと無線周波数のコマンドリンクという2つの外部柱に依存している。どちらも攻撃される可能性がある。ジャミングは信号を妨害する。スプーフィングは偽の位置データを注入することができる。電子的欺瞞はオペレーターやオートパイロットを惑わす。その結果、性能が低下するだけではない。ミッションの失敗、謀殺の危険、拿捕、あるいはプラットフォームの喪失を意味する。.
ソース・ドキュメントでは、ここで光ファイバードローンとの重要な比較を行っている。光ファイバー制御は、電波妨害に対する脆弱性を減らすことができるが、航続距離の制限、ペイロードのトレードオフ、テザーリンクの動作条件によるオペレーターの被曝リスクの増加など、他の制約をもたらす。そのため、スタンドオフ距離を保ち、継続的で脆弱な制御リンクの必要性を減らすことができる自律航法は魅力的である。.
だからといって、GNSSを使わない自律走行が簡単だというわけではない。実際、計算上もシステム上も難しい。しかし、競合スペクトラム戦争に対して、よりスケーラブルな答えを提供する。.
コア技術スタック:ビジュアル+慣性」が主流になった理由
原文にある最も強力な技術的ポイントの1つは、視覚+慣性ナビゲーションが支配的なアーキテクチャとして出現したということであり、慣性ナビゲーションがベースレイヤーであり、視覚が主要な補正レイヤーであるということである。これは、以下のような業界の広範な理解と一致する。 GNSS非対応UAV デザイン慣性計測ユニットは連続的な動きの推定値を提供するが、時間とともにドリフトする。カメラと視覚アルゴリズムは、ランドマーク、地形の特徴、相対的な動きを追跡することで、そのドリフトを修正することができる。ライダー、対気速度センサー、レーザー距離計などのセンサーを追加することで、ロバスト性をさらに向上させることができる。.
理屈は簡単だ。IMUは高速で自己完結的なモーションデータを提供する。視覚オドメトリーは、シーンの変化とランドマークの動きを追跡する。地形またはマップマッチングにより、ドローンを既知の参照地形に固定。センサーフュージョンは、すべてのストリームを安定した状態推定にブレンドする。AIプランニングがその推定値をルート選択、障害物回避、ミッション行動に変える。.
戦場での自律性は、もはや実験室でのデモンストレーションにとどまらないからだ。それは、特定のミッションエンベロープにおける実用的な戦術的使用に十分なレベルになりつつある。.
制御チップ層:プロセッサーが機体と同じくらい重要な理由
自律型ドローンの本当の方向性を理解するには、センサーやアルゴリズムを論じるだけでは不十分だ。制御チップは今や戦略的な要素なのだ。.
旧来のドローンアーキテクチャでは、フライトコントローラーは主に機体を安定させ、単純なウェイポイントロジックに従っていた。新しいアーキテクチャでは、コンピュート・スタックは知覚、フュージョン、プランニング、障害物回避、そして時には協調動作をリアルタイムで処理しなければならない。そのためには、基本的なオートパイロット・ボード以上のものが必要となる。.
最新の自律航行ドローンには通常、いくつかの計算レイヤーが含まれている:
コアコンピュートレイヤー
- 飛行制御MCUまたはオートパイロット・プロセッサ - これは、航空機を安定させ、コアセンサを読み取り、低レベルの制御ループを実行するセーフティ・クリティカルなコントローラです。決定論的で、電力効率に優れ、高い信頼性が求められます。.
- ミッション・コンピューターまたはAIエッジ・プロセッサー - このレイヤーは、視覚ナビゲーション、推論、マッピング、ターゲット認識、ルート最適化、場合によっては群論理を処理する。自律性が理論的なものではなく運用可能なものとなる。.
- センサー固有の処理ユニット - ハイエンドのシステムでは、カメラパイプライン、SLAM、または低レイテンシの信号処理のために、専用の画像信号プロセッサ、FPGAロジック、またはニューラルアクセラレータを使用することができます。.
自律型ドローンは、サイズ、重量、電力、コストといったSWaP-C制約のバランスを取らなければならないため、この分離は重要である。強力だが電力消費の多いチップは、耐久性を低下させる可能性がある。効率的だが弱すぎるチップは、複雑な視覚的作業負荷の下で故障する可能性がある。これが、エッジオートノミーが基本的にハードウェアとソフトウェアの共同設計問題である理由です。.
自律性が深まるにつれて、制御チップスタックは、リアルタイムでどれだけ多くのセンサーを融合できるか、ドローンがオンボードでSLAMを実行できるかどうか、人間がループにいなくてもどれだけ迅速に反応できるか、帯域幅がなくなったときにどれだけ回復力があるか、1人のオペレーターが1機のドローンを監督できるか、または多数のドローンを監督できるかをますます決定することになる。.
市場の次の段階では、制御チップのアーキテクチャが推進力やペイロードと同じくらい重要になるかもしれない。.
航空機全体の統合:オートノミーはボルトオンでは機能しない
もうひとつの重要な拡張ポイントは、フルシステムの統合である。初期の自律性アップグレードの多くは、実際にソフトウェアまたは適度なハードウェアモジュールによって追加することができる。ソース・ドキュメントでは、いくつかの新しいドローンは、主にソフトウェアのアップグレードによって自律航行を得ることができる一方、古いプラットフォームはハードウェアの追加が必要になる可能性があるが、モジュール化と小型化はどちらも重要であることに変わりはないと指摘している。.
とはいえ、長期的な勝者は、最初から統合された自律性を中心に設計されたドローンになるだろう。センサーの配置は視野と振動ノイズに影響し、熱設計はプロセッサーの安定性に影響し、電力配分は計算機の可用性と耐久性に影響し、機体の振動は慣性精度と画質に影響し、ペイロードの配置は重心と制御レスポンスに影響し、データバスの設計は知覚と制御の間の待ち時間に影響する。.
したがって、真に自律的なドローンは、単なる機体+チップではない。自動操縦、AIプロセッサー、EO/IRペイロード、ナビゲーションセンサー、通信スタック、電力システム、ミッションソフトウェアが1つの首尾一貫したアーキテクチャとして設計された統合マシンなのだ。.
AI、機内での意思決定、そして「AIパイロット」の台頭‘
アルゴリズムとAIスタックはドローンの頭脳であり、AIパイロットの中核である。これは、遠隔操縦から機械主導のミッション遂行への真のシフトを反映している。.
最低限、AIを搭載することで、ドローンは地形やランドマークを分類し、姿勢や位置を推定し、安全なルートや危険なルートを予測し、障害物や地図の不整合に対応して進路を調整し、GPSが失われた後もミッションを継続し、遠隔地にいる人間のオペレーターの作業負荷を軽減することができる。.
重要なニュアンスは、真の軍事的自立はまだ制約があるということだ。完全なオープンエンドの自立は普通ではない。しかし、ドローンがミッションの範囲内で継続、適応、回復できるような境界のある自律性は、すでに実用化されつつある。.
シングルプラットフォームからスウォームカバレッジへ:戦闘ユーティリティの次なる飛躍
次の大きなステップは、より優れた自律型ドローンだけではない。カバー力を生み出すネットワーク化された自律型ドローンの群れの形成である。.
群れといっても、SFのように何百機ものドローンが動くわけではない。軍事的、産業的な現実では、通常、タスクを分担し、動きを非競合化し、捜索区域を分散し、状態情報を中継し、1つのノードが失われたときにミッションを継続することができるドローンのグループを意味する。.
なぜこれが重要なのか?単一プラットフォームレベルでの自律性は生存性を解決するからだ。スウォームの自律性はスケールを解決する。.
スウォーム・カバレッジが生み出すもの
- 競合地形でのより広い偵察範囲
- エリア検索とターゲット確認の高速化
- チーム全体の冗長なナビゲーション参照
- ユニット損失や信号損失に対するより高い持続性
- より信頼性の高い検出と分類のためのマルチアングルセンシング
- ディフェンスやセンサーの死角に対する飽和効果
ドローンがローカライズされ、チームで行動できるようになれば、孤立したアセットではなくなり、分散型の感知・行動ネットワークとなる。これこそが真の群カバー力を生み出すものであり、上空により多くの航空機が存在するだけでなく、より協調的なインテリジェンス、より重なり合う視野、より弾力的な任務遂行を可能にする。.
近い将来の実用的なシステムでは、地図レイヤーの共有や共通の参照フレーム、GNSSが使えない環境での協調航行、チーム内での役割の特化、1対多の人間による監督、クラウドに依存しないエッジベースの調整、人間が監視する部分的な自律性によって、群れのカバー範囲は拡大するだろう。.
世界の開発状況
ソース・ドキュメントでは、ウクライナ、米国、ロシア、イスラエルがこの分野で積極的な例として挙げられており、方向性は間違っていない。これらの取り組みを結びつけるものは、同一のハードウェアではない。それは、共通のシステム原則である。確実な航行は、外部信号を盲信するのではなく、搭載された能力によってもたらされなければならない。.
次に来るもの
より小型のモジュール、より高度なAI、天測航法や磁気航法などの新たな選択肢。今後数年間で、最大の発展には、より小型でモジュール化された自律性パッケージ、より高性能なエッジAIチップ、より緊密なセンサーフュージョン、より優れたネイティブ自律性統合、マルチドローンコラボレーション、ナビゲーションの多様性などが含まれる可能性が高い。.
未来のシステムは、1つの奇跡的なセンサーに頼ることはないだろう。多くの不完全な方法を組み合わせて、1つのレジリエントなアーキテクチャを構築することになるだろう。.
結論
自律航法ドローンが急速に進歩しているのは、戦争や争奪戦がGPSや通信に依存したドローンアーキテクチャの脆弱性を露呈しているからである。産業界と防衛計画から生まれた答えは、単一の画期的なデバイスではなく、慣性航行、ビジョンベースの定位、センサーフュージョン、オンボードAI、より強力なエッジプロセッサー、より優れた制御チップ、より深い機体統合、そして最終的には協調的な群行動といったレイヤー化されたシステムである。.
真の競争フロンティアは、ドローンがGPSなしで飛行できるかどうかから、統合されたドローンシステムがGPSなしでいかにインテリジェントに感知、計算、決定、協力できるかどうかに移行しつつある。この閾値を超えると、自律性は機能であることをやめ、無人システム全体の組織原理となる。.
イベット・ウー
イベット・ウー - チップ・アプリケーション&市場開発スペシャリスト イベット・ウーは、市場を重視するチップ・アプリケーション・エンジニアです。顧客の高度に専門的で複雑な最終製品への要求を解決するため、市場の需要を深く掘り下げ、定義し、チップ設計から最終アプリケーションまで、川上から川下までの産業チェーン全体のリソースを効率的に統合することを中核的な責任としています。技術トレンドや顧客のアプリケーションシナリオに対する鋭い洞察力を生かし、技術と市場の橋渡し役として重要な役割を果たしている。市場のニーズを正確な技術仕様に変換し、複雑な技術的ソリューションを明確な顧客価値に変換することに長けており、製品が市場に的確に対応することを保証します。