ทำไมโดรนนำทางอัตโนมัติจึงก้าวหน้าอย่างรวดเร็ว: สถานะปัจจุบัน, เทคโนโลยีแกนกลาง, และแนวโน้มในอนาคต
อีเวตต์ วู 30 มีนาคม 2026
บทนำ
โดรนนำทางอัตโนมัติ กำลังเปลี่ยนจากโครงการวิจัยเฉพาะทางไปสู่ความสำคัญในแนวหน้าทางทหารและการใช้งานสองทางด้วยความเร็วที่น่าทึ่ง เหตุผลนั้นง่ายมาก: โดรนสมัยใหม่ไม่สามารถสันนิษฐานได้อีกต่อไปว่า GPS การจับเวลาผ่านดาวเทียม หรือการเชื่อมต่อวิทยุที่เสถียรจะพร้อมใช้งานเสมอ ในสภาพแวดล้อมที่มีการต่อสู้อย่างหนัก การรบกวนสัญญาณ การปลอมแปลงสัญญาณ การหลอกลวงสัญญาณ และการขัดขวางการสื่อสารได้เปลี่ยนการพึ่งพาการนำทางจากภายนอกให้กลายเป็นจุดอ่อนสำคัญในการปฏิบัติการเอกสารต้นฉบับระบุว่าการเปลี่ยนแปลงนี้เป็นปัจจัยหลักที่อยู่เบื้องหลังการเพิ่มขึ้นของโดรนที่สามารถนำทางได้ด้วยตัวเอง: แพลตฟอร์มที่สามารถดำเนินการระบุตำแหน่ง, ทิศทาง, และกระทำต่อไปได้โดยไม่ต้องพึ่งพาสัญญาณจากภายนอกอย่างสมบูรณ์ โดยใช้การรับรู้และการคำนวณที่ติดตั้งไว้บนตัวเครื่อง.
นี่ไม่ใช่เพียงแค่เทรนด์ของซอฟต์แวร์เท่านั้น แต่เป็นการเปลี่ยนแปลงในระดับระบบที่เกี่ยวข้องกับเซ็นเซอร์, โปรเซสเซอร์, สถาปัตยกรรมการควบคุมการบิน, แบบจำลอง AI, การคำนวณแบบเอดจ์, และการประสานงานของโดรนหลายตัวที่เพิ่มขึ้นอย่างต่อเนื่อง บนสนามรบในปัจจุบันและในหลายๆ การประยุกต์ใช้ทางอุตสาหกรรมในอนาคต โดรนที่ชนะไม่ใช่เพียงแค่โดรนที่บินได้ไกลที่สุดหรือบรรทุกน้ำหนักได้มากที่สุดเท่านั้น แต่จะเป็นโดรนที่สามารถทำงานต่อไปได้เมื่อแผนที่สัญญาณล่มสลาย.
โดรนนำทางอัตโนมัติคืออะไร?
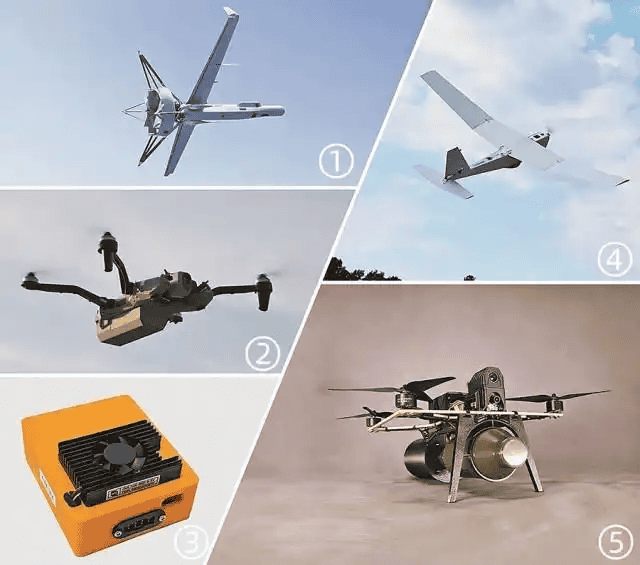
โดรนนำทางอัตโนมัติไม่ใช่หมวดหมู่ของอากาศยานที่ใหม่ทั้งหมด มันถูกเข้าใจได้ดีกว่าว่าเป็นโดรนที่ติดตั้งความสามารถในการนำทางและรักษาความต่อเนื่องของภารกิจโดยใช้ระบบบนเครื่อง แม้ในกรณีที่การระบุตำแหน่งและการสื่อสารภายนอกถูกทำให้เสื่อมประสิทธิภาพ ถูกปฏิเสธ หรือไม่สามารถใช้งานได้ ในแหล่งข้อมูลต้นฉบับนี้ ถูกกำหนดว่าเป็น UAV ที่ไม่พึ่งพาสัญญาณนำทางหรือการสื่อสารจากภายนอกเป็นหลัก แต่ใช้ระบบบนเครื่องของตัวเองในการกำหนดตำแหน่งและดำเนินการนำทาง.
ในทางปฏิบัติ นั่นหมายความว่าโดรนอาจใช้การผสมผสานระหว่างการวัดแรงเฉื่อยและการคำนวณตำแหน่งจากข้อมูลเดิม การนำทางด้วยภาพและการเปรียบเทียบกับภูมิประเทศ การตรวจจับด้วยเลเซอร์ (lidar) เรดาร์ หรือการวัดระยะด้วยเลเซอร์ การจับคู่แผนที่และการสร้างแผนที่แบบเรียลไทม์ (SLAM) การวางแผนเส้นทางและการหลีกเลี่ยงสิ่งกีดขวางโดยใช้ปัญญาประดิษฐ์ การใช้ GNSS เมื่อมีสัญญาณพร้อมทั้งสามารถสลับไปใช้ระบบสำรองได้อย่างราบรื่นเมื่อสัญญาณไม่เสถียร.
ประเด็นสุดท้ายนี้มีความสำคัญ ระบบที่มีความสมจริงที่สุดไม่ใช่ระบบที่ใช้ GPS เพียงอย่างเดียวหรือไม่ใช้ GPS เลย แต่เป็นระบบไฮบริดที่ออกแบบมาเพื่อรองรับการทำงานที่เสื่อมประสิทธิภาพอย่างราบรื่นและการสลับใช้งานอย่างชาญฉลาด เอกสารต้นฉบับระบุอย่างชัดเจนว่าระบบอัตโนมัติป้องกันการรบกวนสัญญาณที่ทันสมัยในปัจจุบันไม่ได้ปฏิเสธการนำทางด้วยดาวเทียมโดยสิ้นเชิง แต่จะผสมผสานการทำงานด้วยระบบภาพเข้ากับความสามารถในการใช้สัญญาณดาวเทียมเมื่อสภาพแวดล้อมเอื้ออำนวย.
ทำไมโดรนนำทางอัตโนมัติถึงเติบโตอย่างรวดเร็ว
เหตุผลที่เร็วที่สุดคือการเติบโตของสงครามอิเล็กทรอนิกส์ การรบกวนสัญญาณและการหลอกลวงได้พิสูจน์แล้วว่าสถาปัตยกรรมของอากาศยานไร้คนขับแบบดั้งเดิมหลายระบบพึ่งพาการนำทางและการสื่อสารจากภายนอกมากเกินไป ข้อความต้นฉบับระบุว่านี่เป็นแรงผลักดันโดยตรงที่สุดที่อยู่เบื้องหลังการพัฒนาอย่างรวดเร็วของโดรนที่สามารถนำทางตัวเองได้ โดยเฉพาะอย่างยิ่งในบริบทของสนามรบสมัยใหม่ที่มีการต่อสู้ทางแม่เหล็กไฟฟ้าอย่างเข้มข้นและต่อเนื่อง.
กล่าวอีกนัยหนึ่ง โดรนนำทางอัตโนมัติกำลังพัฒนาอย่างรวดเร็วเนื่องจากสมมติฐานเดิมเกี่ยวกับการเข้าถึง GPS และการควบคุมทางวิทยุโดยไม่มีข้อขัดแย้งกำลังพังทลายลง เมื่อสมมติฐานนั้นพังทลายลง ความสามารถในการทำงานอัตโนมัติบนเครื่องจะหยุดเป็นเพียงทางเลือกและกลายเป็นส่วนสำคัญของสถาปัตยกรรม.
ข้อจำกัดของ GPS, การเชื่อมต่อวิทยุ, และทางเลือกที่ควบคุมด้วยไฟเบอร์
อากาศยานไร้คนขับแบบดั้งเดิมมักพึ่งพาเสาหลักภายนอกสองประการ: การนำทางด้วยดาวเทียมและช่องสัญญาณควบคุมความถี่วิทยุ ทั้งสองสามารถถูกโจมตีได้ การรบกวนสัญญาณสามารถขัดขวางการรับสัญญาณ การปลอมแปลงสามารถแทรกข้อมูลตำแหน่งเท็จ การหลอกลวงทางอิเล็กทรอนิกส์สามารถทำให้ผู้ควบคุมหรือระบบนำร่องอัตโนมัติเข้าใจผิด ผลลัพธ์ไม่ใช่แค่ประสิทธิภาพที่ลดลงเท่านั้น แต่อาจหมายถึงการล้มเหลวของภารกิจ ความเสี่ยงในการโจมตีฝ่ายเดียวกัน การถูกยึด หรือสูญเสียแพลตฟอร์ม.
เอกสารต้นฉบับได้ทำการเปรียบเทียบที่สำคัญในที่นี้กับโดรนไฟเบอร์ออปติก การควบคุมด้วยไฟเบอร์สามารถลดความเสี่ยงจากการรบกวนสัญญาณวิทยุได้ แต่ก็มีข้อจำกัดอื่นๆ เช่น ระยะทางที่จำกัด การแลกเปลี่ยนน้ำหนักบรรทุก และความเสี่ยงที่เพิ่มขึ้นสำหรับผู้ควบคุมเนื่องจากเงื่อนไขการปฏิบัติการที่เชื่อมโยงด้วยสายเคเบิล ซึ่งทำให้การนำทางอัตโนมัติมีความน่าสนใจเพราะสามารถรักษาระยะห่างที่ปลอดภัยและลดความจำเป็นในการเชื่อมต่อควบคุมที่ต่อเนื่องและเสี่ยงต่อการถูกโจมตี.
นี่ไม่ได้หมายความว่าความสามารถในการทำงานอัตโนมัติเมื่อถูกปฏิเสธ GNSS นั้นง่าย ในความเป็นจริง มันยากทั้งในด้านการคำนวณและระบบ แต่ให้คำตอบที่สามารถปรับขนาดได้มากขึ้นต่อสงครามในย่านความถี่ที่ถูกโต้แย้ง.
ชุดเทคโนโลยีหลัก: เหตุผลที่ ‘ภาพ + ระบบเฉื่อย’ กลายเป็นโซลูชันหลัก
หนึ่งในจุดแข็งทางเทคนิคที่สำคัญที่สุดในเอกสารต้นฉบับคือ การนำระบบนำทางด้วยภาพร่วมกับระบบนำทางเฉื่อยมาใช้ร่วมกันได้กลายเป็นสถาปัตยกรรมหลัก โดยมีระบบนำทางเฉื่อยเป็นชั้นฐาน และระบบนำทางด้วยภาพเป็นชั้นแก้ไขหลัก ซึ่งสอดคล้องกับความเข้าใจในอุตสาหกรรมที่กว้างขวางเกี่ยวกับ อากาศยานไร้คนขับที่ถูกปิดกั้นสัญญาณ GNSS การออกแบบ หน่วยวัดความเฉื่อยให้การประมาณการการเคลื่อนไหวอย่างต่อเนื่อง แต่จะมีการคลาดเคลื่อนเมื่อเวลาผ่านไป กล้องและอัลกอริทึมการมองเห็นสามารถแก้ไขการคลาดเคลื่อนนี้ได้โดยการติดตามจุดสังเกต ลักษณะภูมิประเทศ และการเคลื่อนไหวสัมพัทธ์ เซ็นเซอร์เพิ่มเติมเช่น lidar, เซ็นเซอร์ความเร็วอากาศ หรือเครื่องวัดระยะด้วยเลเซอร์สามารถปรับปรุงความทนทานได้ดียิ่งขึ้น.
ตรรกะนั้นตรงไปตรงมา IMU ให้ข้อมูลการเคลื่อนไหวที่รวดเร็วและสมบูรณ์ในตัวเอง โอดอมิเตอร์เชิงภาพติดตามการเปลี่ยนแปลงของฉากและการเคลื่อนไหวของจุดสังเกต การจับคู่ภูมิประเทศหรือแผนที่ช่วยยึดโดรนให้อยู่กับจุดอ้างอิงที่รู้จัก การรวมข้อมูลจากเซ็นเซอร์หลายชนิดจะผสมผสานข้อมูลทั้งหมดให้เป็นค่าประมาณสถานะที่เสถียร การวางแผนด้วย AI จะเปลี่ยนค่าประมาณนั้นเป็นการเลือกเส้นทาง การหลีกเลี่ยงสิ่งกีดขวาง และพฤติกรรมของภารกิจ.
สิ่งนี้มีความสำคัญเพราะความเป็นอิสระในสนามรบไม่ได้เป็นเพียงการสาธิตในห้องปฏิบัติการอีกต่อไป มันกำลังพัฒนาจนดีพอที่จะนำไปใช้ในทางปฏิบัติในภารกิจบางประเภท.
ชั้นชิปควบคุม: เหตุผลที่โปรเซสเซอร์มีความสำคัญเทียบเท่ากับโครงสร้างหลักของอากาศยาน
เพื่อเข้าใจว่าโดรนอัตโนมัติกำลังมุ่งหน้าไปทางใดอย่างแท้จริง การหารือเกี่ยวกับเซ็นเซอร์และอัลกอริทึมอย่างเดียวไม่เพียงพอ ชิปควบคุมกลายเป็นองค์ประกอบเชิงกลยุทธ์แล้ว.
ในสถาปัตยกรรมโดรนรุ่นเก่า ตัวควบคุมการบินส่วนใหญ่ทำหน้าที่รักษาเสถียรภาพของอากาศยานและปฏิบัติตามตรรกะจุดทางที่เรียบง่าย ในสถาปัตยกรรมรุ่นใหม่ ชุดประมวลผลต้องจัดการด้านการรับรู้ การรวมข้อมูล การวางแผน การหลีกเลี่ยงสิ่งกีดขวาง และบางครั้งพฤติกรรมการทำงานร่วมกันแบบเรียลไทม์ ซึ่งต้องการมากกว่าบอร์ดระบบนำร่องอัตโนมัติพื้นฐาน.
โดรนนำทางอัตโนมัติสมัยใหม่โดยทั่วไปประกอบด้วยหลายชั้นการประมวลผล:
ชั้นการประมวลผลหลัก
- ไมโครคอนโทรลเลอร์ควบคุมการบินหรือโปรเซสเซอร์ระบบนำร่องอัตโนมัติ – นี่คือตัวควบคุมที่มีความสำคัญต่อความปลอดภัยซึ่งทำหน้าที่รักษาเสถียรภาพของอากาศยาน อ่านค่าจากเซ็นเซอร์หลัก และดำเนินการควบคุมระดับต่ำอย่างต่อเนื่อง ต้องมีความแน่นอนในการทำงาน ประหยัดพลังงาน และมีความน่าเชื่อถือสูง.
- คอมพิวเตอร์ภารกิจหรือโปรเซสเซอร์ AI edge – ชั้นนี้จัดการการนำทางด้วยภาพ, การอนุมาน, การทำแผนที่, การจดจำเป้าหมาย, การปรับเส้นทางให้เหมาะสม, และบางครั้งก็รวมถึงตรรกะฝูงด้วย นี่คือที่ที่ความเป็นอิสระกลายเป็นปฏิบัติการได้จริงแทนที่จะเป็นเพียงทฤษฎี.
- หน่วยประมวลผลเฉพาะเซ็นเซอร์ – ระบบระดับสูงอาจใช้ตัวประมวลผลสัญญาณภาพเฉพาะทาง, ตรรกะ FPGA หรือตัวเร่งความเร็วประสาทสำหรับสายงานกล้อง, SLAM หรือการจัดการสัญญาณที่มีความหน่วงต่ำ.
การแยกนี้มีความสำคัญเพราะโดรนอัตโนมัติต้องบาลานซ์ข้อจำกัดของ SWaP-C: ขนาด, น้ำหนัก, กำลังไฟฟ้า, และต้นทุน ชิปที่ทรงพลังแต่กินไฟมากอาจทำให้ระยะเวลาการใช้งานสั้นลง ชิปที่มีประสิทธิภาพแต่ไม่แรงพออาจล้มเหลวภายใต้ภาระงานภาพที่ซับซ้อน นั่นคือเหตุผลที่การมีระบบอัตโนมัติที่ขอบเป็นปัญหาการออกแบบร่วมระหว่างฮาร์ดแวร์และซอฟต์แวร์อย่างแท้จริง.
เมื่อระบบอัตโนมัติลึกซึ้งขึ้น ชิปควบคุมจะกลายเป็นตัวกำหนดจำนวนเซ็นเซอร์ที่สามารถผสานข้อมูลได้แบบเรียลไทม์มากขึ้นว่าโดรนสามารถทำงาน SLAM บนบอร์ดได้หรือไม่ ความรวดเร็วในการตอบสนองเมื่อไม่มีมนุษย์อยู่ในห่วงโซ่การควบคุม ความทนทานเมื่อแบนด์วิดท์หายไป และว่าผู้ควบคุมเพียงคนเดียวสามารถดูแลโดรนได้เพียงลำเดียวหรือหลายลำ.
ในระยะต่อไปของตลาด สถาปัตยกรรมของชิปควบคุมอาจมีความสำคัญเทียบเท่ากับการขับเคลื่อนหรือน้ำหนักบรรทุก.
การบูรณาการทั้งอากาศยาน: ออโตโนมีไม่สามารถเป็นเพียงการติดตั้งเพิ่มเติมได้ตลอดไป
จุดสำคัญอีกประการหนึ่งคือการบูรณาการระบบเต็มรูปแบบ การอัปเกรดระบบอัตโนมัติในระยะแรกหลายอย่างสามารถเพิ่มได้ผ่านซอฟต์แวร์หรือโมดูลฮาร์ดแวร์ที่ไม่ซับซ้อน เอกสารต้นฉบับระบุว่าโดรนรุ่นใหม่บางรุ่นสามารถเพิ่มการนำทางอัตโนมัติได้เป็นส่วนใหญ่ผ่านการอัปเกรดซอฟต์แวร์ ในขณะที่แพลตฟอร์มรุ่นเก่าอาจต้องมีการเพิ่มฮาร์ดแวร์ อย่างไรก็ตาม ความเป็นโมดูลาร์และการย่อขนาดยังคงมีความสำคัญสำหรับทั้งสองประเภท.
อย่างไรก็ตาม ผู้ชนะในระยะยาวจะเป็นโดรนที่ออกแบบตั้งแต่ต้นโดยคำนึงถึงระบบอัตโนมัติแบบบูรณาการ ประสิทธิภาพการนำทางขึ้นอยู่กับความสัมพันธ์ระหว่างระบบย่อยทั้งหมด: การวางตำแหน่งเซ็นเซอร์ส่งผลต่อมุมมองและเสียงรบกวนจากการสั่นสะเทือน; การออกแบบระบบระบายความร้อนส่งผลต่อเสถียรภาพของโปรเซสเซอร์; การกระจายพลังงานส่งผลต่อความพร้อมใช้งานของการประมวลผลและระยะเวลาการใช้งาน; การสั่นสะเทือนของโครงสร้างส่งผลต่อความแม่นยำของระบบเฉื่อยและคุณภาพของภาพ; การวางตำแหน่งน้ำหนักบรรทุกส่งผลต่อจุดศูนย์ถ่วงและการตอบสนองต่อการควบคุม; และการออกแบบบัสข้อมูลส่งผลต่อความหน่วงระหว่างกระบวนการรับรู้และการควบคุม.
โดรนที่มีความเป็นอิสระอย่างแท้จริงจึงไม่ใช่เพียงแค่โครงเครื่องบินกับชิปเท่านั้น แต่เป็นเครื่องจักรที่บูรณาการซึ่งระบบนำร่องอัตโนมัติ, โปรเซสเซอร์ AI, ภาระงาน EO/IR, เซ็นเซอร์นำทาง, ระบบสื่อสาร, ระบบพลังงาน, และซอฟต์แวร์ภารกิจ ถูกออกแบบเป็นสถาปัตยกรรมที่สอดคล้องกันเป็นหนึ่งเดียว.
ปัญญาประดิษฐ์, การตัดสินใจบนบอร์ด, และการเกิดขึ้นของ ‘นักบินปัญญาประดิษฐ์’
เอกสารต้นฉบับใช้สำนวนที่มีประโยชน์: อัลกอริทึมและชุดระบบ AI คือสมองของโดรนและเป็นแกนหลักของนักบิน AI ซึ่งสะท้อนถึงการเปลี่ยนแปลงที่แท้จริงจากการควบคุมระยะไกลไปสู่การปฏิบัติภารกิจที่นำโดยเครื่องจักร.
อย่างน้อยที่สุด ระบบ AI บนเครื่องช่วยให้โดรนสามารถจำแนกประเภทของภูมิประเทศและจุดสังเกต ประมาณท่าทางและตำแหน่ง คาดการณ์เส้นทางที่ปลอดภัยหรือไม่ปลอดภัย ปรับเส้นทางการบินเพื่อตอบสนองต่อสิ่งกีดขวางหรือความไม่สอดคล้องของแผนที่ ดำเนินการภารกิจต่อไปได้แม้สูญเสียสัญญาณ GPS และลดภาระงานของผู้ควบคุมมนุษย์ระยะไกล.
ความแตกต่างที่สำคัญคือ อิสระทางทหารที่แท้จริงยังคงมีข้อจำกัด การมีอิสระอย่างเต็มที่โดยไม่มีขอบเขตไม่ใช่เรื่องปกติ แต่การมีอิสระที่มีขอบเขต ซึ่งโดรนสามารถดำเนินการ ปรับตัว และฟื้นตัวได้ภายในขอบเขตของภารกิจนั้น กำลังกลายเป็นเรื่องที่เป็นไปได้ในทางปฏิบัติแล้ว.
จากแพลตฟอร์มเดี่ยวสู่การครอบคลุมแบบฝูง: ก้าวกระโดดครั้งต่อไปในประโยชน์ทางการรบ
ขั้นตอนสำคัญถัดไปไม่ใช่แค่การพัฒนาโดรนอัตโนมัติที่ดีกว่าเดิมเท่านั้น แต่คือการสร้างฝูงโดรนอัตโนมัติที่เชื่อมต่อกันเป็นเครือข่าย ซึ่งสามารถสร้างพลังการครอบคลุมได้.
ฝูงบินไม่จำเป็นต้องหมายถึงโดรนหลายร้อยลำที่เคลื่อนไหวเหมือนในนิยายวิทยาศาสตร์ ในความเป็นจริงทางทหารและอุตสาหกรรม มักหมายถึงกลุ่มของโดรนที่สามารถแบ่งปันภารกิจ ลดความขัดแย้งในการเคลื่อนที่ กระจายพื้นที่ค้นหา ส่งต่อข้อมูลสถานะ หรือดำเนินภารกิจต่อไปเมื่อมีโหนดใดสูญหาย.
ทำไมสิ่งนี้จึงสำคัญ? เพราะความเป็นอิสระในระดับแพลตฟอร์มเดียวช่วยแก้ปัญหาความอยู่รอด ส่วนความเป็นอิสระแบบฝูงช่วยแก้ปัญหาขนาด.
สิ่งที่การคุ้มครองแบบฝูงสามารถสร้างได้
- การลาดตระเวนครอบคลุมพื้นที่กว้างขึ้นในภูมิประเทศที่มีข้อพิพาท
- การค้นหาพื้นที่และการยืนยันเป้าหมายที่รวดเร็วขึ้น
- การอ้างอิงการนำทางที่ซ้ำซ้อนกันทั่วทั้งทีม
- ความอดทนมากขึ้นผ่านการสูญเสียหน่วยหรือการสูญเสียสัญญาณ
- การตรวจจับหลายมุมเพื่อการตรวจจับและการจำแนกที่เชื่อถือได้มากขึ้น
- ผลกระทบจากการอิ่มตัวต่อระบบป้องกันหรือจุดบอดของเซ็นเซอร์
เมื่อโดรนสามารถระบุตำแหน่งและทำงานเป็นทีมได้ พวกมันจะไม่เป็นเพียงทรัพย์สินที่โดดเดี่ยวอีกต่อไป แต่จะกลายเป็นเครือข่ายการรับรู้และการกระทำที่กระจายอยู่ทั่วไป นั่นคือสิ่งที่สร้างพลังการครอบคลุมแบบฝูงที่แท้จริง: ไม่ใช่แค่มีอากาศยานมากขึ้นในท้องฟ้า แต่เป็นความฉลาดที่ประสานงานกันมากขึ้น ขอบเขตการรับรู้ที่ทับซ้อนกันมากขึ้น และการปฏิบัติภารกิจที่มีความยืดหยุ่นมากขึ้น.
ในระบบที่ใช้งานจริงในระยะใกล้ ความครอบคลุมของฝูงจะเติบโตขึ้นผ่านการใช้ชั้นแผนที่ร่วมกันและกรอบอ้างอิงที่เหมือนกัน การนำทางแบบร่วมมือในสภาพแวดล้อมที่ระบบ GNSS ถูกปิดกั้น การแบ่งบทบาทเฉพาะภายในทีม การควบคุมจากมนุษย์แบบหนึ่งต่อหลายหน่วย การประสานงานที่เน้นขอบเขตมากกว่าการพึ่งพาคลาวด์ และความเป็นอิสระบางส่วนภายใต้การกำกับดูแลของมนุษย์แบบวนรอบ.
สถานะการพัฒนาปัจจุบันทั่วโลก
เอกสารต้นฉบับระบุว่ายูเครน สหรัฐอเมริกา รัสเซีย และอิสราเอลเป็นตัวอย่างที่ชัดเจนในด้านนี้ ซึ่งยังคงเป็นทิศทางที่ถูกต้อง สิ่งที่เชื่อมโยงความพยายามเหล่านี้เข้าด้วยกันไม่ใช่ฮาร์ดแวร์ที่เหมือนกัน แต่เป็นหลักการของระบบร่วมกัน: การนำทางที่มั่นใจได้ต้องมาจากความสามารถของระบบเอง ไม่ใช่การไว้วางใจสัญญาณจากภายนอกอย่างไม่ลืมหูลืมตา.
สิ่งที่จะเกิดขึ้นต่อไป
แนวโน้มในอนาคตในบทความต้นฉบับยังคงมีความน่าเชื่อถือ: โมดูลที่เล็กลง, AI ที่ลึกขึ้น, และทางเลือกใหม่ ๆ เช่น การนำทางด้วยดวงดาวหรือแม่เหล็ก. ในช่วงหลายปีข้างหน้า การพัฒนาที่ใหญ่ที่สุดน่าจะรวมถึงชุดระบบอัตโนมัติที่เล็กลงและสามารถแยกส่วนได้มากขึ้น, ชิป AI ที่มีความสามารถมากขึ้น, การผสานข้อมูลจากเซ็นเซอร์ที่แน่นหนาขึ้น, การผสานระบบอัตโนมัติแบบเนทีฟที่ดีขึ้น, การร่วมมือของโดรนหลายตัว, และความหลากหลายในการนำทาง.
ระบบในอนาคตจะไม่พึ่งพาเซ็นเซอร์มหัศจรรย์เพียงตัวเดียว แต่จะผสานวิธีการที่ไม่สมบูรณ์แบบหลายอย่างเข้าด้วยกันเป็นสถาปัตยกรรมที่มีความยืดหยุ่น.
สรุป
โดรนนำทางอัตโนมัติกำลังก้าวหน้าอย่างรวดเร็วเนื่องจากการทำสงครามและการปฏิบัติการในพื้นที่ขัดแย้งได้เปิดเผยความเปราะบางของสถาปัตยกรรมโดรนที่พึ่งพา GPS และการสื่อสาร คำตอบที่เกิดขึ้นจากอุตสาหกรรมและโครงการป้องกันประเทศไม่ใช่เพียงอุปกรณ์ที่ก้าวล้ำเพียงชิ้นเดียว แต่เป็นระบบแบบหลายชั้น: การนำทางด้วยระบบเฉื่อย การระบุตำแหน่งด้วยภาพ การรวมข้อมูลจากเซ็นเซอร์ ปัญญาประดิษฐ์บนเครื่อง ตัวประมวลผลขอบข่ายที่แข็งแกร่งขึ้น ชิปควบคุมที่ดีกว่า การบูรณาการโครงสร้างอากาศยานที่ลึกซึ้งยิ่งขึ้น และในที่สุดคือพฤติกรรมฝูงบินที่ทำงานร่วมกัน.
สิ่งที่ต้องเพิ่มเติมในตอนนี้คือ: ขอบเขตการแข่งขันที่แท้จริงกำลังเปลี่ยนจากว่าโดรนสามารถบินได้โดยไม่ต้องใช้ GPS ไปสู่ว่าระบบโดรนที่ผสานรวมสามารถรับรู้, คำนวณ, ตัดสินใจ, และร่วมมือกันได้ดีเพียงใดโดยไม่ต้องใช้ GPS เมื่อผ่านเกณฑ์นี้ไปแล้ว ความอัตโนมัติจะไม่ใช่คุณสมบัติอีกต่อไป แต่กลายเป็นหลักการที่จัดระเบียบระบบไร้คนขับทั้งหมด.
อีเวตต์ วู
อีเว็ตต์ วู – ผู้เชี่ยวชาญด้านการประยุกต์ใช้ชิปและการพัฒนาตลาด อีเว็ตต์ วู เป็นวิศวกรด้านการประยุกต์ใช้ชิปที่มุ่งเน้นตลาดเป็นหลัก ความรับผิดชอบหลักของเธอคือการวิเคราะห์และกำหนดความต้องการของตลาดอย่างลึกซึ้ง และบูรณาการทรัพยากรอย่างมีประสิทธิภาพตลอดห่วงโซ่อุตสาหกรรมตั้งแต่ต้นน้ำถึงปลายน้ำ—ตั้งแต่การออกแบบชิปไปจนถึงการใช้งานปลายทาง—เพื่อแก้ไขข้อกำหนดของผลิตภัณฑ์ขั้นสุดท้ายที่มีความเฉพาะทางและซับซ้อนสูงของลูกค้าด้วยการใช้ความเข้าใจอย่างลึกซึ้งในแนวโน้มเทคโนโลยีและสถานการณ์การใช้งานของลูกค้า เธอมีบทบาทสำคัญในการเป็นสะพานเชื่อมระหว่างเทคโนโลยีและตลาด เธอมีความเชี่ยวชาญในการแปลความต้องการของตลาดให้เป็นข้อกำหนดทางเทคนิคที่แม่นยำ และอธิบายโซลูชันทางเทคนิคที่ซับซ้อนให้กลายเป็นคุณค่าที่ชัดเจนสำหรับลูกค้า ทำให้ผลิตภัณฑ์สามารถตอบสนองความต้องการของตลาดได้อย่างถูกต้อง...