Почему автономные навигационные беспилотники развиваются так быстро: Текущее состояние, основные технологии и будущие тенденции
Иветт Ву 30 марта 2026 года
Введение
Автономные навигационные беспилотники с поразительной скоростью переходят от нишевых исследовательских программ к передовым военным и двойного назначения. Причина проста: современные беспилотники больше не могут полагаться на то, что GPS, спутниковая синхронизация или стабильная радиосвязь всегда будут доступны. В условиях жесткого противостояния глушение, спуфинг, обман сигналов и нарушение связи превратили зависимость от внешней навигации в основную оперативную слабость. В исходном документе этот сдвиг рассматривается как основная движущая сила появления самонавигационных беспилотников: платформ, которые могут продолжать локализацию, ориентацию и действия с помощью бортовых датчиков и бортовых вычислений, а не полностью полагаться на внешние сигналы.
Это не просто тенденция в области программного обеспечения. Это трансформация на уровне систем, включающая датчики, процессоры, архитектуру управления полетом, модели искусственного интеллекта, вычисления на границах и все чаще - координацию нескольких дронов. На сегодняшнем поле боя и во многих будущих промышленных приложениях победителем будет не просто тот, кто пролетит дальше всех или перенесет самую большую полезную нагрузку. Это будет тот, кто сможет продолжать работать, когда карта сигналов рухнет.
Что такое автономный навигационный дрон?
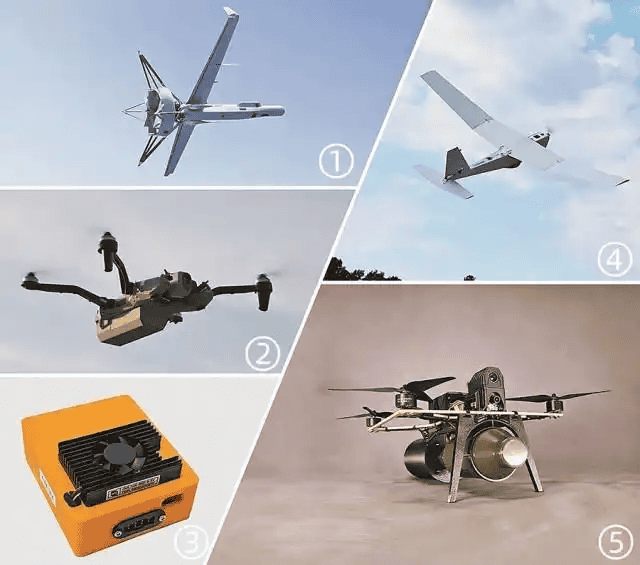
Беспилотник с автономной навигацией - это не совсем новая категория летательных аппаратов. Его лучше понимать как беспилотник, оснащенный способностью осуществлять навигацию и поддерживать непрерывность миссии с помощью бортовых систем даже в условиях ухудшения, отказа или отсутствия внешних средств позиционирования и связи. В исходных материалах это определяется как БПЛА, который не полагается в основном на внешние навигационные или коммуникационные сигналы, а использует собственные бортовые системы для определения положения и выполнения навигации.
На практике это означает, что дрон может использовать комбинации инерциальных измерений и мертвой точки, визуальной навигации и корреляции местности, лидара, радара или лазерного дальномера, сопоставления карт и SLAM, планирования пути и избегания препятствий на основе искусственного интеллекта, а также оппортунистического использования GNSS, когда она доступна, с бесперебойным резервным копированием, когда ее нет.
Последнее замечание имеет значение. Наиболее реалистичные системы - это не GPS-онли или GPS-никогда. Это гибридные системы, рассчитанные на постепенную деградацию и интеллектуальное переключение. В исходном документе прямо отмечается, что современные автономные системы защиты от помех не отказываются от спутниковой навигации полностью; вместо этого они сочетают визуальную автономность с возможностью использовать спутниковые сигналы, когда это позволяют условия.
Почему автономные навигационные беспилотники так быстро развиваются
Самая быстрая причина - рост радиоэлектронной борьбы. Помехи и спуфинг доказали, что многие традиционные архитектуры БПЛА слишком зависимы от внешней навигации и связи. В тексте источника это названо самой непосредственной причиной быстрого развития самонаводящихся беспилотников, особенно в контексте современных полей сражений, где электромагнитная борьба интенсивна и непрерывна.
Другими словами, беспилотники с автономной навигацией быстро развиваются, потому что старое предположение о неоспоримом доступе к GPS и радиоуправлению разрушается. Как только это предположение рушится, бортовая автономность перестает быть опциональной и становится архитектурной.
Пределы GPS, радиосвязи и альтернативы оптоволоконному контролю
Традиционный БПЛА часто зависит от двух внешних факторов: спутниковой навигации и радиочастотной командной связи. И то, и другое может быть атаковано. Помехи могут блокировать сигнал. Спуфинг может вводить ложные данные о местоположении. Электронный обман может ввести в заблуждение операторов или автопилоты. Результат - не просто ухудшение характеристик. Это может означать провал миссии, риск братоубийства, захват или потерю платформы.
В исходном документе приводится важное сравнение с беспилотниками с оптоволоконной связью. Управление по оптоволокну может снизить уязвимость к радиопомехам, но оно накладывает другие ограничения, включая ограниченный радиус действия, компромисс между полезной нагрузкой и повышенным риском для операторов из-за условий работы на привязи. Это делает автономную навигацию привлекательной, поскольку она сохраняет дистанцию и снижает необходимость в постоянных, уязвимых каналах управления.
Это не означает, что обеспечить автономность без использования ГНСС легко. На самом деле, она сложнее в вычислительном и системном плане. Но она предлагает более масштабируемый ответ для ведения войны в оспариваемом спектре.
Основной технический стек: Почему ‘визуальный + инерциальный’ стал основным решением
Одним из самых сильных технических моментов в оригинальном документе является то, что визуальная плюс инерциальная навигация стали доминирующей архитектурой, где инерциальная навигация является базовым слоем, а зрение - ведущим корректирующим слоем. Это соответствует более широкому пониманию отрасли БПЛА без ГНСС дизайн. Инерциальные измерительные приборы обеспечивают непрерывную оценку движения, но со временем они дрейфуют. Камеры и алгоритмы технического зрения могут корректировать этот дрейф, отслеживая ориентиры, особенности рельефа и относительное движение. Дополнительные датчики, такие как лидар, датчики воздушной скорости или лазерные дальномеры, могут еще больше повысить надежность.
Логика проста. IMU обеспечивают быстрые, автономные данные о движении. Визуальная одометрия отслеживает изменения сцены и перемещение ориентиров. Сопоставление с местностью или картой привязывает дрон к известным опорным точкам. Слияние датчиков объединяет все потоки в стабильную оценку состояния. ИИ-планирование превращает эту оценку в выбор маршрута, обход препятствий и поведение в миссии.
Это важно, потому что автономность на поле боя больше не является просто лабораторной демонстрацией. Она становится достаточно хорошей для практического тактического использования в определенных сферах деятельности.
Слой микросхем управления: Почему процессор имеет такое же значение, как и планер
Чтобы понять, куда на самом деле движутся автономные беспилотники, недостаточно обсуждать датчики и алгоритмы. Стратегическим компонентом теперь является чип управления.
В старых архитектурах беспилотников полетный контроллер в основном стабилизировал самолет и следовал простой логике маршрутных точек. В новых архитектурах вычислительный стек должен обеспечивать восприятие, слияние, планирование, обход препятствий, а иногда и совместное поведение в режиме реального времени. Для этого требуется нечто большее, чем базовая плата автопилота.
Современный автономный навигационный беспилотник обычно включает в себя несколько вычислительных уровней:
Вычислительные слои ядра
- MCU управления полетом или процессор автопилота - это критически важный контроллер, который стабилизирует самолет, считывает данные с основных датчиков и выполняет низкоуровневые контуры управления. Он должен быть детерминированным, энергоэффективным и высоконадежным.
- Миссионный компьютер или краевой процессор ИИ - этот слой управляет визуальной навигацией, умозаключениями, картографией, распознаванием целей, оптимизацией маршрута, а иногда и роевой логикой. Именно здесь автономность становится оперативной, а не теоретической.
- Процессоры обработки данных для конкретных датчиков - в системах высокого класса могут использоваться специализированные процессоры обработки сигналов изображения, логика FPGA или нейронные ускорители для конвейеров камеры, SLAM или обработки сигналов с низкой задержкой.
Такое разделение важно, потому что автономным дронам приходится балансировать между ограничениями SWaP-C: размером, весом, мощностью и стоимостью. Мощный, но требовательный к питанию чип может сократить срок службы. Эффективный, но слишком слабый чип может не справиться со сложной визуальной нагрузкой. Именно поэтому автономность на границе - это проблема совместного проектирования аппаратного и программного обеспечения.
По мере углубления автономности стек управляющих микросхем будет все больше определять, сколько датчиков можно объединить в режиме реального времени, может ли дрон работать с SLAM на борту, как быстро он может реагировать без участия человека, насколько он устойчив к пропаданию пропускной способности, и может ли один оператор контролировать один или много дронов.
На следующем этапе развития рынка архитектура управляющих микросхем может стать такой же важной, как силовая установка или полезная нагрузка.
Интеграция всего летательного аппарата: Автономность не может быть вечным дополнением
Еще один ключевой момент расширения - полносистемная интеграция. Многие ранние улучшения автономности действительно могут быть добавлены с помощью программного обеспечения или скромных аппаратных модулей. В исходном документе отмечается, что некоторые новые беспилотники могут получить автономную навигацию в основном за счет обновления программного обеспечения, в то время как старые платформы могут потребовать аппаратных дополнений, хотя модульность и миниатюризация остаются важными для обоих.
Однако в долгосрочной перспективе выиграют те дроны, которые с самого начала были спроектированы с учетом интегрированной автономности. Производительность навигации зависит от взаимосвязи между всеми подсистемами: размещение датчиков влияет на поле зрения и вибрационные шумы; тепловой расчет влияет на стабильность процессора; распределение мощности влияет на доступность вычислений и выносливость; вибрация планера влияет на инерционную точность и качество изображения; размещение полезной нагрузки влияет на центр тяжести и реакцию управления; а конструкция шины данных влияет на задержку между восприятием и управлением.
Поэтому по-настоящему автономный беспилотник - это не просто планер с чипом. Это интегрированная машина, в которой автопилот, процессор искусственного интеллекта, EO/IR полезная нагрузка, навигационные датчики, коммуникационный стек, система питания и программное обеспечение миссии разработаны как единая архитектура.
ИИ, принятие решений на борту и восхождение ‘искусственного пилота’
В оригинальном документе используется полезная фраза: алгоритм и стек ИИ - это мозг дрона и ядро ИИ-пилота. Это отражает реальный переход от удаленного пилотирования к выполнению миссии под управлением машины.
Как минимум, бортовой ИИ позволяет дрону классифицировать местность и ориентиры, оценивать позу и положение, предсказывать безопасные или небезопасные маршруты, корректировать траекторию движения в зависимости от препятствий или несоответствия карты, продолжать выполнение миссии после потери GPS и снижать нагрузку на удаленных операторов-людей.
Важным нюансом является то, что реальная военная автономия все еще ограничена. Полная независимость не является нормой. Но ограниченная автономия, когда беспилотник может продолжать, адаптироваться и восстанавливаться в рамках миссии, уже становится практичной.
От одиночных платформ к роевому покрытию: Следующий скачок в боевой утилитарности
Следующий важный шаг - это не просто более совершенный автономный дрон. Это формирование объединенных в сеть роев автономных беспилотников, которые создают мощность покрытия.
Рой - это не сотни беспилотников, движущихся как в научной фантастике. В военной и промышленной реальности это обычно означает группу дронов, которые могут совместно выполнять задачи, деконфликтовать, распределять зоны поиска, передавать информацию о состоянии или продолжать миссию, когда один из узлов потерян.
Почему это важно? Потому что автономность на уровне одной платформы решает проблему выживаемости. Автономность роя решает проблему масштаба.
Что может создать роевое покрытие
- Более широкий охват разведки на спорной местности
- Более быстрый поиск и подтверждение цели
- Избыточные навигационные ссылки в команде
- Повышенная устойчивость при потере устройства или сигнала
- Многоугольное зондирование для более надежного обнаружения и классификации
- Эффекты насыщения против защиты или слепых зон сенсоров
Как только дроны смогут локализоваться и действовать в команде, они перестанут быть изолированными средствами и превратятся в распределенные сети зондирования и действий. Именно это создает настоящую мощь роевого покрытия: не просто больше летательных аппаратов в небе, а более скоординированная разведка, более перекрывающиеся поля обзора и более устойчивое выполнение миссий.
В практических системах ближайшего будущего охват роя, вероятно, будет расти за счет совместного использования слоев карт и общих систем отсчета, совместной навигации в условиях отсутствия ГНСС, специализации ролей в команде, контроля со стороны человека, координации на основе границ, а не зависимости от облака, и частичной автономии с контролем со стороны человека в контуре.
Текущий статус развития во всем мире
В исходном документе в качестве активных примеров в этом пространстве указаны Украина, США, Россия и Израиль, и это вполне обоснованно. Эти усилия объединяет не идентичное оборудование. Это общий системный принцип: уверенная навигация должна основываться на бортовых возможностях, а не на слепом доверии к внешним сигналам.
Что будет дальше
Будущие тенденции, описанные в статье, по-прежнему заслуживают доверия: более компактные модули, более глубокий ИИ и новые альтернативы, такие как небесная или магнитная навигация. В ближайшие несколько лет наиболее значимые разработки, вероятно, будут включать в себя более компактные и модульные пакеты автономности, более мощные чипы искусственного интеллекта, более тесное слияние датчиков, лучшую интеграцию автономности, совместную работу нескольких дронов и разнообразие навигации.
Системы будущего не будут полагаться на один чудодейственный датчик. Они будут объединять множество несовершенных методов в единую устойчивую архитектуру.
Заключение
Беспилотники с автономной навигацией быстро развиваются, поскольку военные действия и операции в условиях противостояния выявили хрупкость архитектур беспилотников, зависящих от GPS и связи. Промышленные и оборонные программы предлагают не одно прорывное устройство, а многоуровневую систему: инерциальную навигацию, локализацию на основе технического зрения, слияние датчиков, бортовой искусственный интеллект, более мощные процессоры, более совершенные микросхемы управления, более глубокую интеграцию планера и, в конечном счете, совместное поведение роя.
К этому следует добавить следующее: истинный конкурентный рубеж смещается от того, может ли беспилотник летать без GPS, к тому, насколько интеллектуально интегрированная система беспилотников может чувствовать, вычислять, принимать решения и сотрудничать без GPS. Как только этот порог будет преодолен, автономность перестанет быть особенностью и станет организующим принципом всей беспилотной системы.
Иветт Ву
Иветт Ву – специалист по применению микросхем и развитию рынка. Иветт Ву – инженер по применению микросхем, ориентированный на рынок. Её основная обязанность – глубокое изучение и определение рыночных потребностей, а также эффективная интеграция ресурсов на всех этапах производственной цепочки – от проектирования микросхем до создания конечных приложений – для удовлетворения узкоспециализированных и сложных требований клиентов к конечному продукту. Обладая глубоким пониманием технологических тенденций и сценариев применения, она играет важнейшую роль связующего звена между технологиями и рынком. Она превосходно переводит потребности рынка в точные технические спецификации и формулирует сложные технические решения, превращая их в чёткую ценность для клиента, гарантируя, что продукты точно соответствуют потребностям рынка…