Warum autonome Navigationsdrohnen so schnell auf dem Vormarsch sind: Aktueller Stand, Kerntechnologien und zukünftige Trends
Yvette Wu März 30, 2026
Einführung
Autonome Navigationsdrohnen entwickeln sich mit bemerkenswerter Geschwindigkeit von Nischenforschungsprogrammen hin zu militärischer Relevanz und doppeltem Verwendungszweck. Der Grund dafür ist einfach: Moderne Drohnen können nicht mehr davon ausgehen, dass GPS, Satellitenzeitmessung oder stabile Funkverbindungen immer verfügbar sind. In stark umkämpften Umgebungen haben Jamming, Spoofing, Signaltäuschung und Kommunikationsunterbrechungen die Abhängigkeit von externer Navigation zu einer großen operativen Schwäche gemacht. Im Quellendokument wird dieser Wandel als Hauptgrund für den Aufstieg von selbstnavigierenden Drohnen genannt: Plattformen, die sich mithilfe von bordeigenen Sensoren und Berechnungen lokalisieren, orientieren und handeln können, anstatt sich vollständig auf externe Signale zu verlassen.
Dies ist nicht nur ein Software-Trend. Es ist ein Wandel auf Systemebene, der Sensoren, Prozessoren, Flugsteuerungsarchitektur, KI-Modelle, Edge Computing und zunehmend auch die Koordination mehrerer Drohnen umfasst. Auf dem heutigen Schlachtfeld und in vielen zukünftigen industriellen Anwendungen wird nicht einfach diejenige Drohne gewinnen, die am weitesten fliegt oder die größte Nutzlast trägt. Sie wird diejenige sein, die weiterarbeiten kann, wenn die Signalkarte zusammenbricht.
Was ist eine autonome Navigationsdrohne?
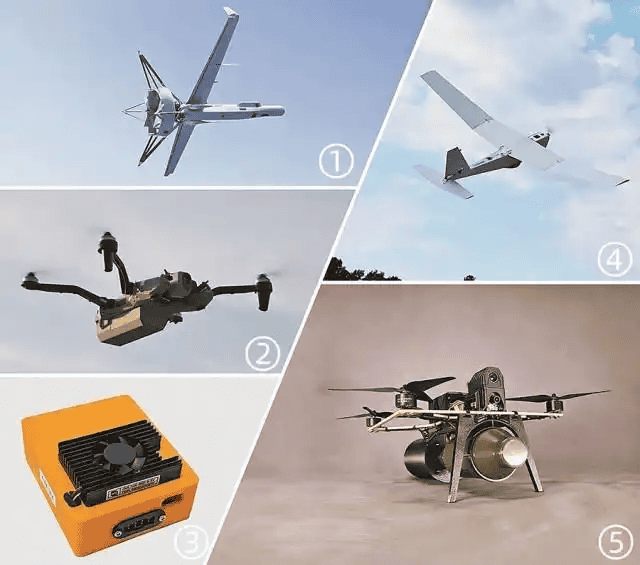
Eine autonome Navigationsdrohne ist keine völlig neue Flugzeugkategorie. Vielmehr handelt es sich um eine Drohne, die in der Lage ist, mit bordeigenen Systemen zu navigieren und die Kontinuität der Mission aufrechtzuerhalten, auch wenn externe Ortungs- und Kommunikationshilfen beeinträchtigt oder nicht verfügbar sind. In den Quellen wird dies als eine Drohne definiert, die sich nicht in erster Linie auf externe Navigations- oder Kommunikationssignale verlässt, sondern ihre eigenen Bordsysteme nutzt, um ihre Position zu bestimmen und die Navigation durchzuführen.
In der Praxis bedeutet dies, dass die Drohne Kombinationen aus Trägheitsmessung und Koppelnavigation, visueller Navigation und Geländekorrelation, Lidar-, Radar- oder Laserentfernungsmessung, Kartenabgleich und SLAM, KI-basierter Pfadplanung und Hindernisvermeidung sowie opportunistischer Nutzung von GNSS, wenn dieses verfügbar ist, mit nahtlosem Fallback, wenn es nicht verfügbar ist, verwenden kann.
Dieser letzte Punkt ist wichtig. Die realistischsten Systeme sind nicht nur GPS oder GPS-nie. Es handelt sich um hybride Systeme, die für eine reibungslose Degradierung und intelligente Umschaltung ausgelegt sind. Im Quellendokument wird ausdrücklich darauf hingewiesen, dass moderne autonome Anti-Stau-Systeme die Satellitennavigation nicht völlig ablehnen; stattdessen kombinieren sie visuelle Autonomie mit der Fähigkeit, Satellitensignale zu nutzen, wenn die Bedingungen es erlauben.
Warum autonome Navigationsdrohnen so schnell wachsen
Der schnellste Grund ist die Zunahme der elektronischen Kriegsführung. Jamming und Spoofing haben bewiesen, dass viele traditionelle UAV-Architekturen zu sehr von externer Navigation und Kommunikation abhängig sind. Im Quellentext wird dies als die unmittelbarste Triebkraft für die rasche Entwicklung von selbstnavigierenden Drohnen genannt, insbesondere im Zusammenhang mit modernen Schlachtfeldern, auf denen der elektromagnetische Wettbewerb intensiv und kontinuierlich ist.
Mit anderen Worten: Autonome Navigationsdrohnen sind auf dem Vormarsch, weil die alte Annahme des unangefochtenen Zugangs zu GPS und Funksteuerung in Frage gestellt wird. Sobald diese Annahme zerbricht, ist die bordseitige Autonomie nicht mehr optional, sondern wird zur Architektur.
Die Grenzen von GPS, Funkverbindungen und glasfasergesteuerten Alternativen
Ein herkömmliches UAV hängt oft von zwei externen Säulen ab: Satellitennavigation und Hochfrequenz-Befehlsverbindungen. Beide können angegriffen werden. Durch Störsender kann das Signal verweigert werden. Spoofing kann falsche Positionsdaten einspeisen. Elektronische Täuschungen können Bediener oder Autopiloten in die Irre führen. Das Ergebnis ist nicht nur eine verringerte Leistung. Es kann zum Scheitern der Mission, zum Risiko eines Brudermordes, zur Gefangennahme oder zum Verlust der Plattform führen.
Im Quellendokument wird ein wichtiger Vergleich mit Glasfaserdrohnen angestellt. Die Steuerung über Glasfaserkabel kann die Anfälligkeit für Funkstörungen verringern, bringt aber andere Einschränkungen mit sich, darunter eine begrenzte Reichweite, Kompromisse bei der Nutzlast und ein erhöhtes Risiko für die Betreiber aufgrund von Betriebsbedingungen, bei denen die Drohne an eine Leine gebunden ist. Das macht die autonome Navigation attraktiv, weil sie den Abstand beibehält und den Bedarf an kontinuierlichen, anfälligen Kontrollverbindungen reduziert.
Das bedeutet nicht, dass die Autonomie ohne GNSS einfach ist. In der Tat ist sie rechnerisch und systemisch schwieriger. Aber sie bietet eine besser skalierbare Antwort auf die Kriegsführung in umkämpften Gebieten.
Der technische Kernstapel: Warum ‘Visual + Inertial’ zur Mainstream-Lösung geworden ist
Einer der wichtigsten technischen Punkte des Originaldokuments ist, dass sich die visuelle und die Trägheitsnavigation als vorherrschende Architektur herauskristallisiert haben, wobei die Trägheitsnavigation als Basisschicht und die Bildverarbeitung als führende Korrekturebene dient. Dies entspricht dem breiteren Branchenverständnis von GNSS-verweigertes UAV Entwurf. Trägheitsmessgeräte liefern kontinuierliche Schätzungen der Bewegung, die jedoch mit der Zeit abdriften. Kameras und Bildverarbeitungsalgorithmen können diese Abweichung korrigieren, indem sie Orientierungspunkte, Geländemerkmale und relative Bewegungen verfolgen. Zusätzliche Sensoren wie Lidar, Fluggeschwindigkeitssensoren oder Laserentfernungsmesser können die Robustheit weiter verbessern.
Die Logik ist ganz einfach. IMUs liefern schnelle, in sich geschlossene Bewegungsdaten. Die visuelle Odometrie erfasst Veränderungen in der Szene und Bewegungen von Landmarken. Der Gelände- oder Kartenabgleich verankert die Drohne an bekannten Referenzmerkmalen. Die Sensorfusion führt alle Datenströme zu einer stabilen Zustandsschätzung zusammen. Die KI-Planung setzt diese Schätzung in Routenwahl, Hindernisvermeidung und Missionsverhalten um.
Das ist wichtig, weil die Autonomie auf dem Schlachtfeld nicht mehr nur eine Laborvorführung ist. Sie ist inzwischen gut genug für den praktischen taktischen Einsatz in bestimmten Einsatzbereichen.
Die Steuerchip-Ebene: Warum der Prozessor genauso wichtig ist wie die Flugzeugzelle
Um zu verstehen, wohin sich autonome Drohnen wirklich entwickeln, reicht es nicht aus, über Sensoren und Algorithmen zu sprechen. Der Steuerungschip ist jetzt eine strategische Komponente.
Bei älteren Drohnenarchitekturen stabilisierte die Flugsteuerung das Fluggerät hauptsächlich und folgte einer einfachen Wegpunktlogik. In neueren Architekturen muss der Compute Stack Wahrnehmung, Fusion, Planung, Hindernisvermeidung und manchmal auch kollaboratives Verhalten in Echtzeit verarbeiten. Das erfordert mehr als eine einfache Autopilotplatine.
Eine moderne autonome Navigationsdrohne umfasst in der Regel mehrere Rechenebenen:
Kernberechnungsschichten
- Flugsteuerungs-MCU oder Autopilot-Prozessor - Dies ist der sicherheitskritische Controller, der das Flugzeug stabilisiert, Kernsensoren ausliest und Low-Level-Steuerschleifen ausführt. Er muss deterministisch, stromsparend und äußerst zuverlässig sein.
- Missionscomputer oder KI-Edge-Prozessor - Diese Schicht übernimmt die visuelle Navigation, Inferenz, Kartierung, Zielerkennung, Routenoptimierung und manchmal auch die Schwarmlogik. Hier wird die Autonomie eher operativ als theoretisch.
- Sensorspezifische Verarbeitungseinheiten - High-End-Systeme können spezielle Bildsignalprozessoren, FPGA-Logik oder neuronale Beschleuniger für Kamera-Pipelines, SLAM oder Signalverarbeitung mit niedriger Latenz verwenden.
Diese Trennung ist wichtig, weil autonome Drohnen die SWaP-C-Zwänge ausgleichen müssen: Größe, Gewicht, Leistung und Kosten. Ein leistungsstarker, aber stromhungriger Chip kann die Ausdauer verkürzen. Ein Chip, der effizient, aber zu schwach ist, kann bei komplexen visuellen Aufgaben versagen. Aus diesem Grund ist die Randautonomie im Wesentlichen ein Hardware-Software-Ko-Design-Problem.
Mit zunehmender Autonomie wird der Steuerchip-Stack zunehmend bestimmen, wie viele Sensoren in Echtzeit fusioniert werden können, ob die Drohne SLAM an Bord ausführen kann, wie schnell sie ohne einen Menschen in der Schleife reagieren kann, wie widerstandsfähig sie ist, wenn die Bandbreite verschwindet, und ob ein Bediener eine Drohne oder viele Drohnen überwachen kann.
In der nächsten Phase des Marktes könnte die Steuerchip-Architektur ebenso wichtig werden wie der Antrieb oder die Nutzlast.
Integration des gesamten Flugzeugs: Autonomie funktioniert nicht als "Bolt-On" für immer
Ein weiterer wichtiger Erweiterungspunkt ist die vollständige Systemintegration. Viele frühe Autonomie-Upgrades können tatsächlich durch Software oder bescheidene Hardware-Module hinzugefügt werden. In dem Quellendokument wird darauf hingewiesen, dass einige neuere Drohnen die autonome Navigation weitgehend durch Software-Upgrades erreichen können, während ältere Plattformen möglicherweise Hardware-Ergänzungen benötigen, obwohl Modularität und Miniaturisierung für beide wichtig bleiben.
Langfristig werden jedoch die Drohnen gewinnen, die von Anfang an auf integrierte Autonomie ausgelegt sind. Die Navigationsleistung hängt von der Beziehung zwischen allen Teilsystemen ab: Die Platzierung der Sensoren wirkt sich auf das Sichtfeld und die Vibrationsgeräusche aus, das thermische Design wirkt sich auf die Stabilität des Prozessors aus, die Energieverteilung wirkt sich auf die Verfügbarkeit der Rechenleistung und die Ausdauer aus, die Vibrationen der Flugzeugzelle wirken sich auf die Trägheitsgenauigkeit und die Bildqualität aus, die Platzierung der Nutzlast wirkt sich auf den Schwerpunkt und die Reaktion der Steuerung aus und das Design des Datenbusses wirkt sich auf die Latenzzeit zwischen Wahrnehmung und Steuerung aus.
Eine wirklich autonome Drohne besteht daher nicht nur aus einer Flugzeugzelle und einem Chip. Sie ist eine integrierte Maschine, bei der der Autopilot, der KI-Prozessor, die EO/IR-Nutzlast, die Navigationssensoren, der Kommunikationsstack, das Energiesystem und die Missionssoftware als eine kohärente Architektur entwickelt wurden.
KI, Entscheidungsfindung an Bord und das Aufkommen des ‘KI-Piloten’
Im Originaldokument findet sich eine nützliche Formulierung: Der Algorithmus und der KI-Stack sind das Gehirn der Drohne und der Kern des KI-Piloten. Dies spiegelt eine echte Verlagerung von der Fernsteuerung hin zur maschinengesteuerten Missionsausführung wider.
Zumindest ermöglicht die KI an Bord einer Drohne die Klassifizierung von Gelände und Landmarken, die Schätzung von Position und Lage, die Vorhersage sicherer oder unsicherer Routen, die Anpassung der Flugroute bei Hindernissen oder Karteninkonsistenzen, die Fortsetzung der Mission nach einem GPS-Ausfall und die Verringerung der Arbeitsbelastung für die menschlichen Fernbedienungen.
Die wichtige Nuance ist, dass die tatsächliche militärische Autonomie immer noch eingeschränkt ist. Völlige, unbegrenzte Unabhängigkeit ist nicht die Norm. Aber eine begrenzte Autonomie, bei der die Drohne innerhalb eines Missionsrahmens fortfahren, sich anpassen und wiederherstellen kann, wird bereits praktisch.
Von einzelnen Plattformen zur Schwarmabdeckung: Der nächste Schritt im Kampfeinsatz
Der nächste große Schritt ist nicht nur eine bessere autonome Drohne. Es geht um die Bildung von vernetzten autonomen Drohnenschwärmen, die eine flächendeckende Versorgung ermöglichen.
Ein Schwarm muss nicht unbedingt Hunderte von Drohnen bedeuten, die sich wie in einem Science-Fiction-Film bewegen. In der militärischen und industriellen Realität bedeutet es in der Regel eine Gruppe von Drohnen, die sich Aufgaben teilen, Bewegungen entflechten, Suchgebiete aufteilen, Statusinformationen weitergeben oder die Mission fortsetzen können, wenn ein Knoten verloren geht.
Warum ist das wichtig? Weil Autonomie auf der Ebene der einzelnen Plattform die Überlebensfähigkeit verbessert. Schwarmautonomie sorgt für Skalierbarkeit.
Was die Schwarmabdeckung bewirken kann
- Breitere Aufklärungsabdeckung über umkämpften Gebieten
- Schnellere Bereichssuche und Zielbestätigung
- Redundante Navigationsverweise innerhalb des Teams
- Größere Beständigkeit bei Verlust von Einheiten oder Signalverlusten
- Mehrwinkelsensorik für eine zuverlässigere Erkennung und Klassifizierung
- Sättigungseffekte gegen Verteidigungsanlagen oder blinde Flecken der Sensoren
Sobald Drohnen lokalisieren und in Teams agieren können, sind sie keine isolierten Objekte mehr, sondern werden zu verteilten Erfassungs- und Aktionsnetzwerken. So entsteht eine echte Schwarmabdeckung: nicht nur mehr Flugzeuge am Himmel, sondern auch mehr koordinierte Intelligenz, mehr sich überschneidende Sichtfelder und eine robustere Missionsausführung.
In praktischen Systemen der nahen Zukunft wird die Abdeckung des Schwarms wahrscheinlich durch gemeinsam genutzte Kartenebenen und gemeinsame Referenzrahmen, kooperative Navigation in Umgebungen ohne GNSS, Rollenspezialisierung innerhalb des Teams, menschliche Überwachung von einer Person zur anderen, Edge-basierte Koordination anstelle von Cloud-Abhängigkeit und teilweise Autonomie mit menschlicher Überwachung wachsen.
Aktueller Stand der Entwicklung auf der ganzen Welt
Im Quellendokument werden die Ukraine, die Vereinigten Staaten, Russland und Israel als aktive Beispiele in diesem Bereich genannt, und das ist nach wie vor richtungsweisend. Was diese Bemühungen miteinander verbindet, ist nicht die gleiche Hardware. Es ist ein gemeinsamer Systemgrundsatz: Sichere Navigation muss durch bordseitige Fähigkeiten erreicht werden, nicht durch blindes Vertrauen in externe Signale.
Was kommt als Nächstes?
Die im Ausgangsartikel genannten Zukunftstrends sind nach wie vor glaubwürdig: kleinere Module, tiefere KI und neue Alternativen wie die himmlische oder magnetische Navigation. In den nächsten Jahren werden die wichtigsten Entwicklungen wahrscheinlich kleinere und modularere Autonomiepakete, leistungsfähigere KI-Chips, eine engere Sensorfusion, eine bessere native Autonomie-Integration, die Zusammenarbeit mehrerer Drohnen und eine vielfältige Navigation umfassen.
Künftige Systeme werden sich nicht auf einen einzigen Wundersensor verlassen. Sie werden viele unvollkommene Methoden in einer widerstandsfähigen Architektur kombinieren.
Schlussfolgerung
Autonome Navigationsdrohnen sind auf dem Vormarsch, weil Kriegsführung und umkämpfte Operationen die Anfälligkeit von GPS- und kommunikationsabhängigen Drohnenarchitekturen offengelegt haben. Die Antwort, die sich aus Industrie- und Verteidigungsprogrammen abzeichnet, ist nicht ein einzelnes bahnbrechendes Gerät, sondern ein mehrschichtiges System: Trägheitsnavigation, visuelle Lokalisierung, Sensorfusion, KI an Bord, stärkere Edge-Prozessoren, bessere Steuerungschips, tiefere Integration der Flugzeugzelle und schließlich kollaboratives Schwarmverhalten.
Was jetzt noch hinzukommt, ist Folgendes: Die wahre Wettbewerbsgrenze verschiebt sich von der Frage, ob eine Drohne ohne GPS fliegen kann, zu der Frage, wie intelligent ein integriertes Drohnensystem ohne GPS erkennen, berechnen, entscheiden und zusammenarbeiten kann. Sobald diese Schwelle überschritten ist, hört Autonomie auf, ein Merkmal zu sein und wird zum Organisationsprinzip des gesamten unbemannten Systems.
Yvette Wu
Yvette Wu - Chip Applications & Market Development Specialist Yvette Wu ist eine marktorientierte Chip-Anwendungsingenieurin. Ihre Hauptaufgabe besteht darin, die Marktbedürfnisse zu erforschen und zu definieren sowie die Ressourcen in der vor- und nachgelagerten Industriekette - vom Chipdesign bis zu den Endanwendungen - effizient zu integrieren, um die hochspezialisierten und komplexen Anforderungen der Kunden an die Endprodukte zu erfüllen. Mit ihrem scharfen Blick für Technologietrends und Anwendungsszenarien der Kunden spielt sie eine wichtige Rolle als Brücke zwischen Technologie und Markt. Sie zeichnet sich dadurch aus, dass sie Marktbedürfnisse in präzise technische Spezifikationen umsetzt und komplexe technische Lösungen in einen klaren Kundennutzen umsetzt, um sicherzustellen, dass die Produkte den Markt genau ansprechen...